K popisu přírody používáme ve fyzice veličiny skalární a vektorové. Skalární veličiny jsou určeny jen svojí hodnotou (a jednotkou), patří mezi ně například délka, teplota, čas nebo hmotnost. Pomocí nich odpovídáme na otázku „kolik nebo jaký (kolik měří, jaká je hodnota naměřené teploty, kolik uběhlo času, kolik váží, jakou rychlostí… ?)“.
Například hmotnost (skalární veličinu) zjišťujeme nejčastěji vážením. Postavíme-li na váhu dvoukilogramové závaží, váha ukáže 2 kg. O hmotnosti získáme úplnou informaci, která je vyjádřena číslem a jednotkou: 2 kg.
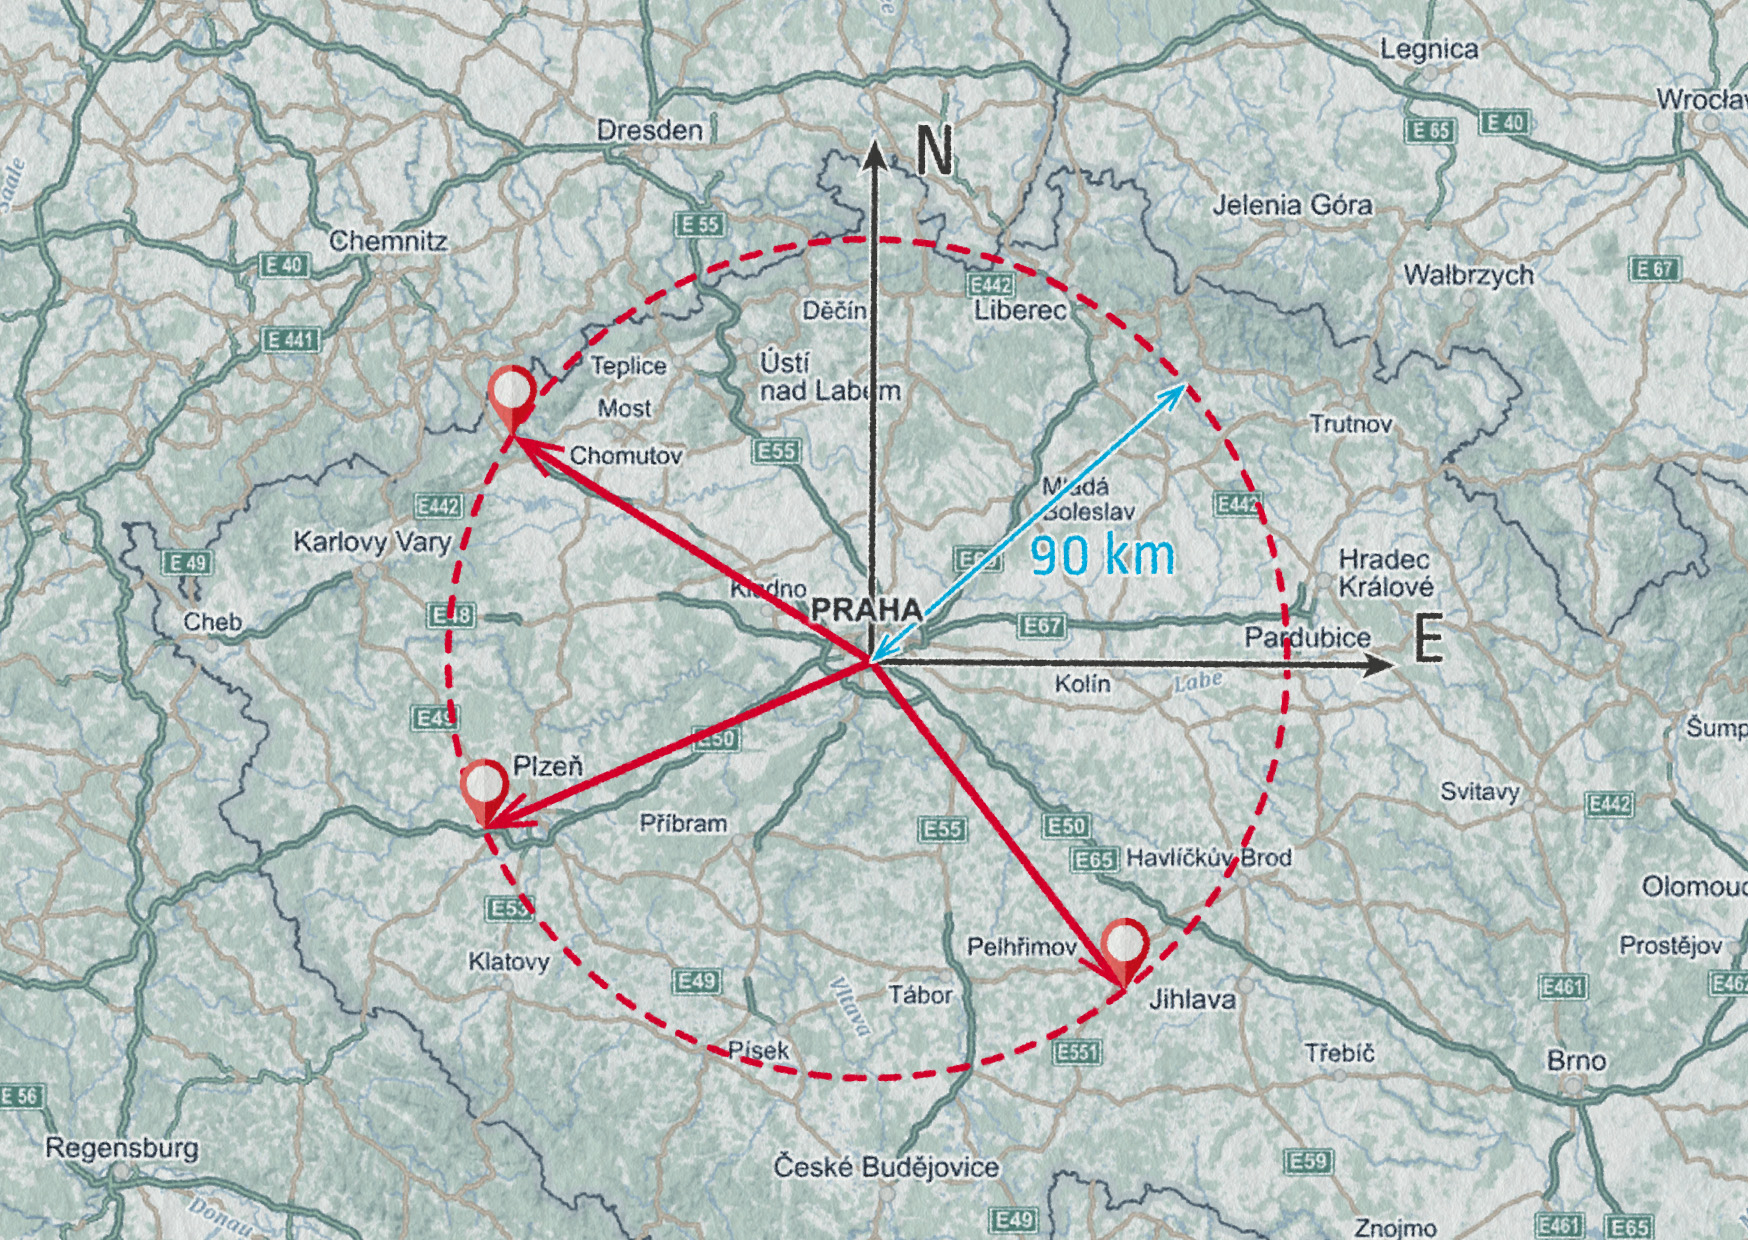
Poznali jsme také, že existují i veličiny jiného druhu – veličiny vektorové. Představme si, že máme vypustit meteorologický balón v Praze-Libuši. Kde pak takový balón dopadne? Kam se ho máme vydat hledat, když víme jenom, že to bude asi 90 km od Prahy? K Chomutovu? Za Plzeň nebo k Pelhřimovu?
Zdroj
Najednou nestačí zadat pouze vzdálenost. Musíme také určit směr, ve kterém se balón pohybuje. Například na jihovýchod. a hned je jasné, že sonda míří k Pelhřimovu.
Vektorové veličiny jsou určeny svojí hodnotou a směrem. Odpovídají současně na otázky „kolik“ a „jakým směrem?“. Nesmíme ani v tomto případě opomenout jednotku dané veličiny.
Do schémat se znázorňují šipkou, v textu se používá zápis se šipkou nad symbolem \(\vec{F}\), nebo tučná kurzíva \(\boldsymbol{F}\). Příkladem vektorové veličiny je kromě síly \(\Vec{F}\) také rychlost \(\Vec{v}\), zrychlení \(\Vec{a}\) nebo intenzita elektrického pole \(\Vec{E}\).
Ve třetí kapitole jsme se zabývali pouze pohyby po přímce. Nyní budeme chtít popsat pohyby v rovině nebo v prostoru, a proto musíme použít vektorové veličiny: polohový vektor \(\Vec{r}\), vektor rychlosti \(\Vec{v}\) a vektor zrychlení \(\Vec{a}\). Těleso jsme nahradili hmotným bodem, stejně tak tomu bude i v této kapitole.
Při popisu pohybu se snažíme nejprve určit, kde se těleso nachází. K určení polohy nám dobře slouží soustava kartézských souřadnic. Tato soustava se skládá z počátku O a několika os, které jsou na sebe navzájem kolmé a na nichž jsme určili jednotkovou vzdálenost.
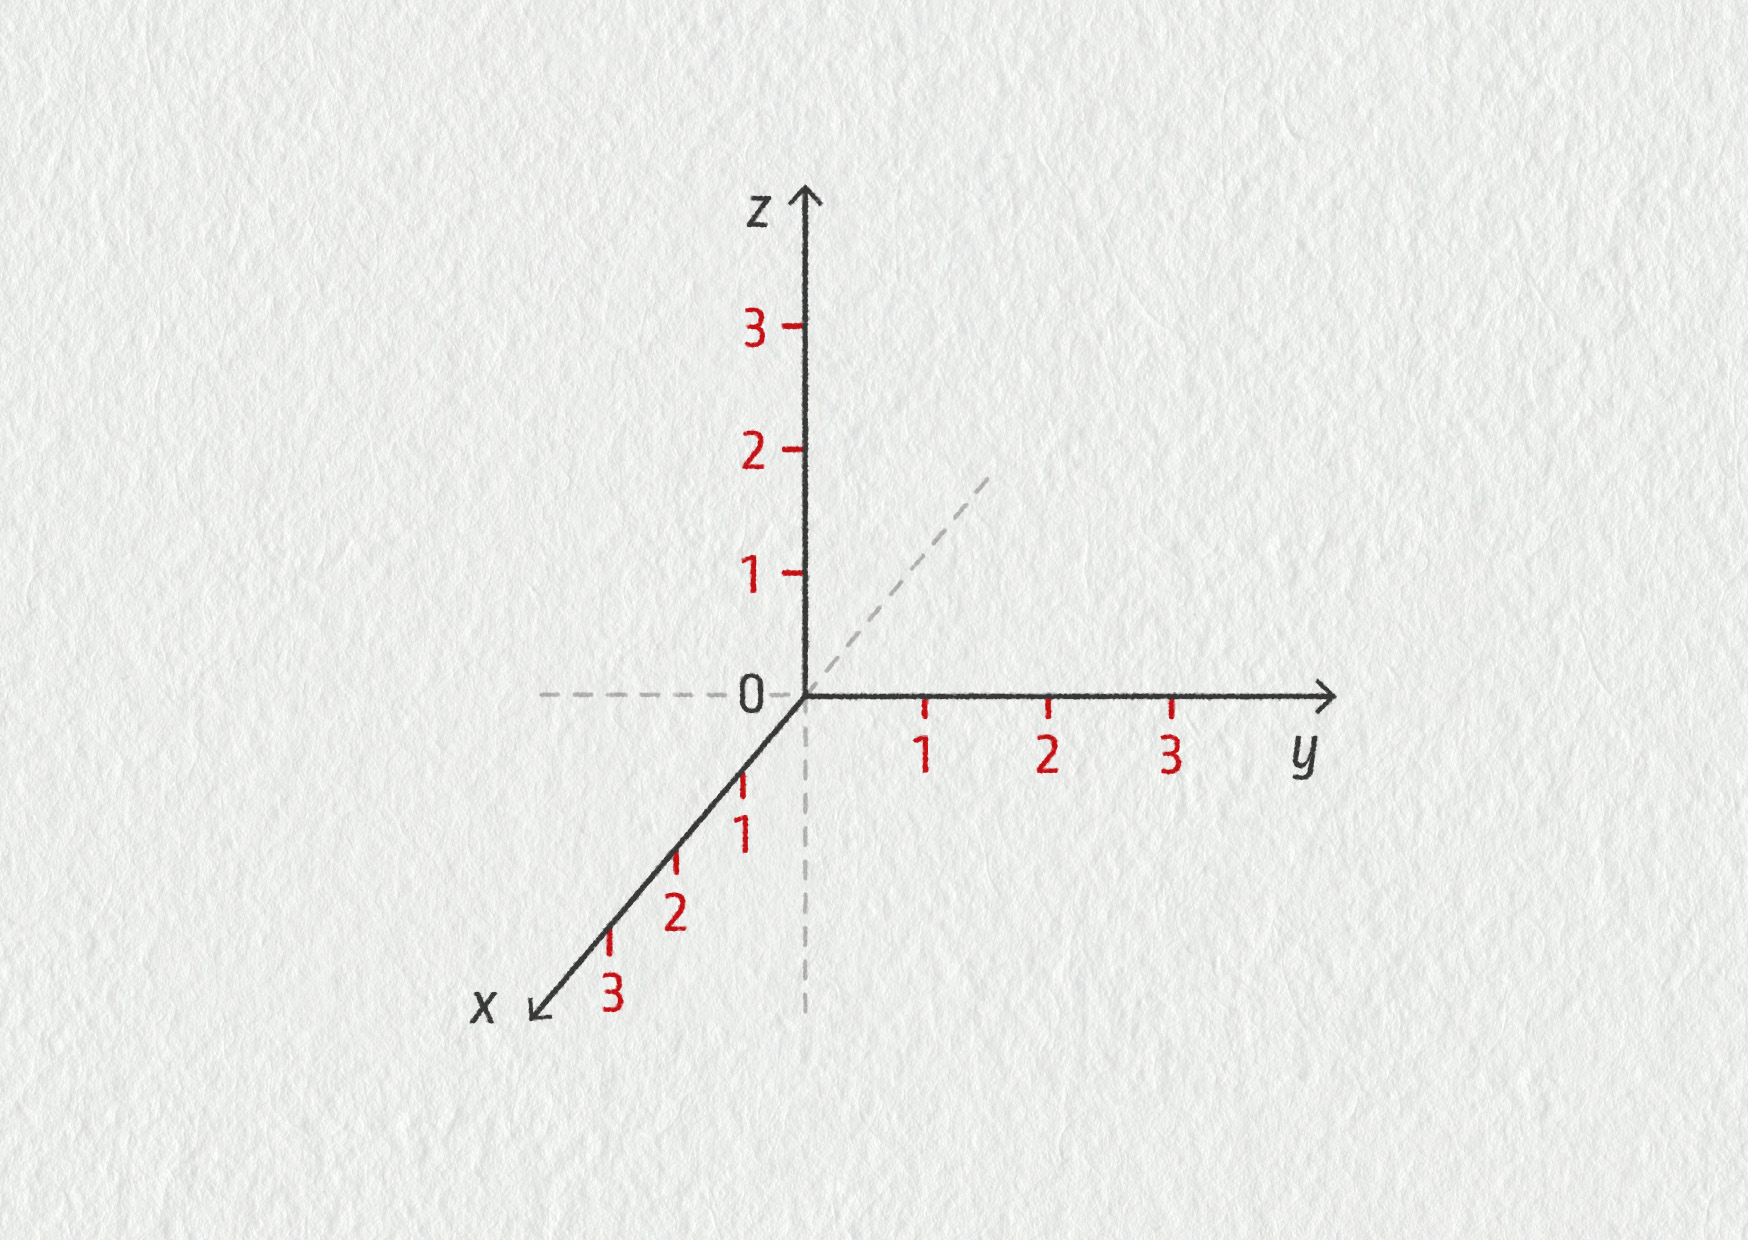
Zdroj
Polohový vektor \(\Vec{r}=\overrightarrow{OM}=(x_M,y_M,z_M)\).
Polohový vektor je definován jako vektor, který začíná v počátku soustavy souřadnic a končí v bodě M, jehož polohu určujeme. Podívejme se, jak můžeme určit polohu bodu M v rovině (2D) nebo v prostoru (3D).
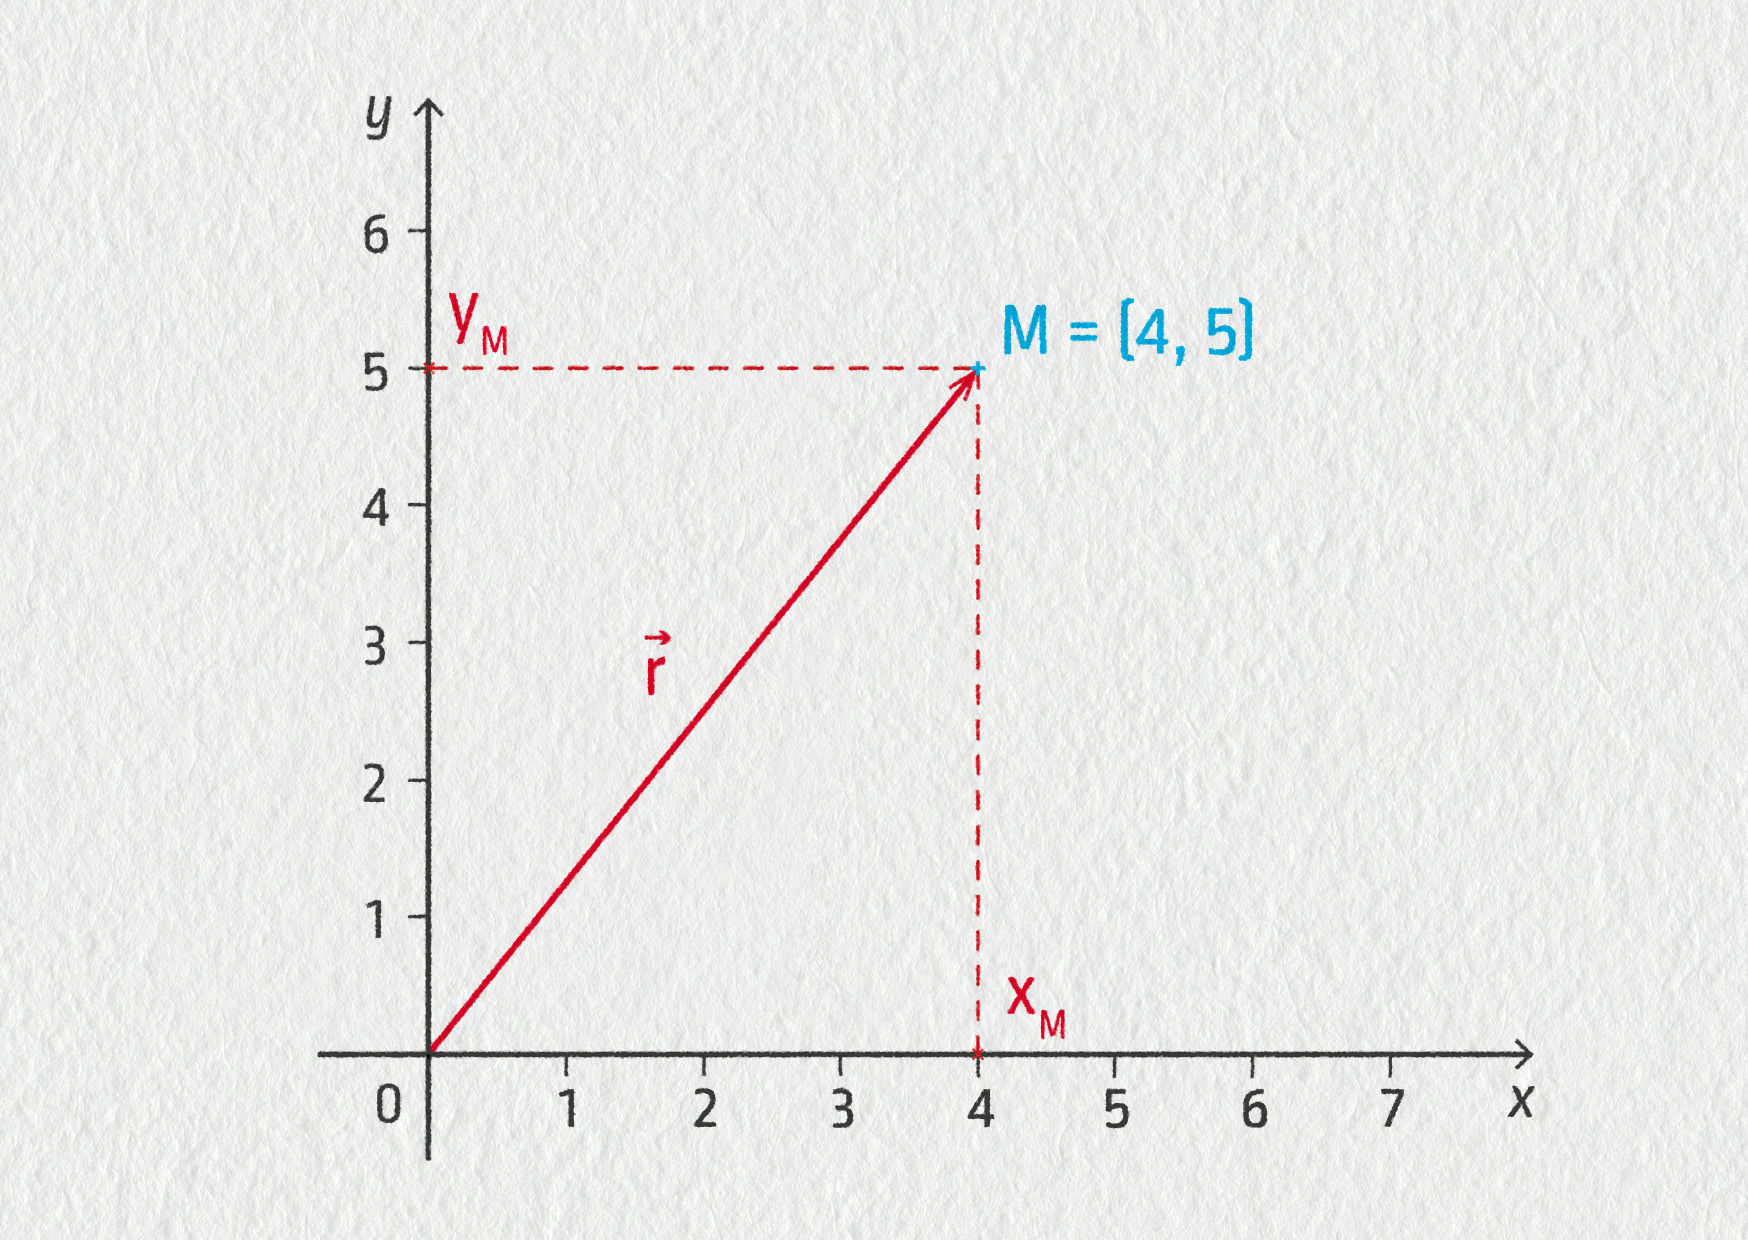
Zdroj
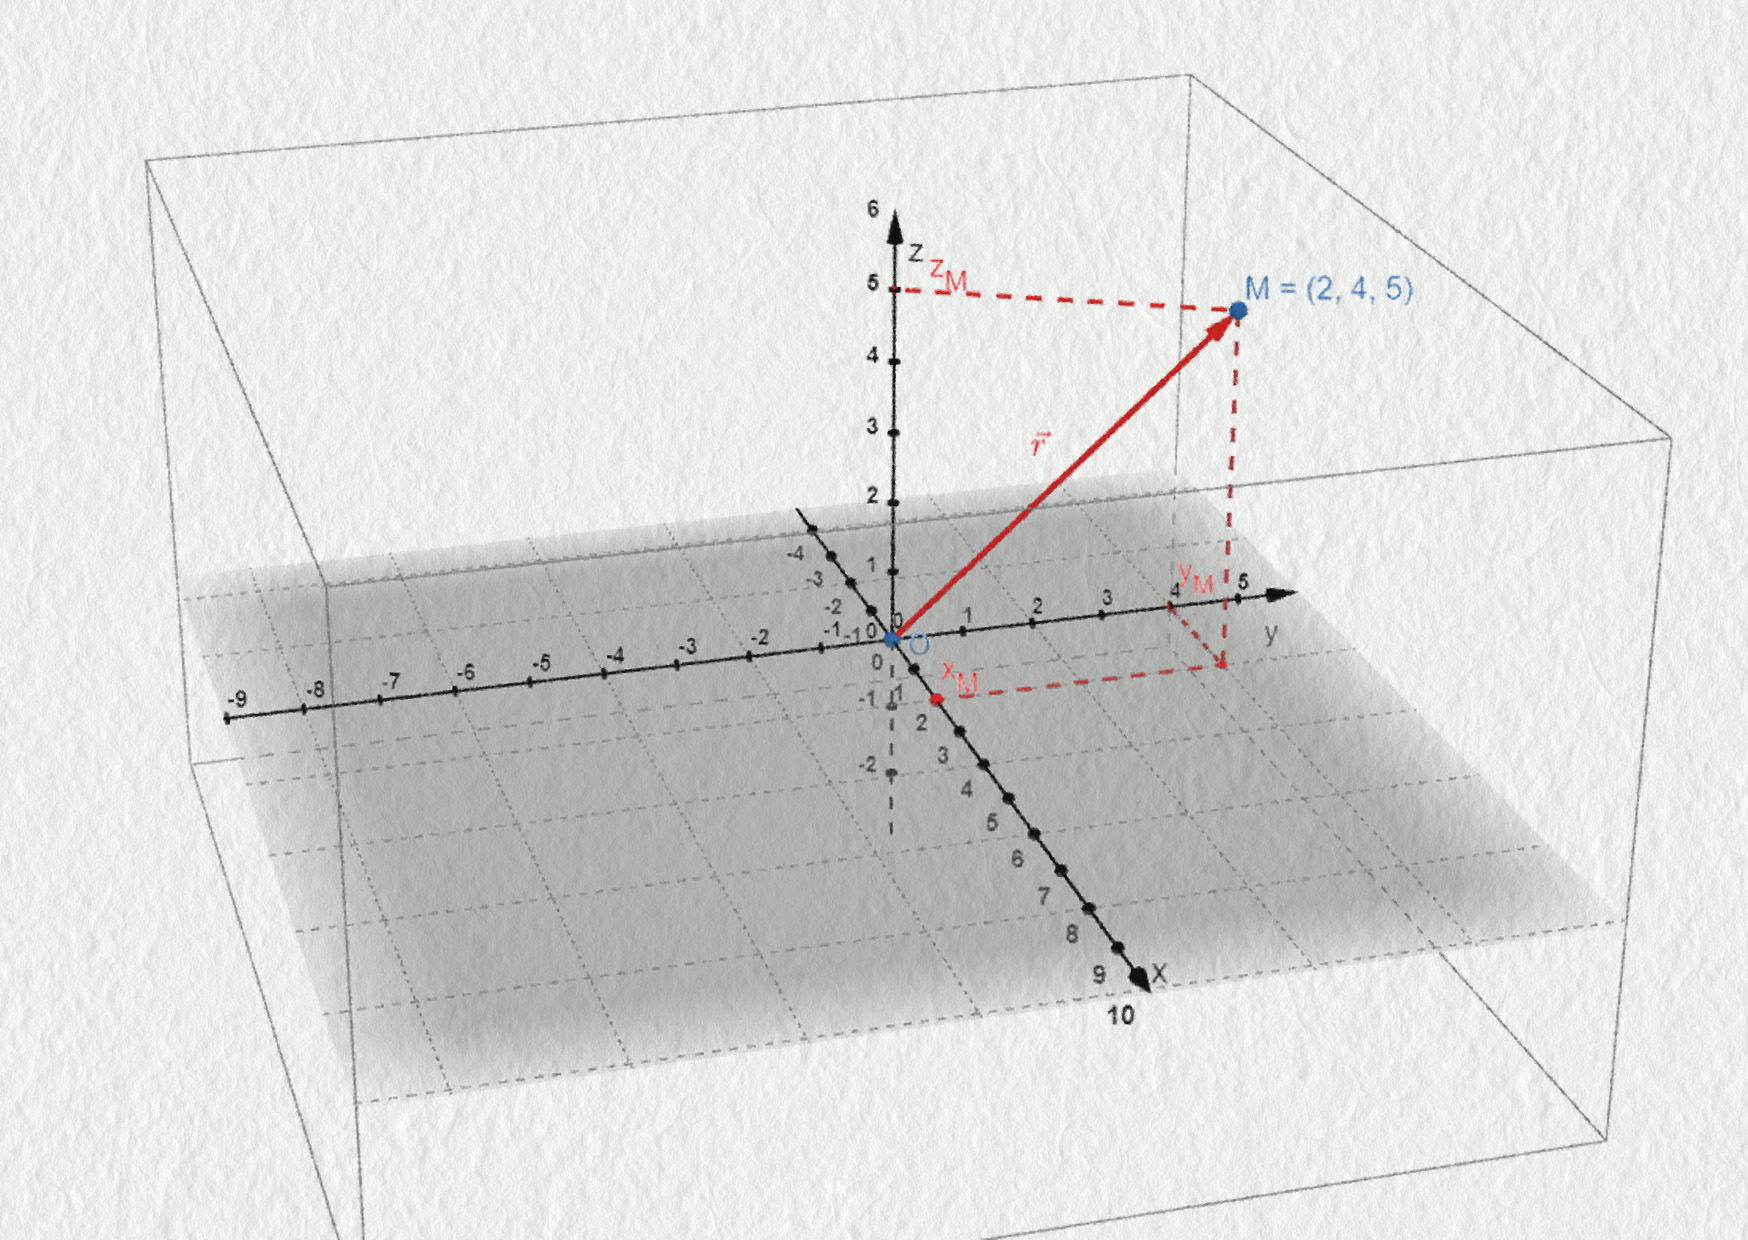
Zdroj
Odkaz na soubor v Geogebře: https://www.geogebra.org/3d/egbuvvcy
Pomocí kartézské soustavy souřadné vyjádříme polohový vektor následující způsobem: \(\Vec{r}=\overrightarrow{OM}=(x_M,y_M,z_M)\). Vidíme, že složky polohového vektoru odpovídají souřadnicím bodu M. To je možné právě proto, že polohový vektor začíná v počátku soustavy souřadnic \(O=(0,0,0)\). V následujícím textu budeme právě tímto způsobem zapisovat složky vektorů: \(\Vec{r}=\overrightarrow{OM}=(2\ \mathrm{m};4\ \mathrm{m};5\ \mathrm{m})\). Nesmíme zapomínat, že složky polohového vektoru představují vzdálenosti ve směru dané osy, a proto jde o čísla s odpovídající jednotkou, například cm nebo m.
Délka polohového vektoru představuje vzdálenost bodu M od počátku souřadnic. Vypočítat ji můžeme pomocí Pythagorovy věty zobecněné do 3D:
\[ r = |OM| = \sqrt{x_M^2+y_M^2+z_M^2} \]Na obrázku vidíte záznam polohy v rovině tří dopravních letadel na letišti Václava Havla v Praze-Ruzyni. (K tomuto obrázku se vztahují všechny tři kontrolní otázky níže.)
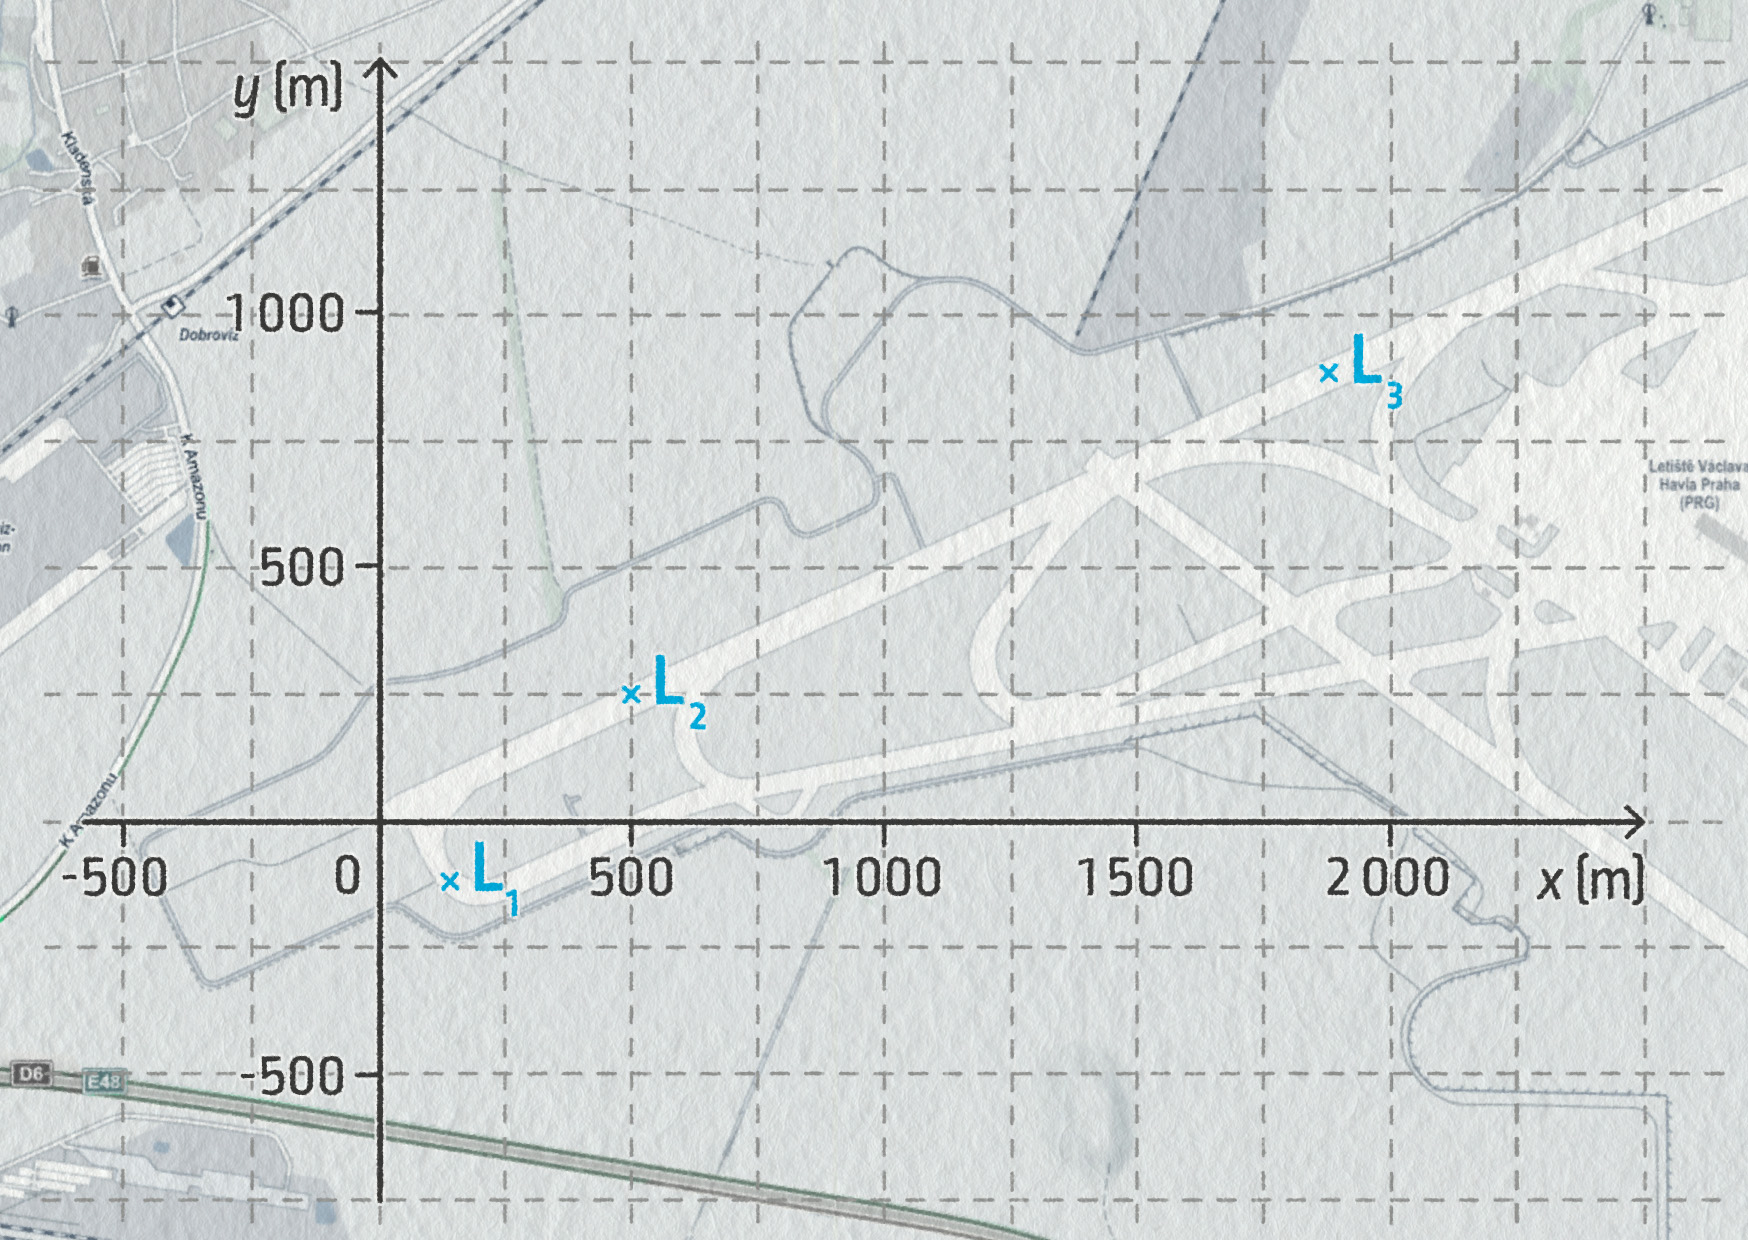
Zdroj
 Kontrolní otázka
 Kontrolní otázka
Pokud pohyb probíhá v rovině, pak si při správné volbě vztažné soustavy vystačíme pouze se souřadnicemi \((x,y)\). Poslední souřadnice \(z=0\), proto ji dále nemusíme zapisovat. Právě takové pohyby budeme studovat v této kapitole.
 Poznámka na okraj: Další druhy souřadnicových soustav
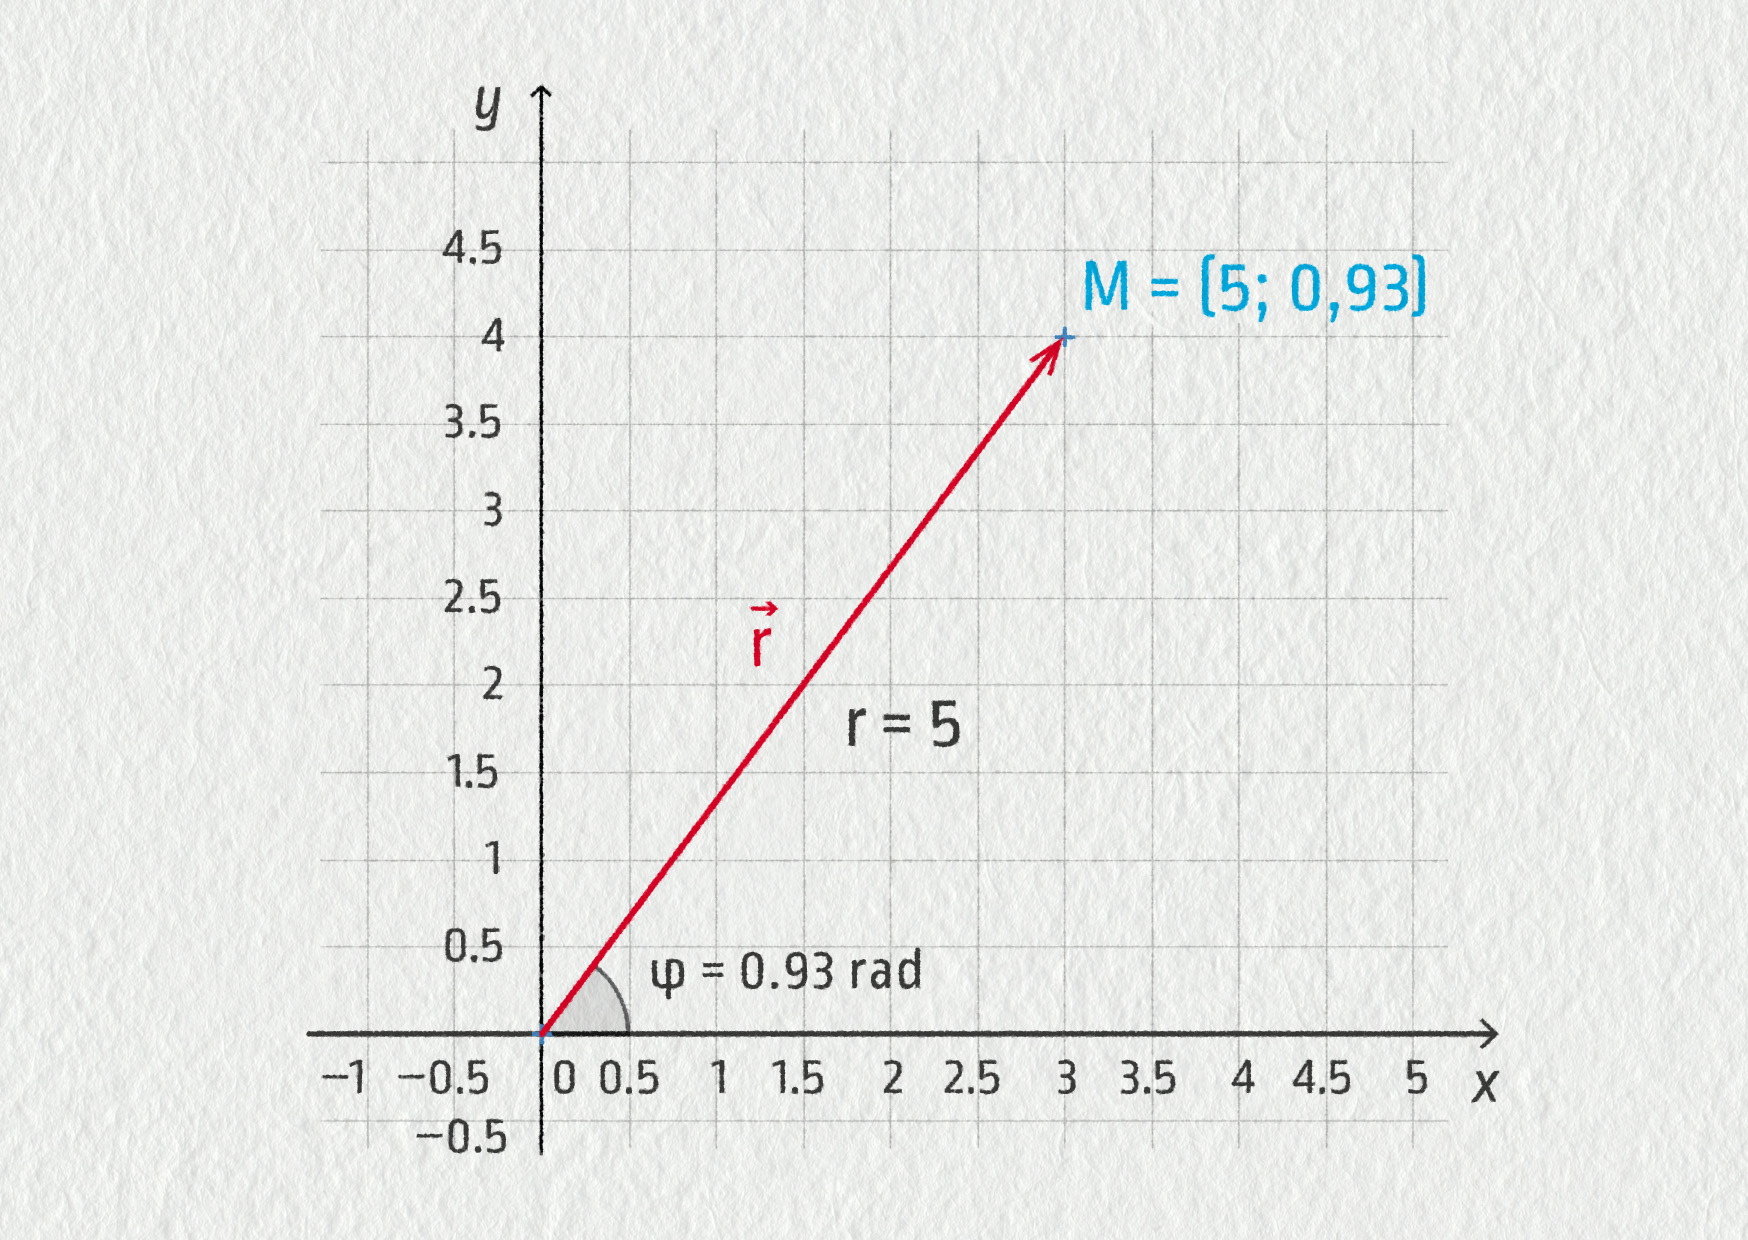
Kartézská soustava je pravoúhlá. Pokud chceme popsat pohyb, který probíhá po kružnici, je lepší použít polární souřadnice \((r,\varphi)\), kde souřadnice \(r\) určuje vzdálenost tělesa od počátku a úhel \(\varphi\) je úhel, který svírá polohový vektor \(\Vec{r}\) se zvolenou osou, nejčastěji osou \(x\) v kartézské soustavě. V tomto případě je velikost první souřadnice \(r\) stále stejná (poloměr kružnice = \(r\)) a k popisu pohybu po kružnici nám postačuje sledovat změny souřadnice \(\varphi\).
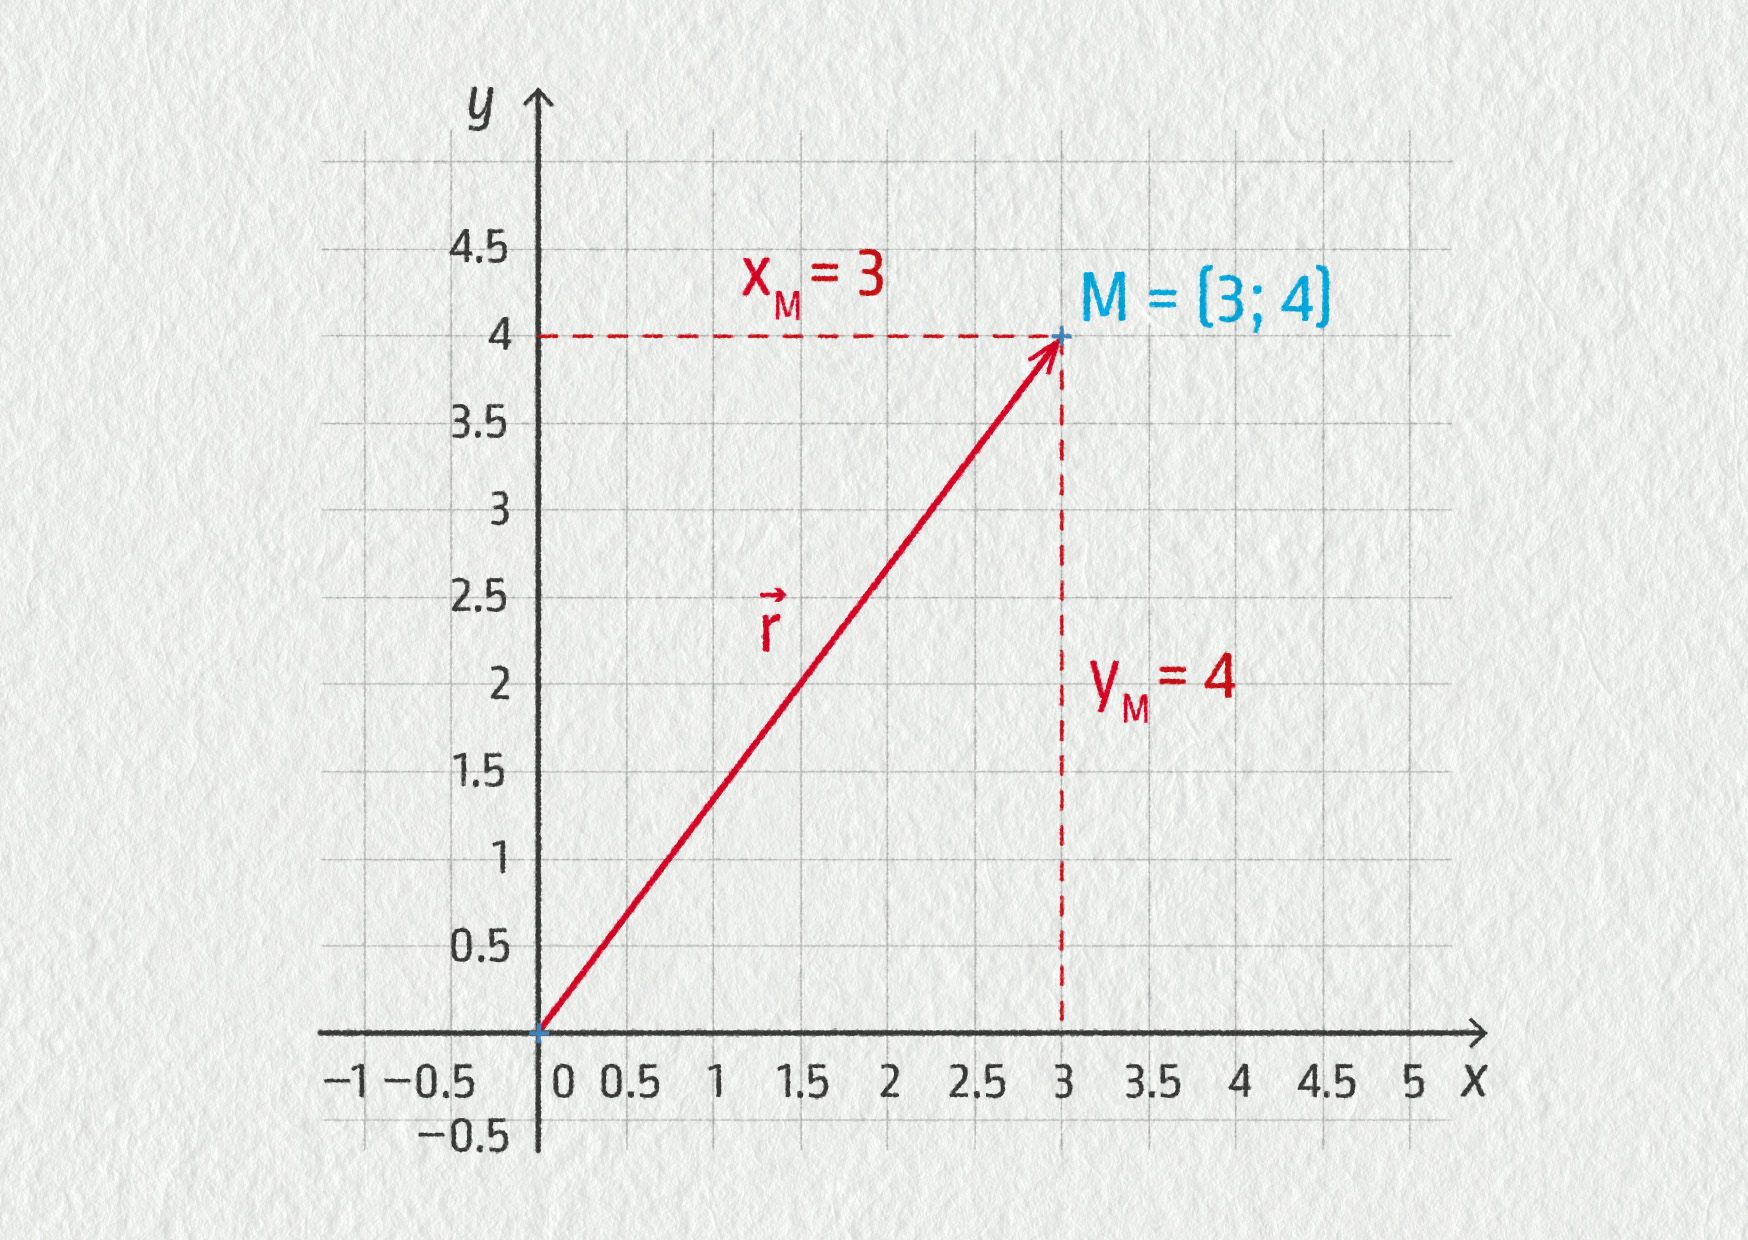
Zdroj
Zdroj
Pro přechod od kartézských souřadnic k polárním souřadnicím využíváme následující vztahy, které vyplývají z obrázku:
\[ r_M = \sqrt{x_M^2+y_M^2}\;,\qquad \tan\varphi_M=\frac{y_M}{x_M}\;. \]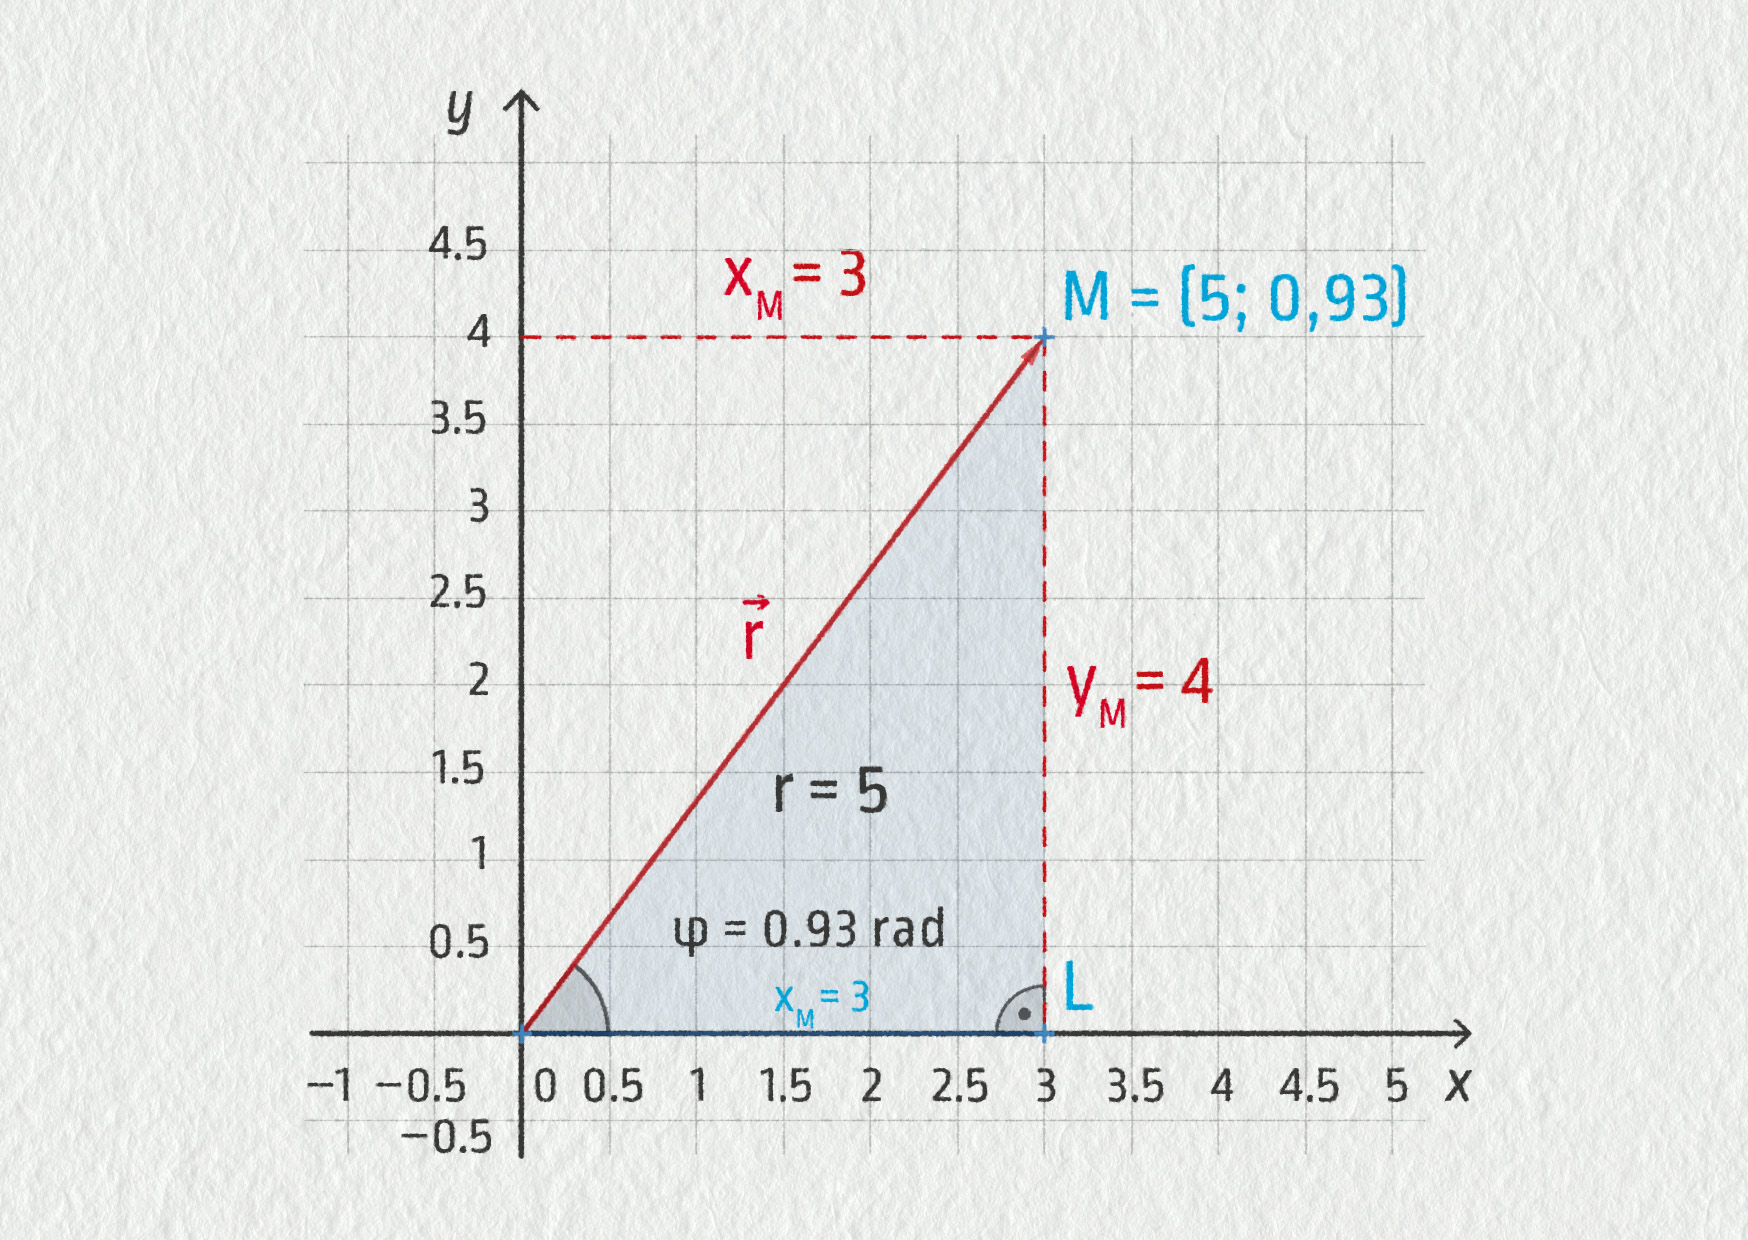
Zdroj
Souřadnice \(r_M\) odpovídá velikosti přepony v pravoúhlém trojúhelníku OLM, kde odvěsny jsou rovny souřadnicím bodu M. Podíl protilehlé \(y_M\) a přilehlé odvěsny \(x_M\) tohoto trojúhelníka odpovídá funkci \(\tan\varphi\).
Pro přepočet polárních souřadnic na kartézské pak můžeme využít funkcí sinus a kosinus ve stejném pravoúhlém trojúhelníku OLM:
\[ x_M = r_M\cos\varphi_M \quad\hbox{a}\quad y_M = r_M\sin\varphi_M\;. \]Máme-li popsat polohu tělesa v prostoru, můžeme využít válcové souřadnice \((r,\varphi,z)\) nebo sférické souřadnice \((r,\vartheta,\varphi)\).
Převod z kartézských do polárních souřadnic a zpět si můžete vyzkoušet zde:
-
Převod z kartézských souřadnic bodu M \((-2\ \mathrm{cm};4\ \mathrm{cm})\) do polárních:
\[ \begin{aligned} r_M &= \sqrt{x_M^2+y_M^2} = \sqrt{(-2)^2+4^2}\ \mathrm{cm} = \sqrt{20}\ \mathrm{cm}=2\sqrt{5}\ \mathrm{cm}\;, \\ \tan\varphi_M &= \frac{y_M}{x_M} = \frac{4}{-2} = -2\;, \\ \end{aligned} \]odtud pak vyjádříme \(\varphi=-1{,}1\ \mathrm{rad}\).
Polární souřadnice bodu M jsou \((2\sqrt{5}\ \mathrm{cm};-1{,}1\ \mathrm{rad})\).
-
Převod polárních N \((3{,}1\ \mathrm{cm};1{,}2\ \mathrm{rad})\) do kartézských:
První polární souřadnice bodu N je jeho vzdálenost od počátku \(r_N=3{,}1\ \mathrm{m}\) a druhá je velikost úhlu v radiánech \(\varphi_N=1{,}2\ \mathrm{rad}\). Pro výpočet kartézských souřadnic použijeme vztahy
\[ \begin{aligned} x_N &= r_N\cos\varphi_N = 3{,}1\ \mathrm{cm}\cdot\cos(1{,}2) = 1{,}1\ \mathrm{cm} \\ y_N &= r_N\sin\varphi_N = 3{,}1\ \mathrm{cm}\cdot\sin(1{,}2) = 2{,}9\ \mathrm{cm} \\ \end{aligned} \]Kartézské souřadnice bodu N tedy jsou \((1{,}1\ \mathrm{cm}; 2{,}9\ \mathrm{cm})\).
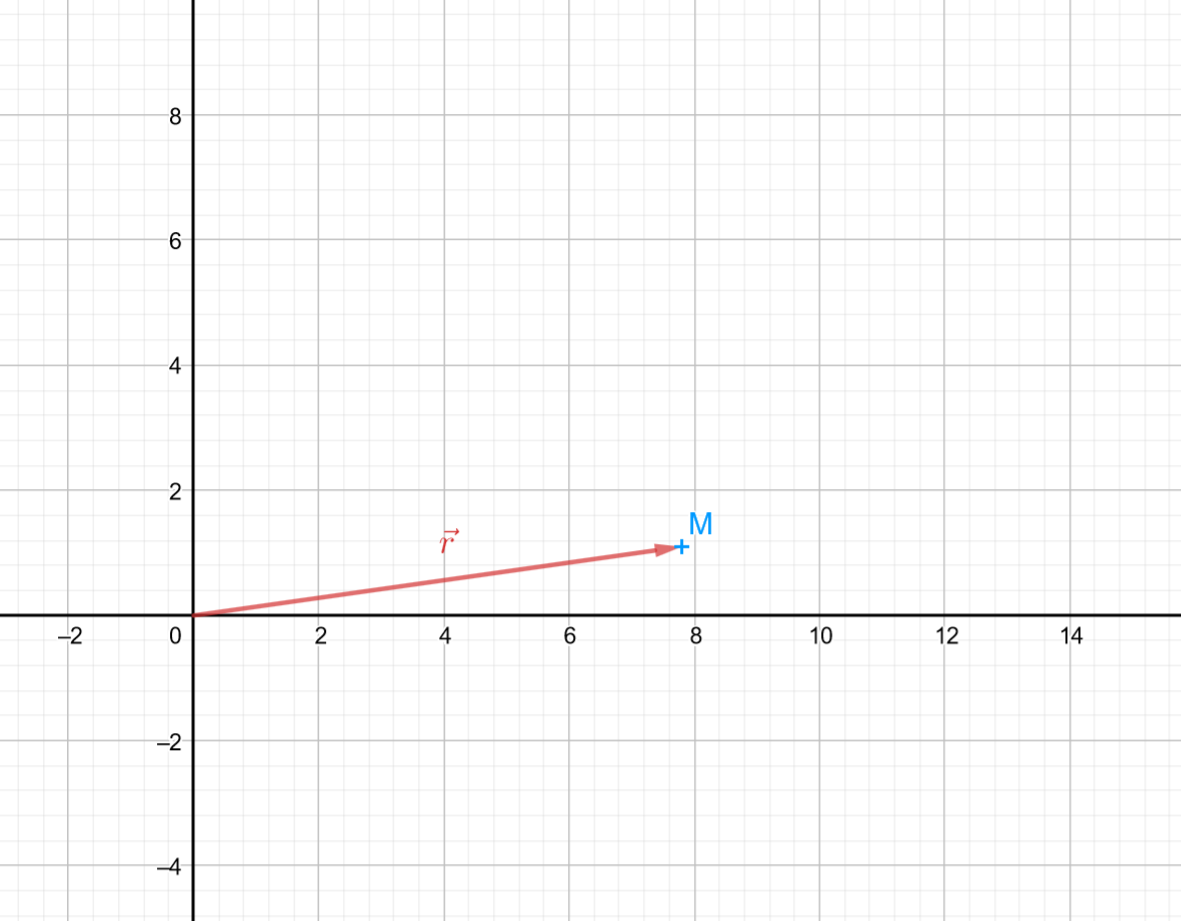
Podívejme se, co se děje s polohovým vektorem, když se těleso pohybuje. Názornou představu si můžete udělat v následující animaci: https://www.geogebra.org/calculator/vpht6skg. Polohový vektor \(\Vec{r}\) mění svůj směr i velikost.
Zdroj
 Příklad 1
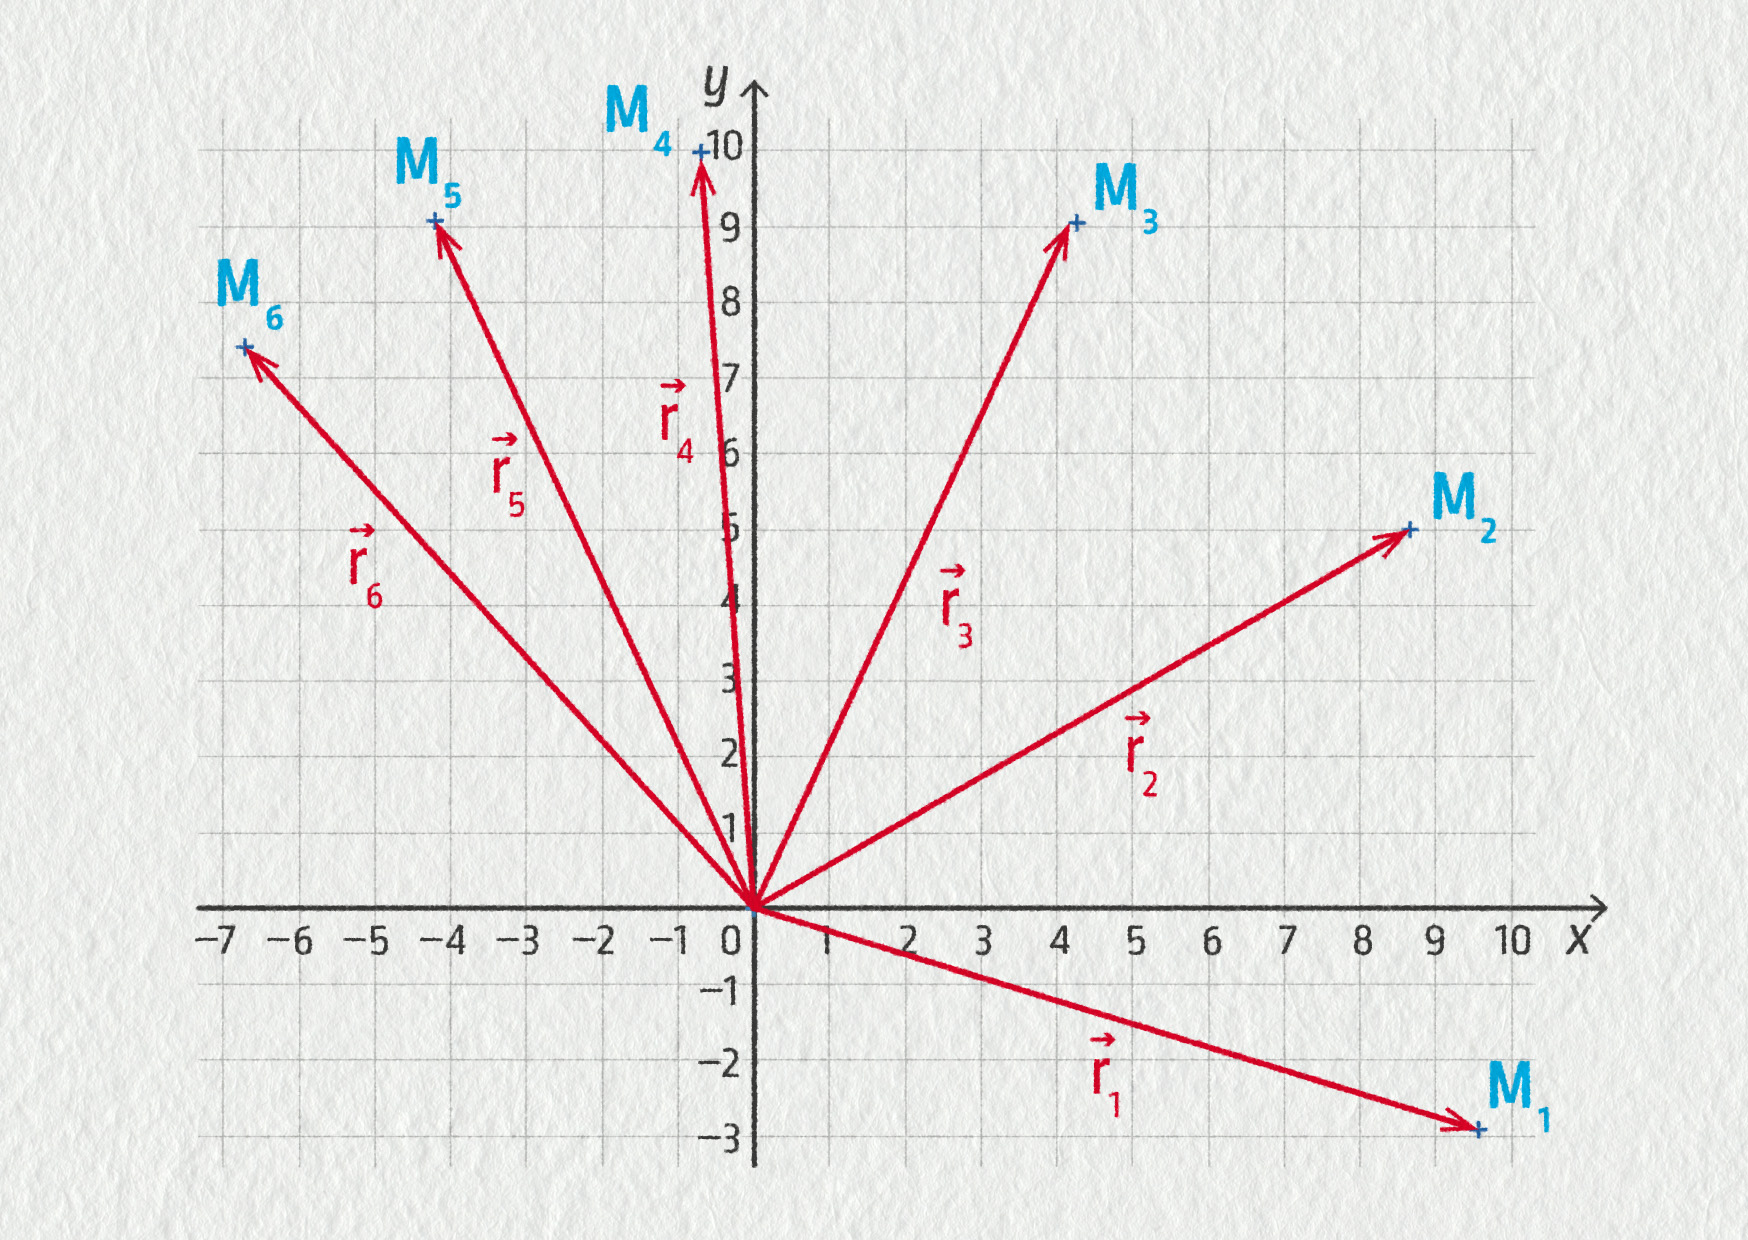
V následující tabulce jsou zapsány souřadnice \(x\) a \(y\) hmotného bodu. Mezi záznamem jednotlivých bodů uplynul čas 0,20 s.
- Narýsujte polohový vektor v jednotlivých pozicích hmotného bodu.
- Určete, zda se hmotný bod pohybuje. Jestliže ano, po jaké křivce?
| x (cm) | y (cm) | |
|---|---|---|
| r1 | 9,6 | −2,9 |
| r2 | 8,7 | 5,0 |
| r3 | 4,3 | 9,0 |
| r4 | −0,7 | 10 |
| r5 | −4,2 | 9,1 |
| r6 | −6,7 | 7,4 |
a) Polohový vektor je na následujícím obrázku:
Zdroj
b) Hmotný bod se pohybuje, vidíme, že polohový vektor se otáčí. Křivka, po níž se hmotný bod pohybuje, je část kružnice se středem v bodě O. Výpočtem lze ověřit, že délka polohového vektoru čili vzdálenost od počátku je stále stejná:
\[ r_1 = \sqrt{9{,}6^2+(-2{,}9)^2}\ \mathrm{cm} = 10\ \mathrm{cm}\;, \]stejně tak i pro ostatní polohové vektory.
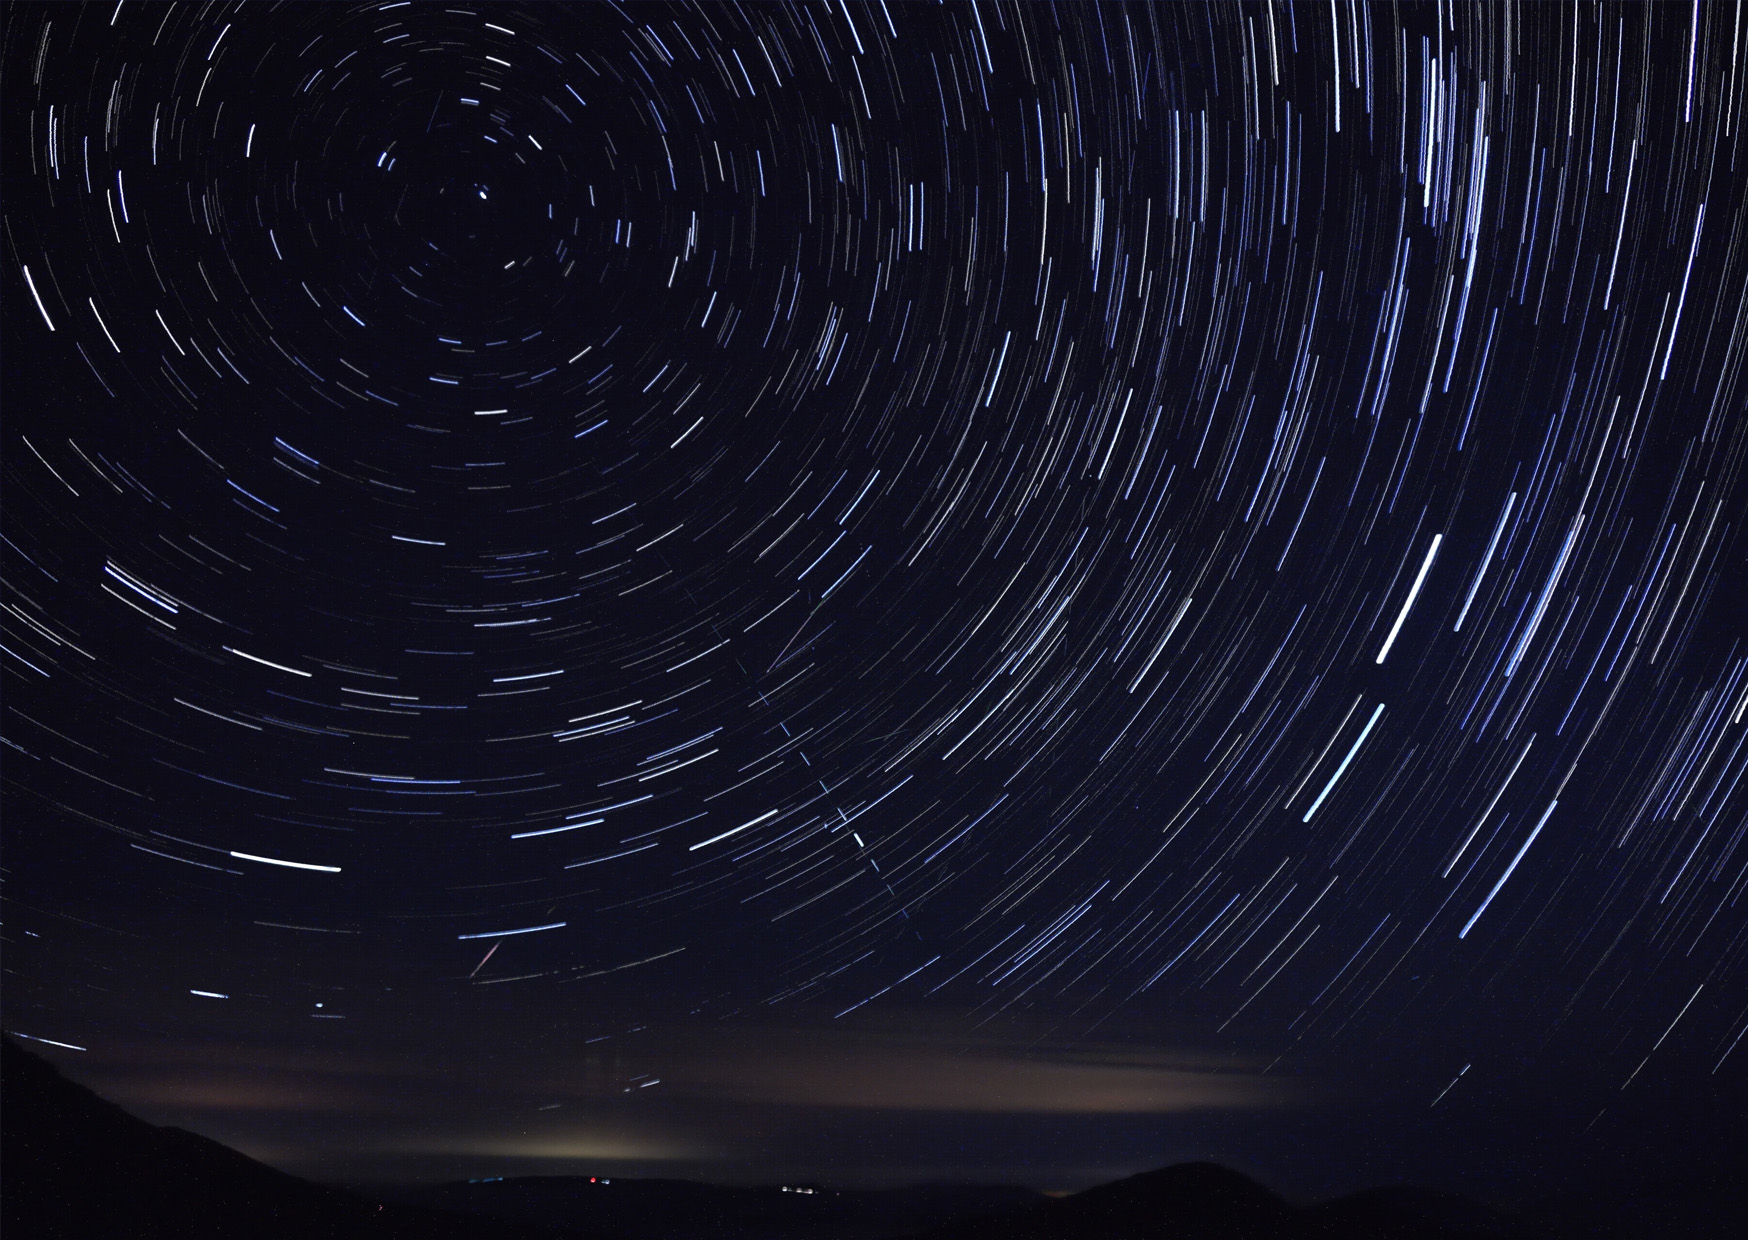
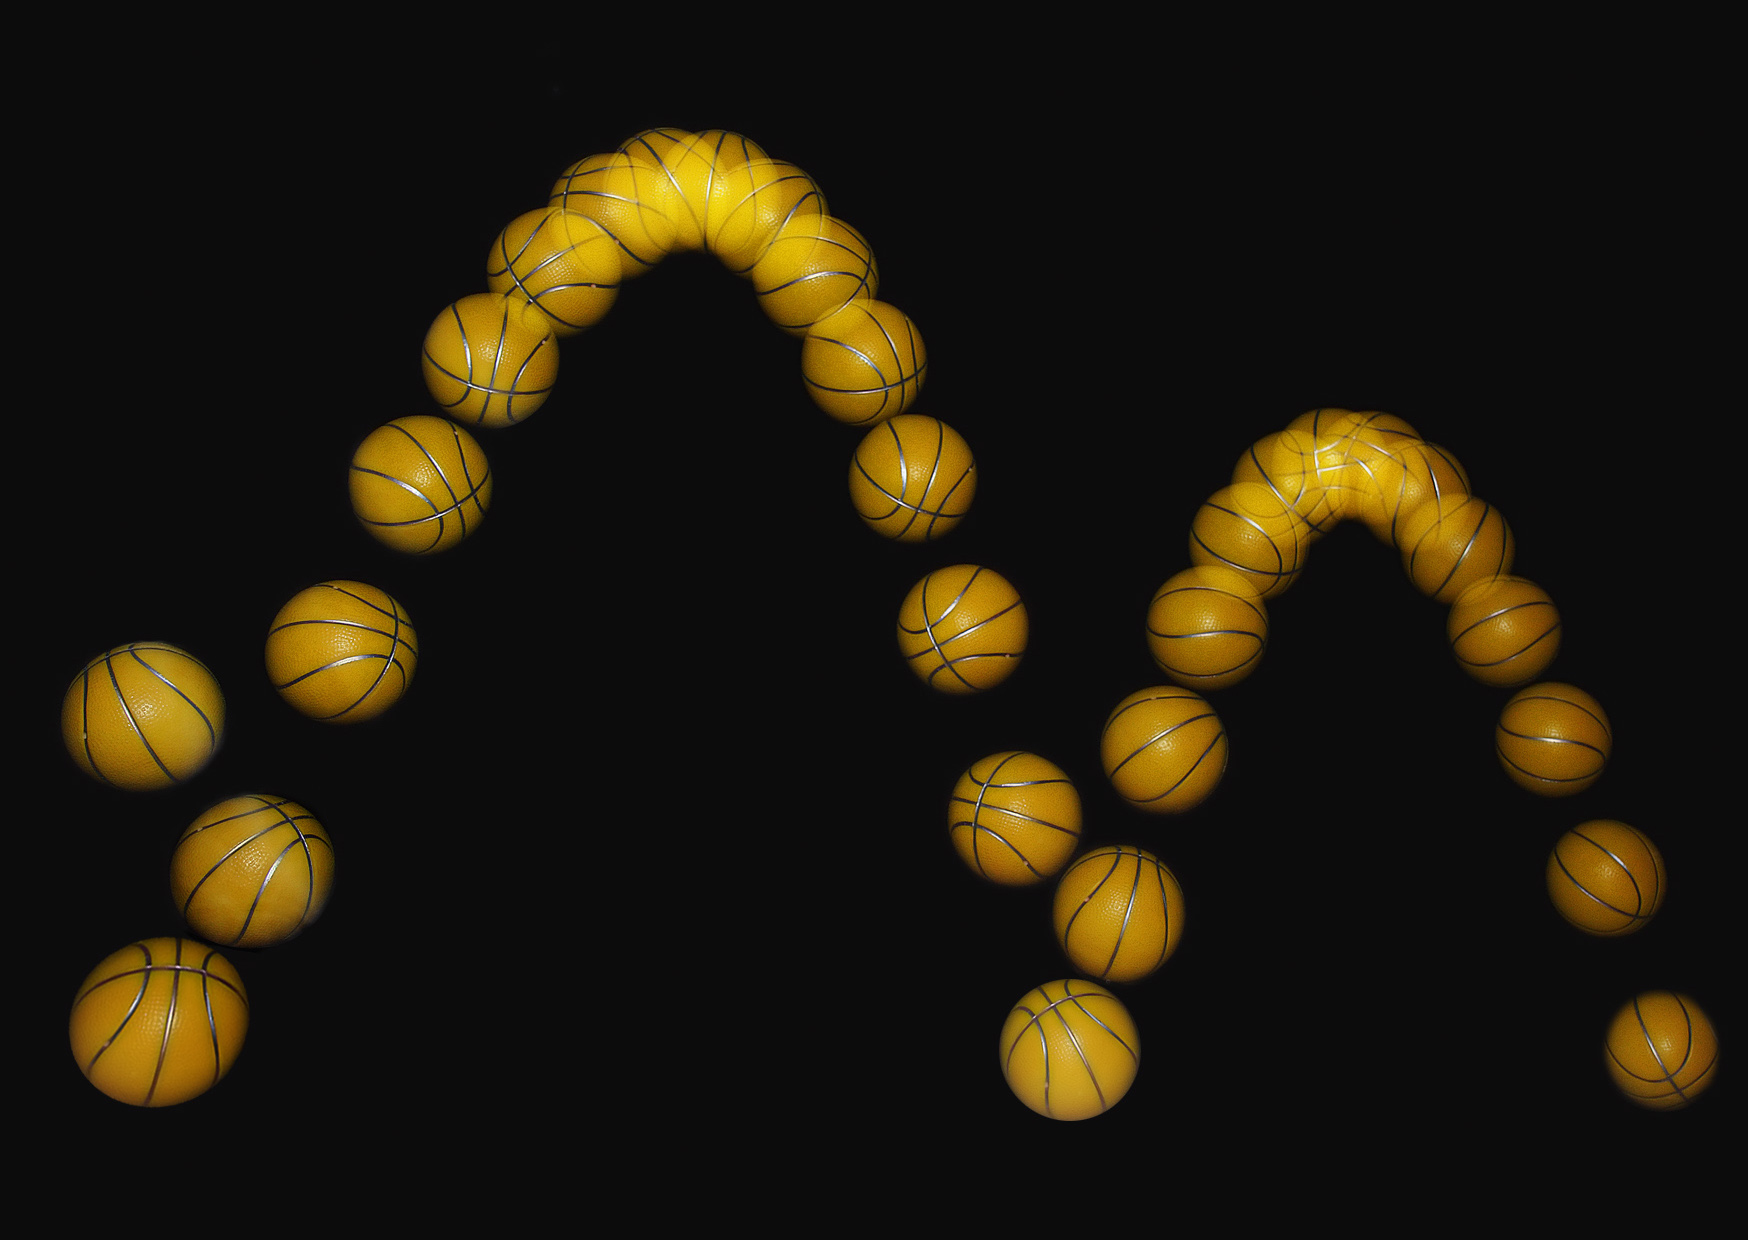
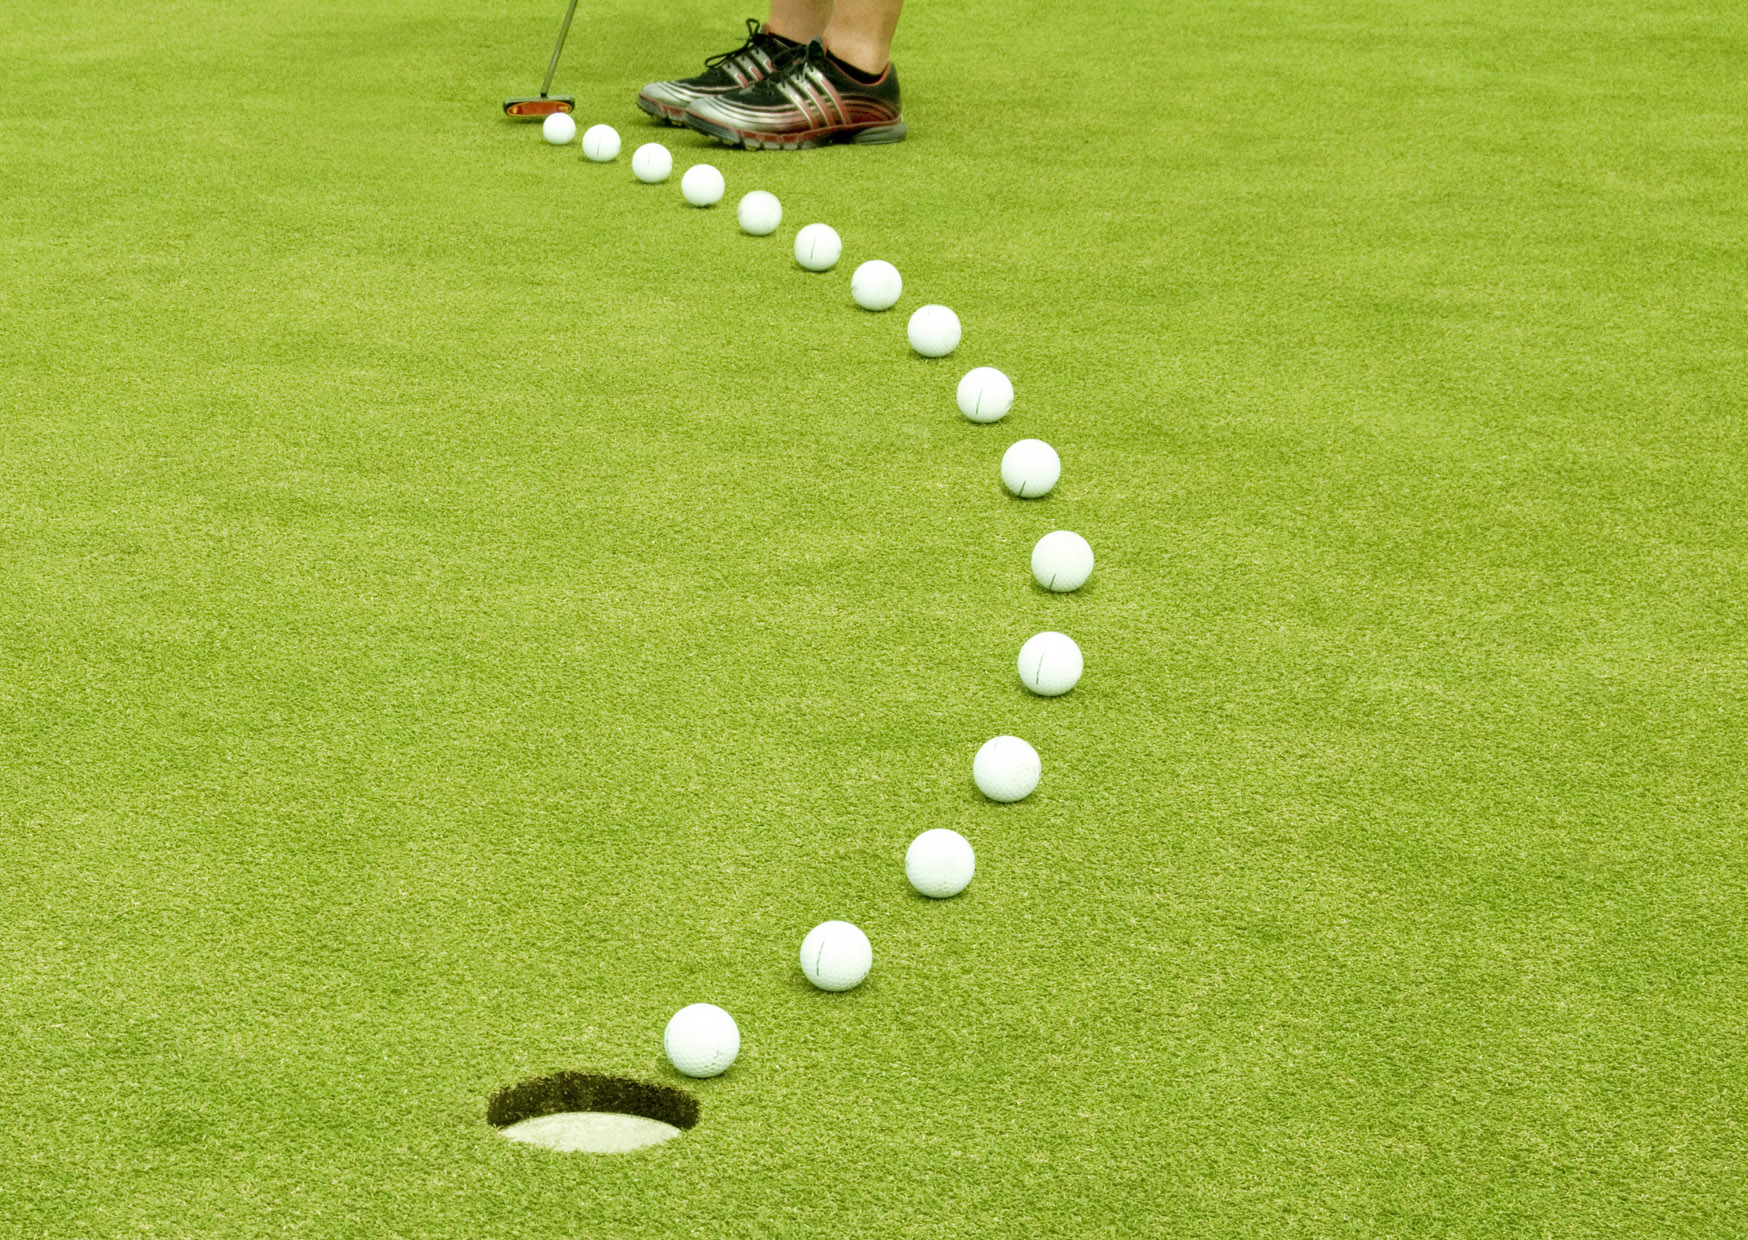
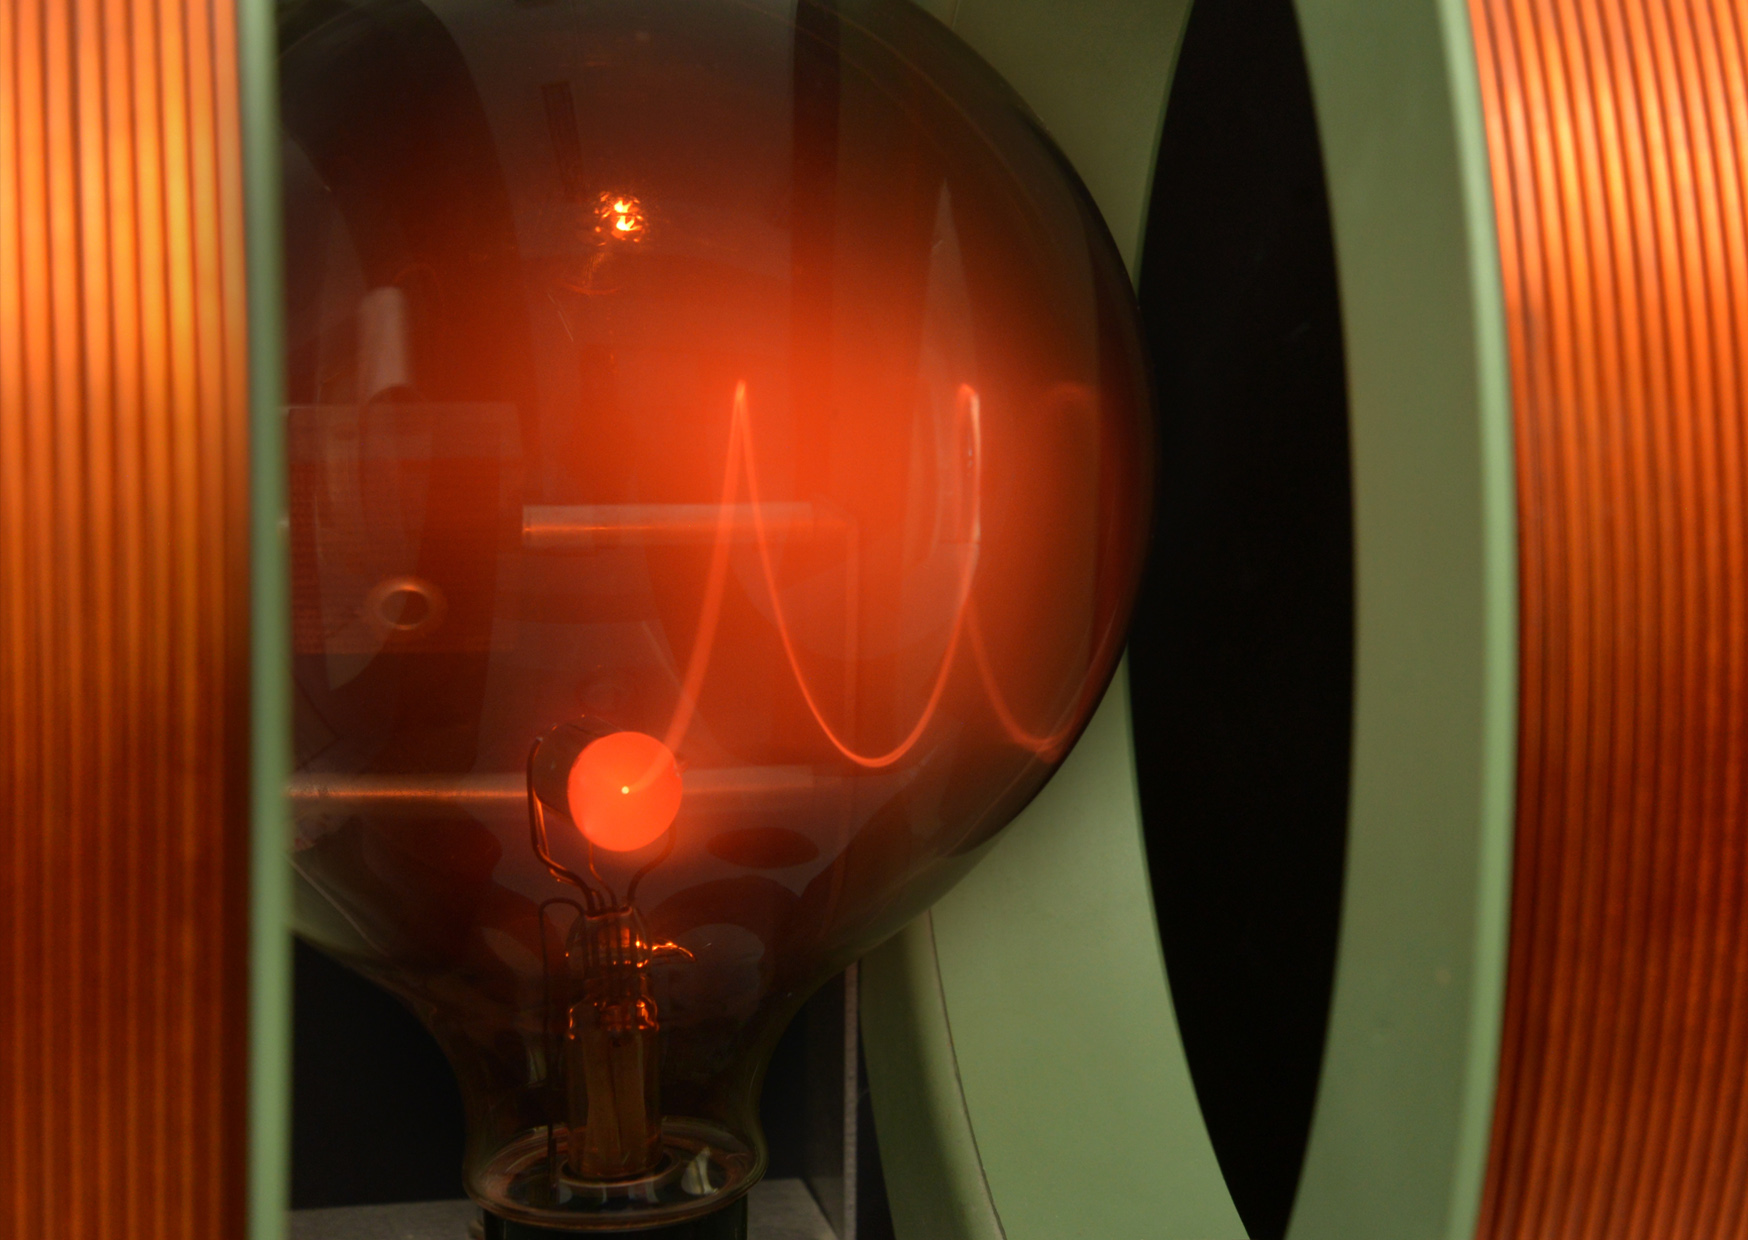
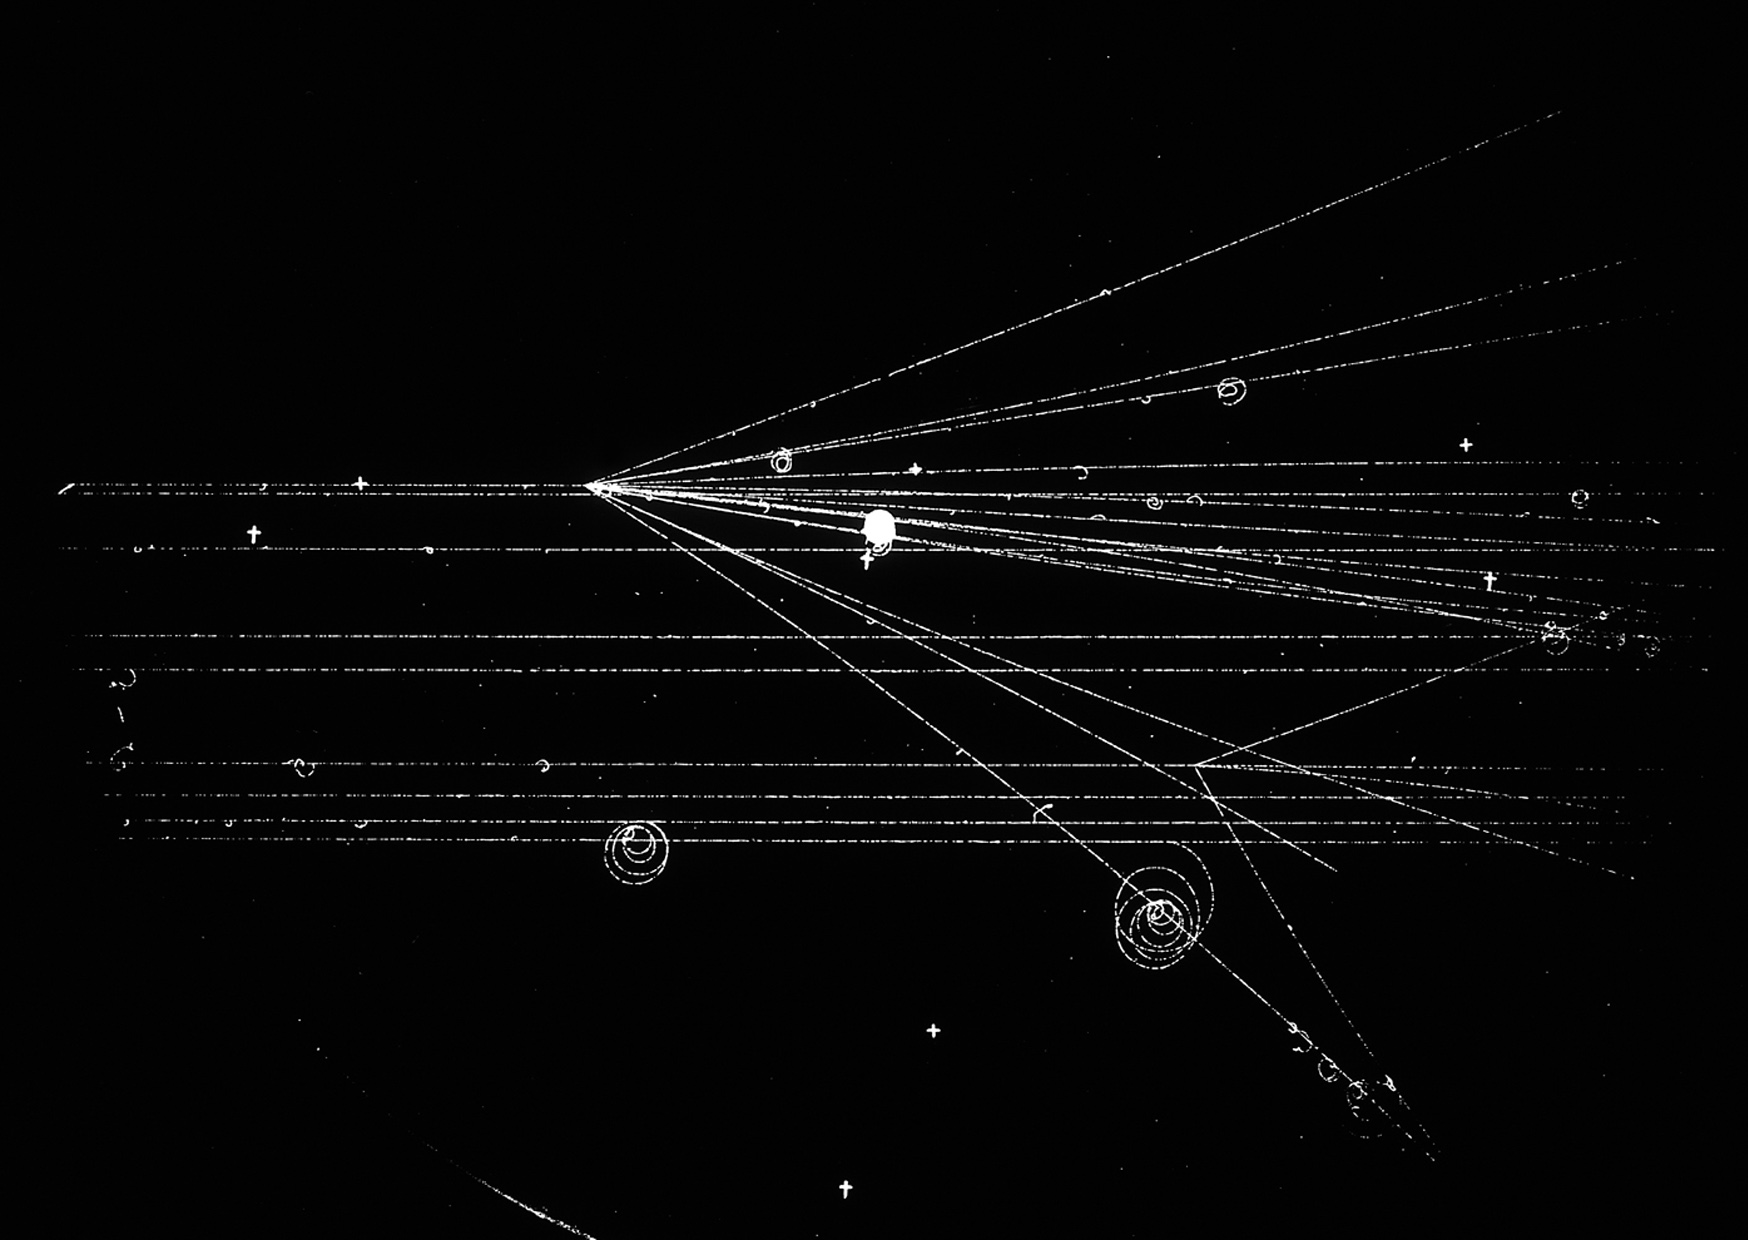
Vezmeme-li v uvahu množinu všech bodů, kde se hmotný bod v průběhu svého pohybu (v různých časech) nacházel, získáme spojitou křivku, která se nazývá trajektorie. V naší první ukázce, kdy je trajektorií část přímky, jde o přímočarý pohyb. V řešeném příkladu jsme studovali pohyb po kružnici se středem v bodě O. Jak najít střed kruhové trajektorie, to si můžete vyzkoušet v laboratorní práci.
Několik příkladů trajektorie hmotného bodu
Zdroj
Zdroj
Zdroj
Zdroj
Zdroj
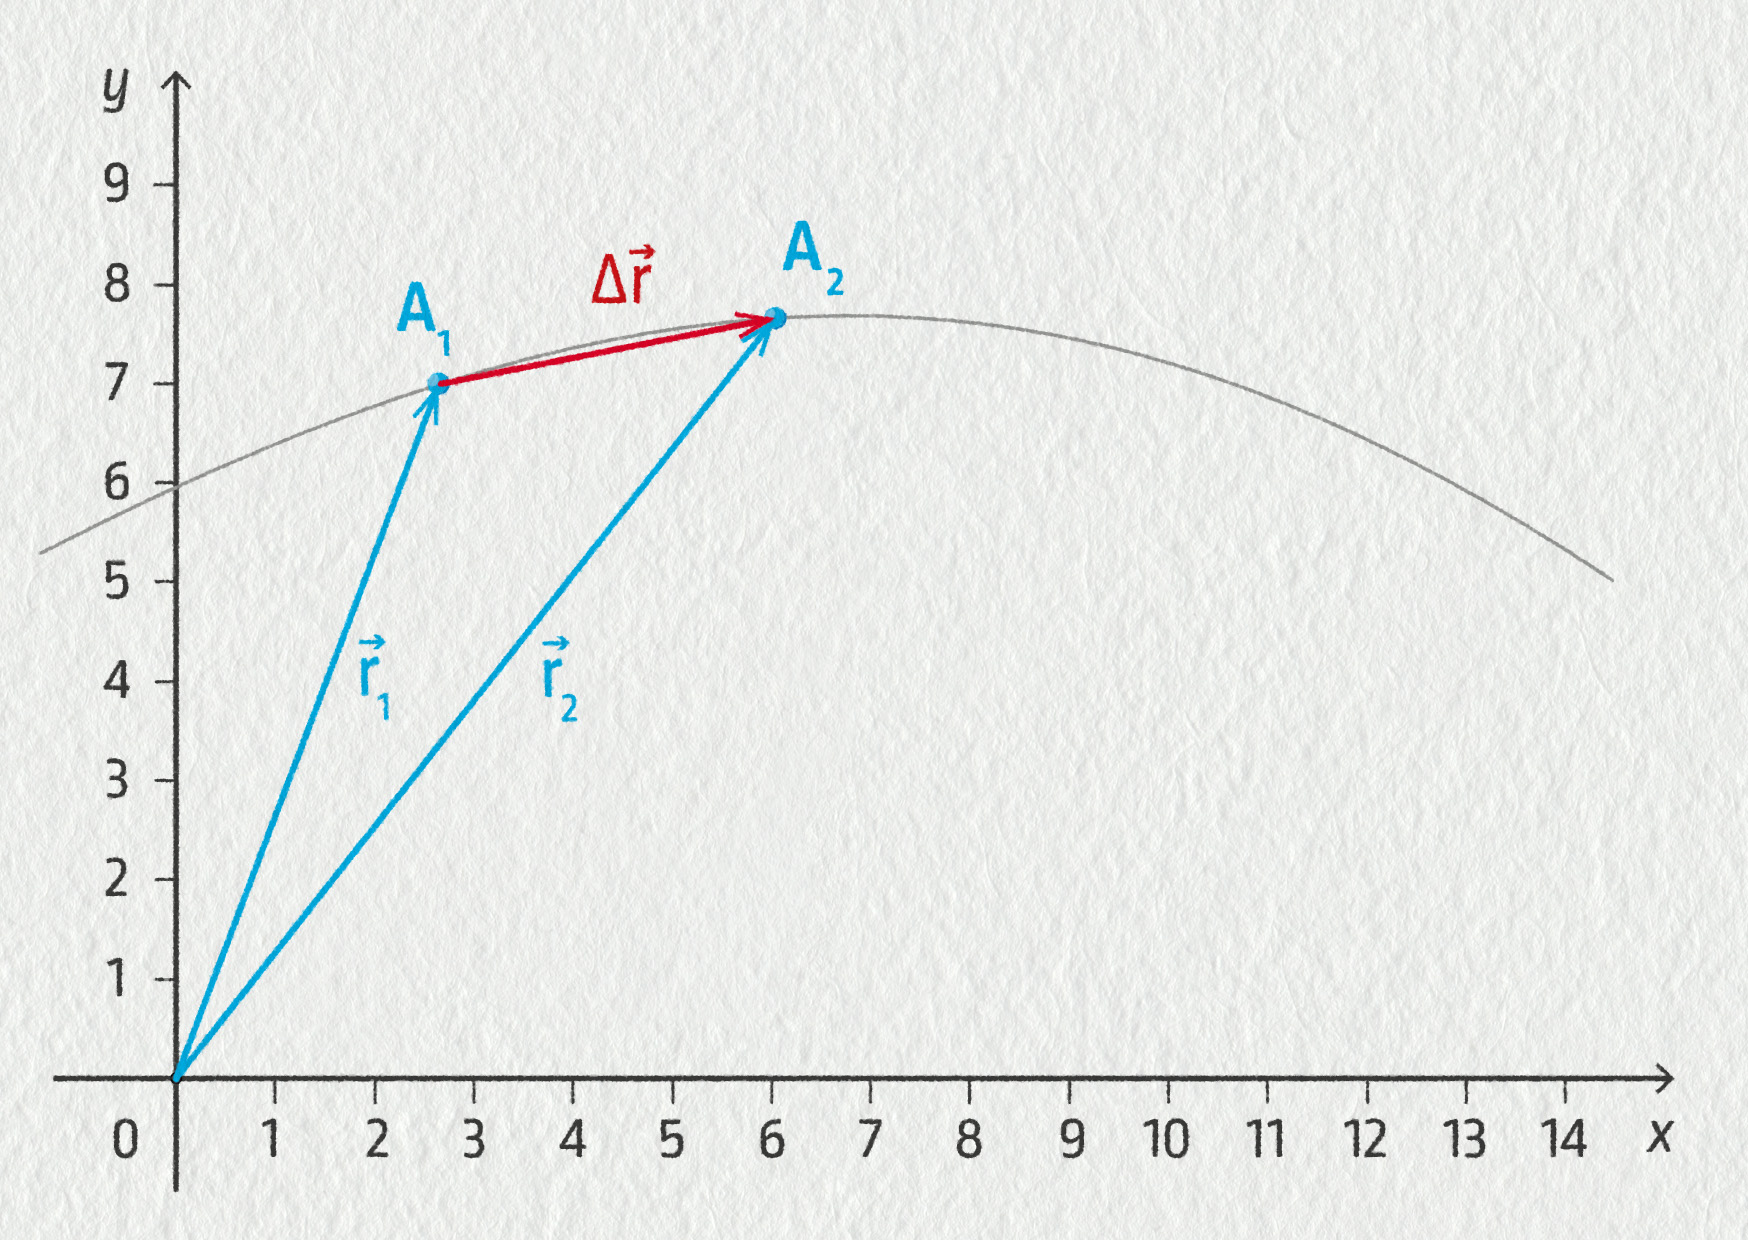
Důležitou veličinou popisující pohyb je vektor posunutí \(\Delta\Vec{r}\).
Vyjadřuje změnu polohy tělesa, jak vidíme na následujícím obrázku záznamu pohybu v rovině.
Zdroj
Vektor posunutí \(\Delta\Vec{r}=\Vec{r}_2-\Vec{r}_1\)
Vektor posunutí je definován jako rozdíl dvou vektorů, proto i jeho složky získáme odečtením složek polohových vektorů \(\Vec{r}_1\) a \(\Vec{r}_2\):
\[ \Delta\Vec{r} = (\Delta x,\Delta y) = (x_2-x_1,y_2-y_1)\;. \]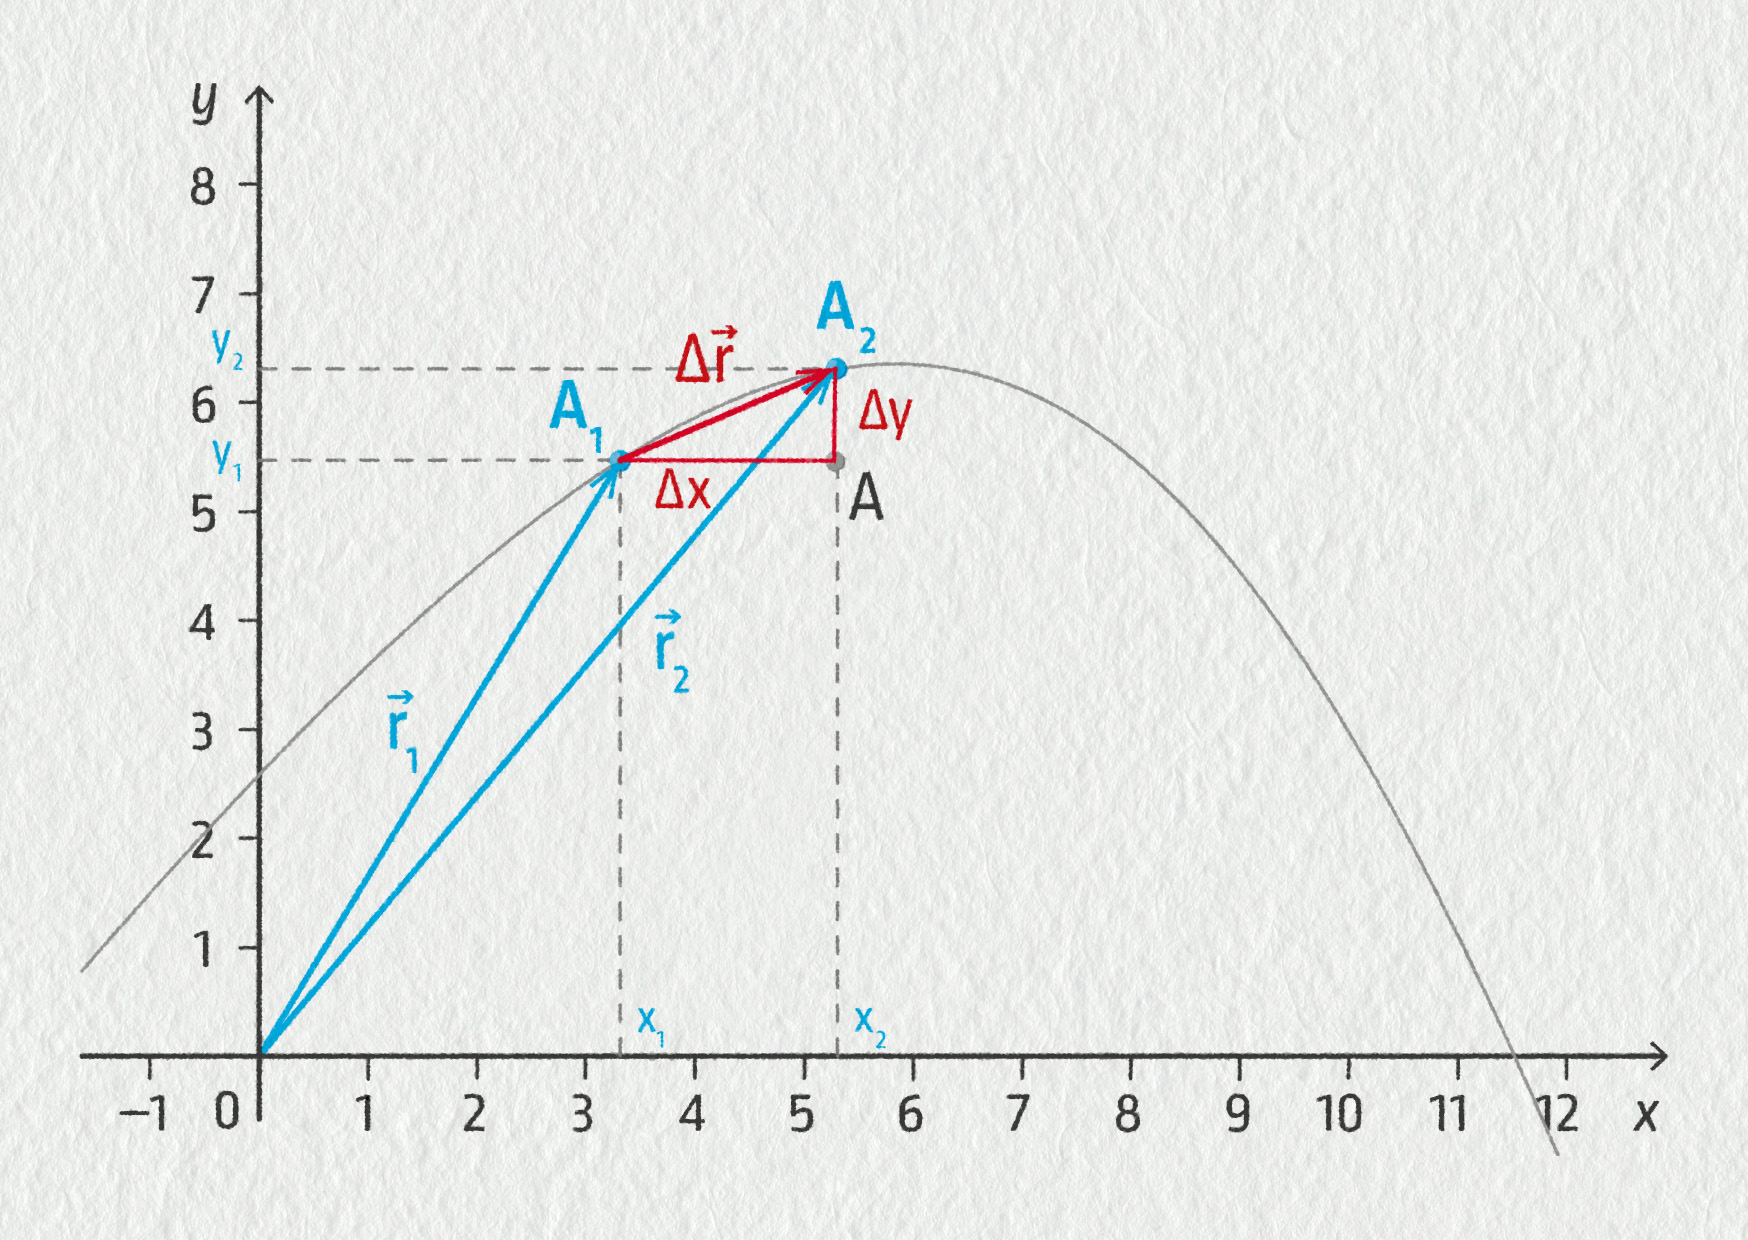
Zdroj
Příklad 2
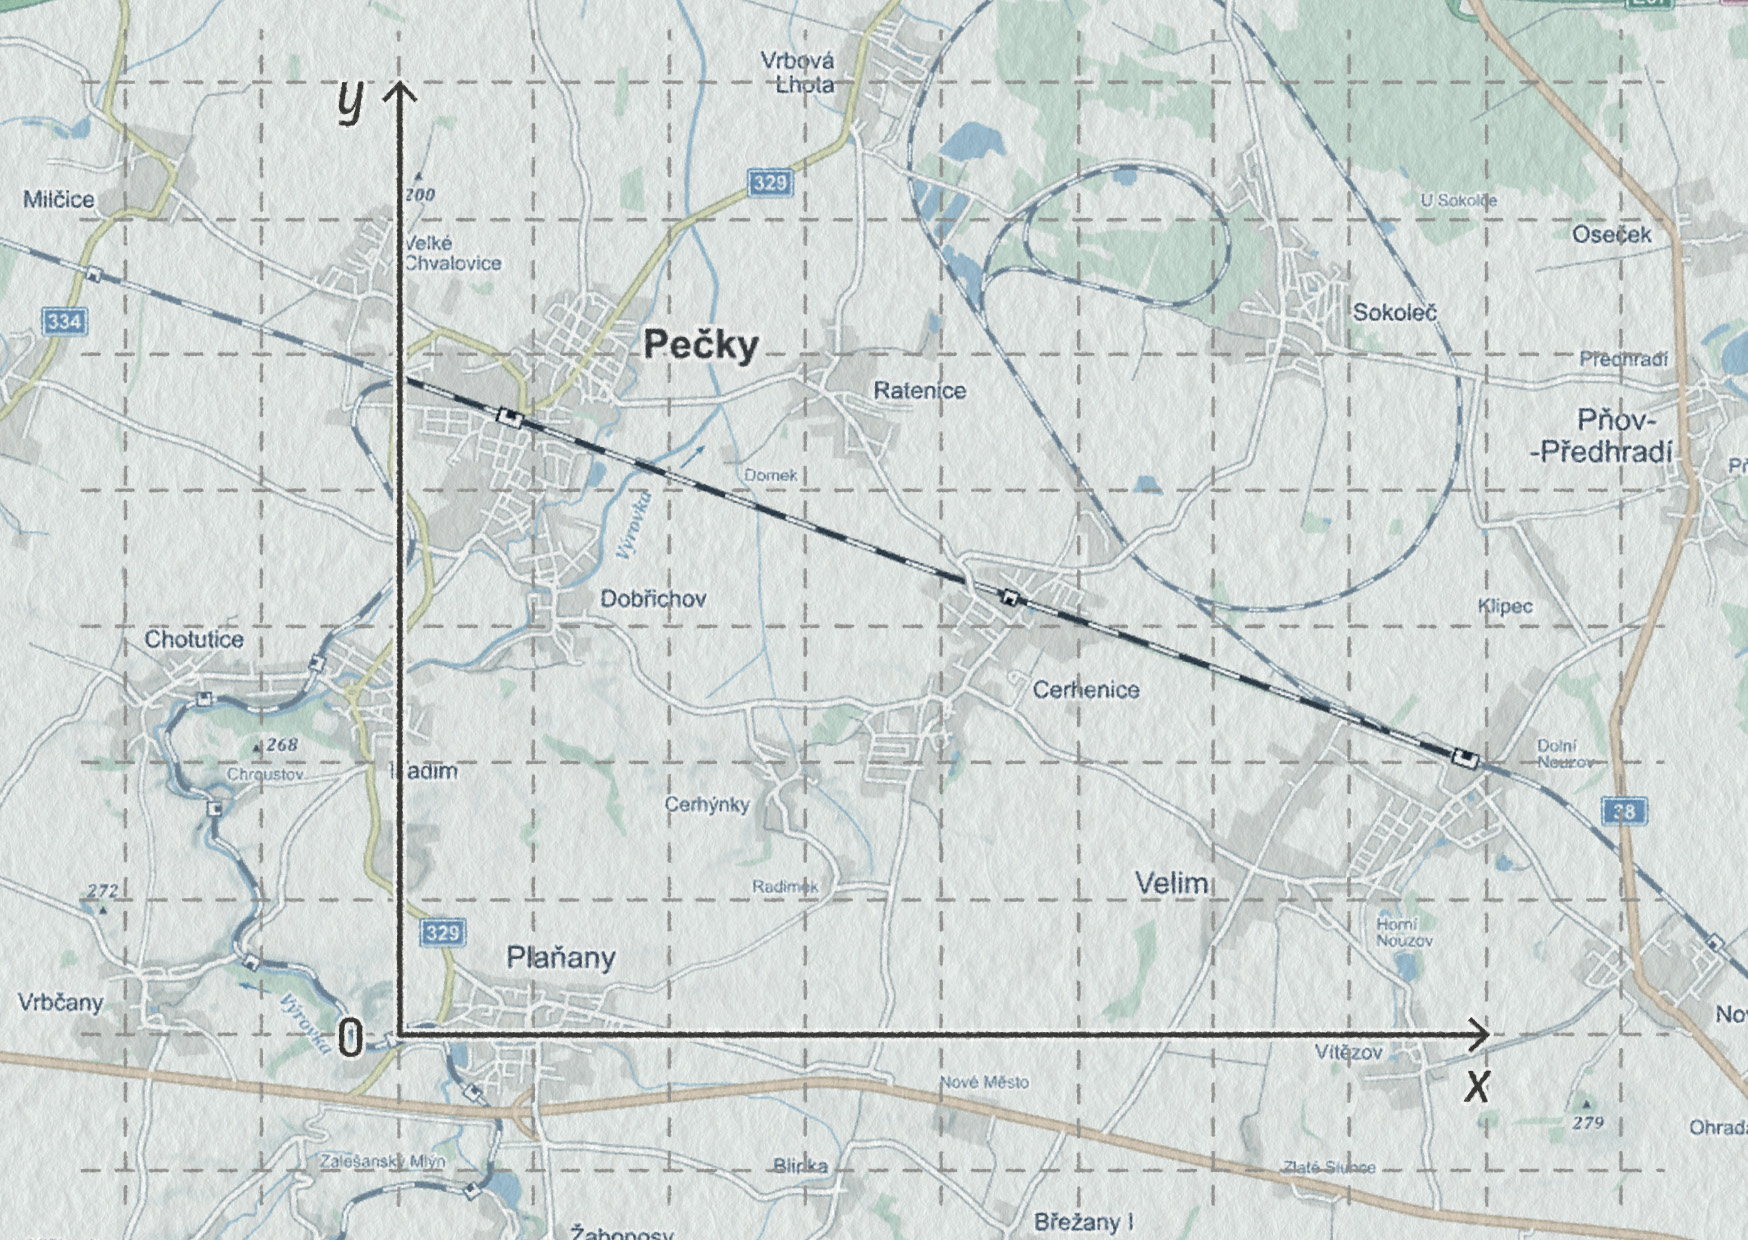
Na následujícím obrázku vidíme rovný úsek železniční trati mezi Velimí a Pečkami. Vlak vyjíždí z Velimi v 10:08 a zastavuje v Pečkách v 10:24. Jeden čtvereček na mapě znázorňuje plochu 1000x1000 m.
Zdroj
- Určete polohový vektoru vlaku ve stanici Velim a poté ve stanici Pečky.
- Vypočítejte složky vektoru posunutí \(\Delta\Vec{r}\).
- Zakreslete počáteční a koncovou polohu a vektor posunutí do obrázku.
a) Poloha stanice Velim: \(\Vec{r}_1=(7800\ \mathrm{m};2000\ \mathrm{m})\), poloha stanice Pečky: \(\Vec{r}_2=(800\ \mathrm{m};4500\ \mathrm{m})\).
b) Vektor posunutí má složky:
\[ \Delta\Vec{r} = \Vec{r}_2-\Vec{r}_1 = (800\ \mathrm{m}-7800\ \mathrm{m};4500\ \mathrm{m}-2000\ \mathrm{m})=(-7000\ \mathrm{m};2500\ \mathrm{m}) \]c) Zákres vektorů do obrázku:
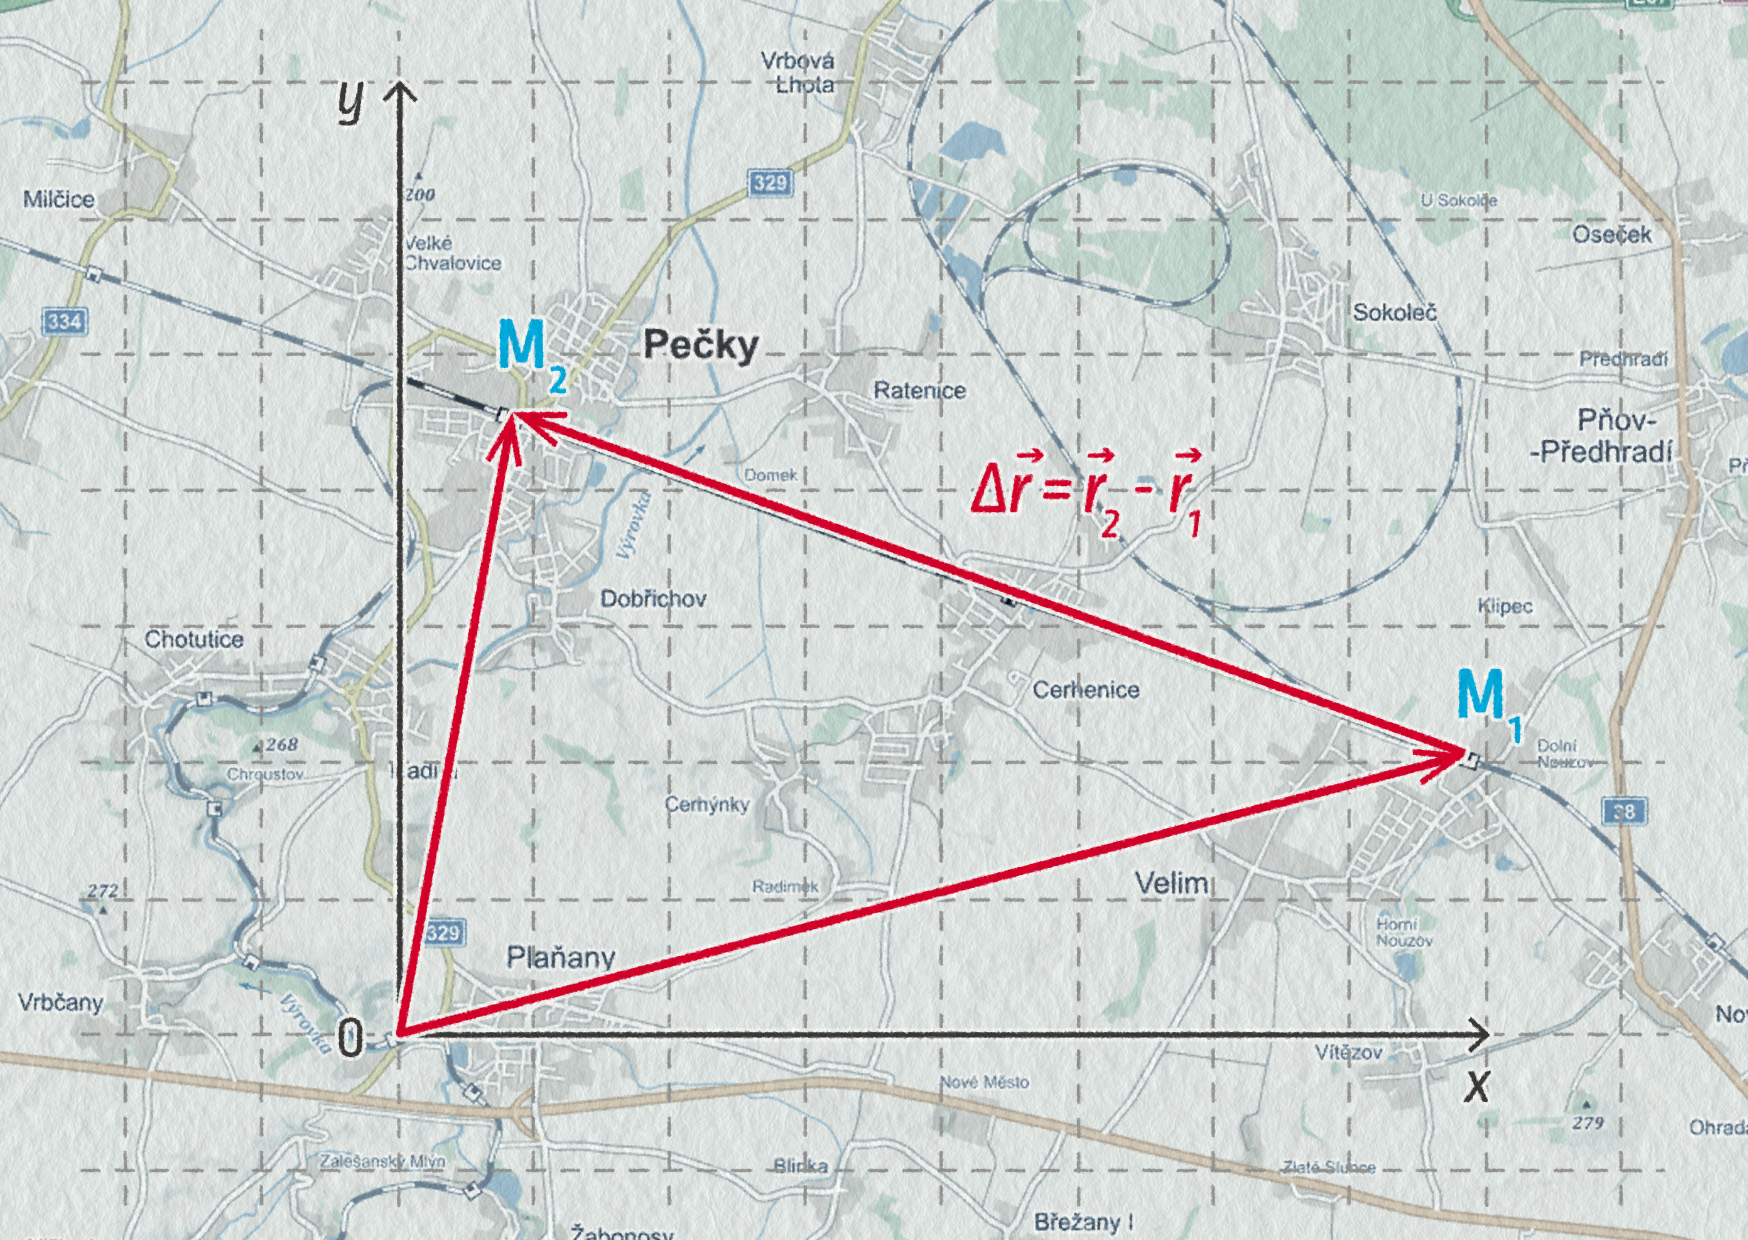
Zdroj
I kdyby trať nebyla přímočará, vektor posunutí se nezmění, neboť závisí jen na počáteční a koncové poloze vlaku.
Poznámka na okraj: Konstrukce vektoru posunutí
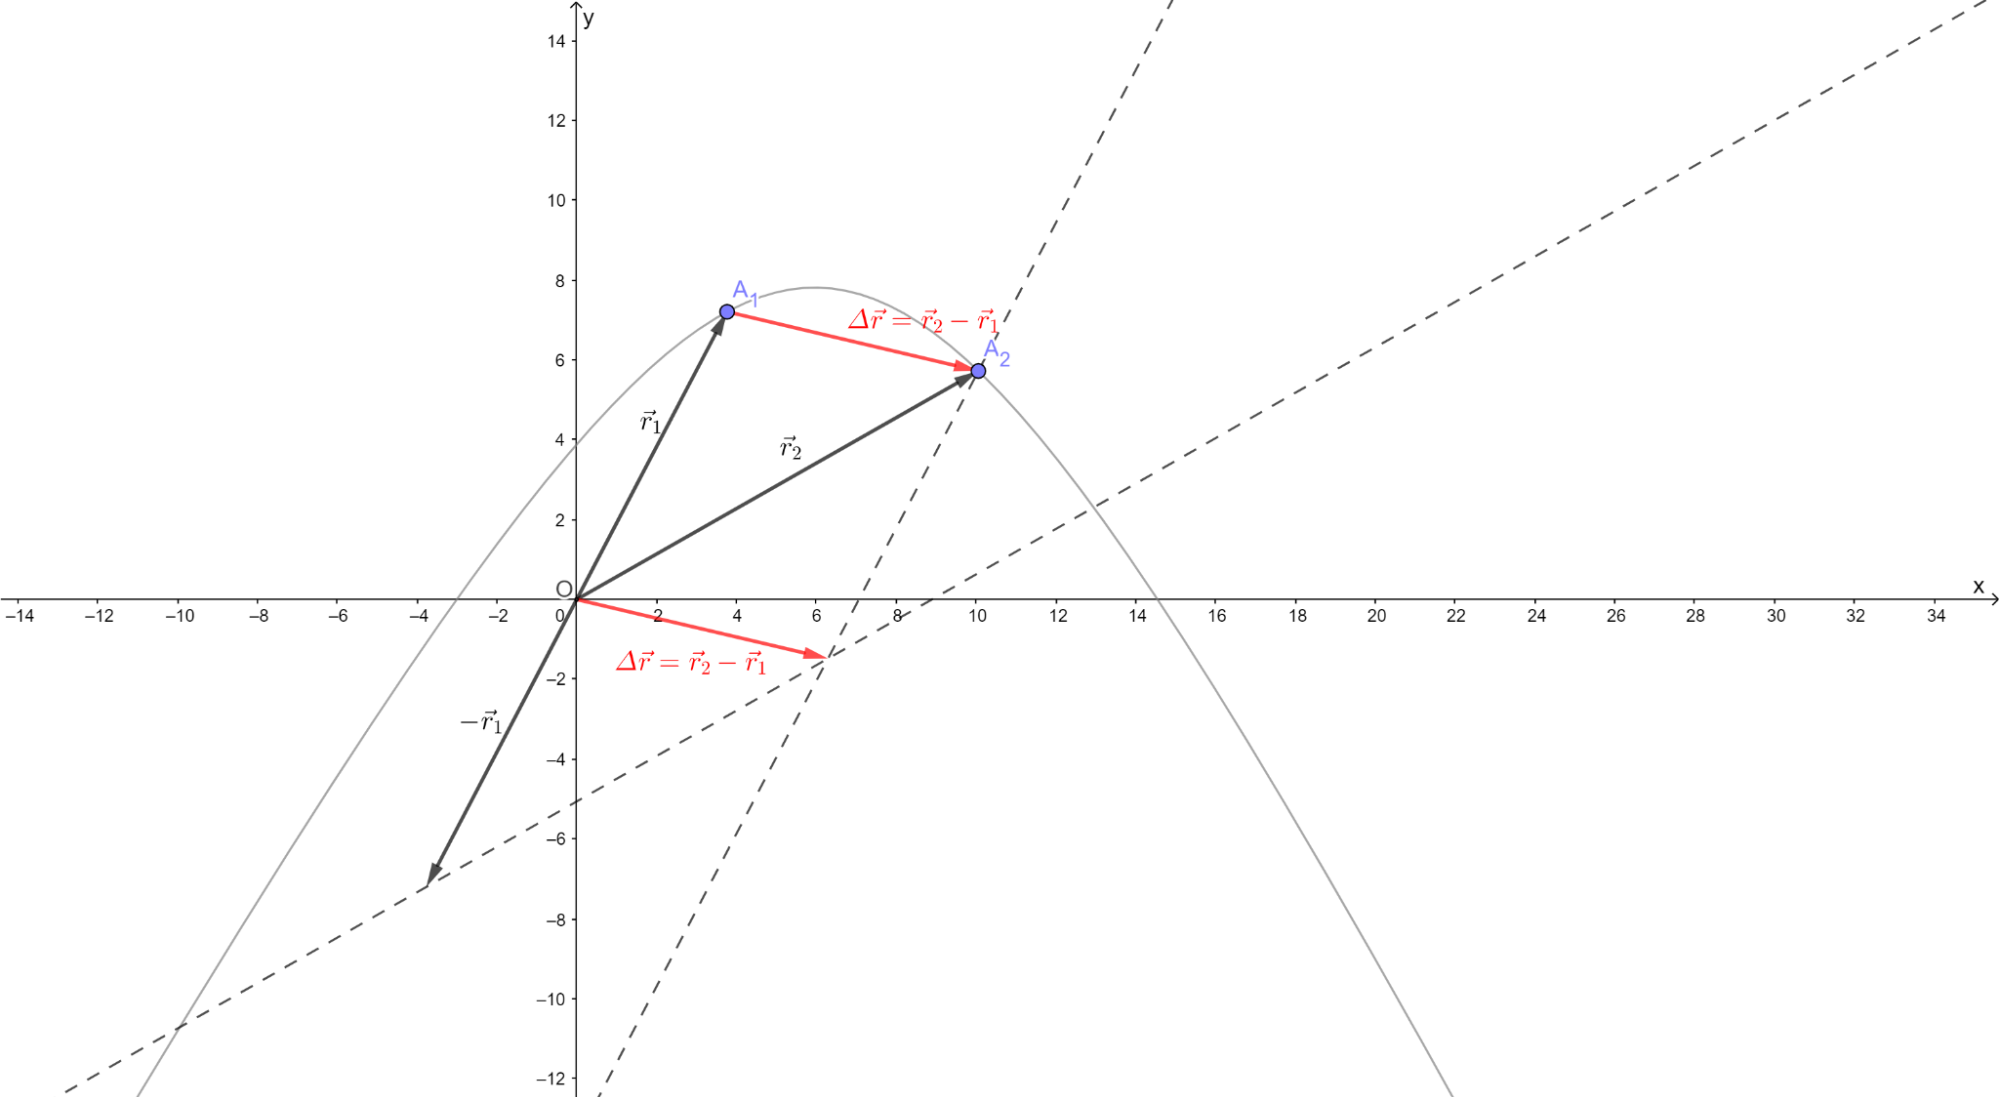
Vektor posunutí \(\Delta\Vec{r}\) narýsujeme tak, že spojíme šipkou počáteční a koncový bod. V této poznámce dokážeme, že toto pravidlo odpovídá jeho definici \(\Delta\Vec{r}=\Vec{r}_2-\Vec{r}_1\).
Tento vektor získáme tak, že odečteme polohové vektory ve dvou uvažovaných bodech:
\[ \Delta\Vec{r} = \Vec{r}_2 - \Vec{r}_1 = \Vec{r}_2 + (-\Vec{r}_1)\;. \]Sečíst dva vektory již umíme, stačí je doplnit na rovnoběžník. Výsledný vektor pak bude odpovídat vektoru, který začíná v prvním studovaném bodě a končí v druhém z nich. V našem případě \(\Delta\Vec{r}=\Vec{r}_2-\Vec{r}_1=\overrightarrow{A_1A_2}\). Takto jednoduše ho budeme vždy konstruovat. Jak uvidíme dále, vektor posunutí je rovnoběžný s vektorem rychlosti.
Zdroj
https://www.geogebra.org/classic/rytj5b9q
Ve třetí kapitole jsme zavedli okamžitou rychlost na ose \(x\) jako \(v_x=\Delta x/\Delta t\). Tato definice zahrnuje také informaci o směru pohybu tělesa. Je-li hodnota rychlosti kladná, hmotný bod se pohybuje ve směru dané osy, je-li záporná, hmotný bod se pohybuje proti směru této osy.
Směr pohybu, a tudíž i rychlosti je velmi důležitý (není jedno, zda jdete do školy, či ze školy :-). Když přecházíme ulici, vždy se pečlivě rozhlédneme a vyhodnotíme, jakým směrem a jakou rychlostí se pohybují projíždějící automobily.
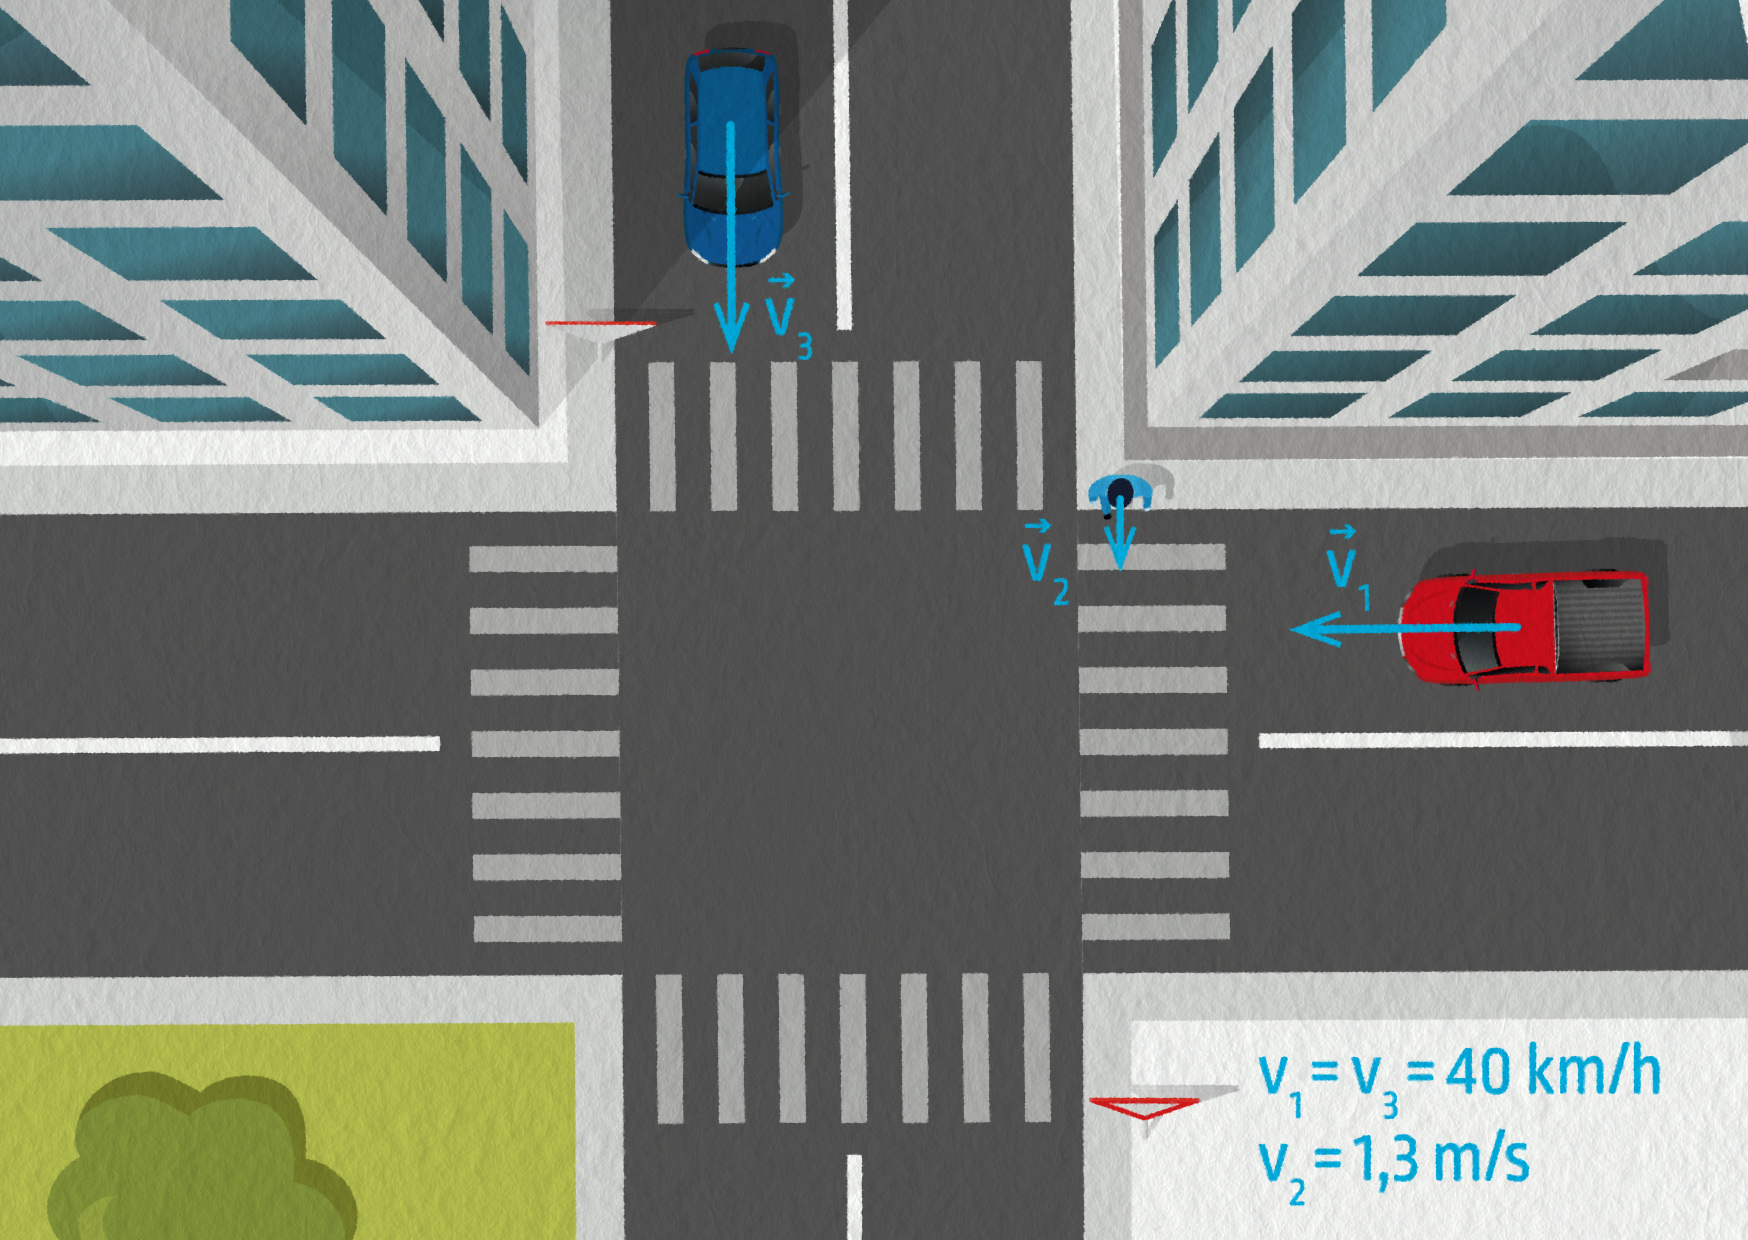
Zdroj
Nikdo nechce, aby vešel do cesty červenému automobilu. Naopak modrý automobil, přestože jede stejně rychle jako červený, nás nijak neohrožuje. Víme totiž, že směr jeho pohybu je rovnoběžný s naším, a trajektorie našich pohybů se ani neprotnou.
Rychlost je vektorová veličina – hovoříme o vektoru rychlosti \(\Vec{v}\) a můžeme ji snadno definovat pomocí vektoru posunutí.
Okamžitá rychlost: \(\Delta t\) – velmi malé
Průměrná rychlost: \(\Delta t\) – celková doba pohybu
Velikost rychlosti = velikost posunutí \(\Delta r\) dělená dobou \(\Delta t\), za kterou proběhlo
Okamžitá rychlost má vždy směr tečny k trajektorii. Dobrou představu o směru okamžité rychlosti si můžete udělat na následující animaci. Ukazuje směr vektoru posunutí. Když přiblížíme body M1 a M2 blízko k sobě, ze sečny k trajektorii se stává tečna a to je také směr vektoru okamžité rychlosti v bodě M.
Animace v Geogebře: https://www.geogebra.org/calculator/ked53gkn
Rychlost \(\Vec{v}\) podle definice můžeme rozepsat do složek takto:
\[ \Vec{v} = \frac{\Delta\Vec{r}}{\Delta t} = \left(\frac{\Delta x}{\Delta t},\frac{\Delta y}{\Delta t}\right) = (v_x,v_y)\;. \]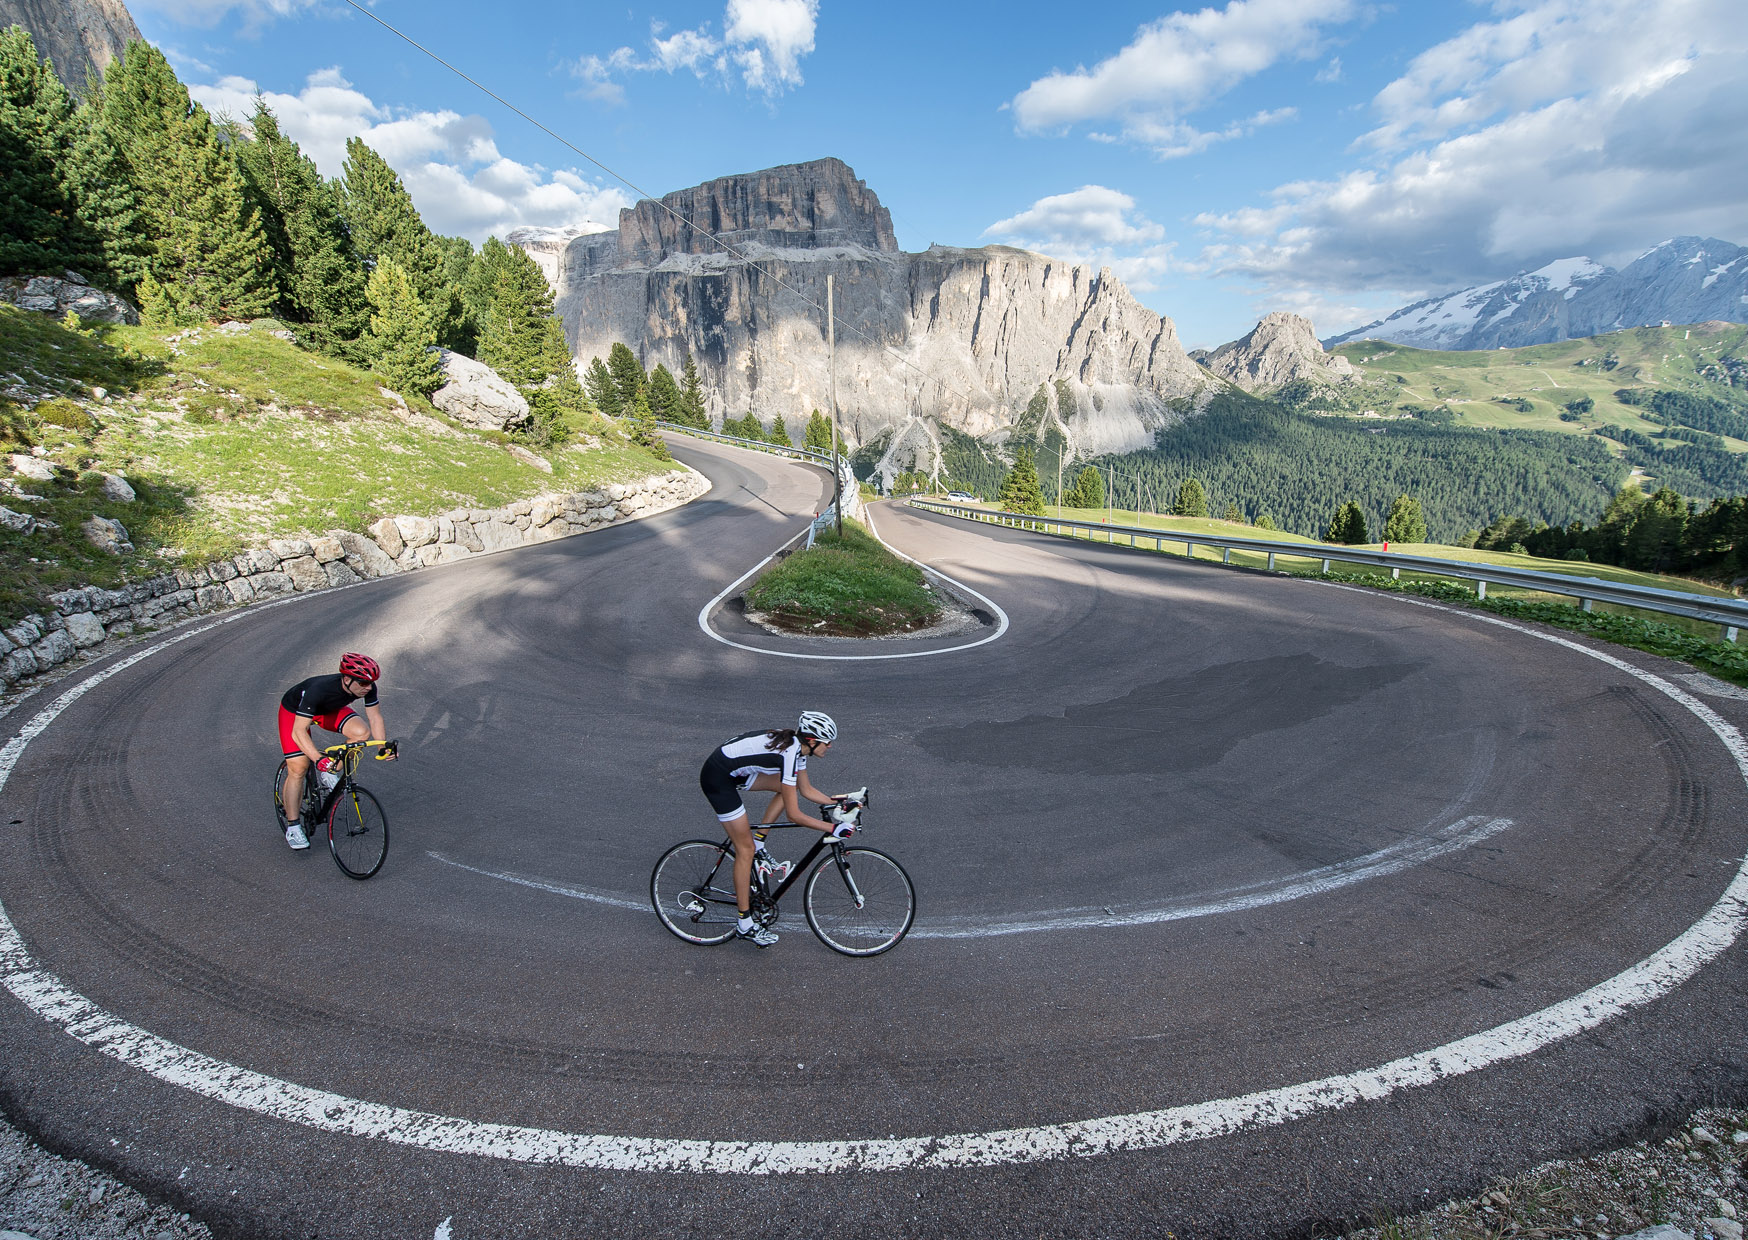
Zdroj
Příklad 1
Kabinka lanovky na obrázku se pohybuje rychlostí o velikosti 2,9 m/s. Na přímém úseku vystoupá o 309 m na vodorovné vzdálenosti 792 m. Určete složky rychlosti kabinky. Jak dlouho bude lanovce trvat, než překoná celkový výškový rozdíl mezi stanicemi, který činí 822 m?
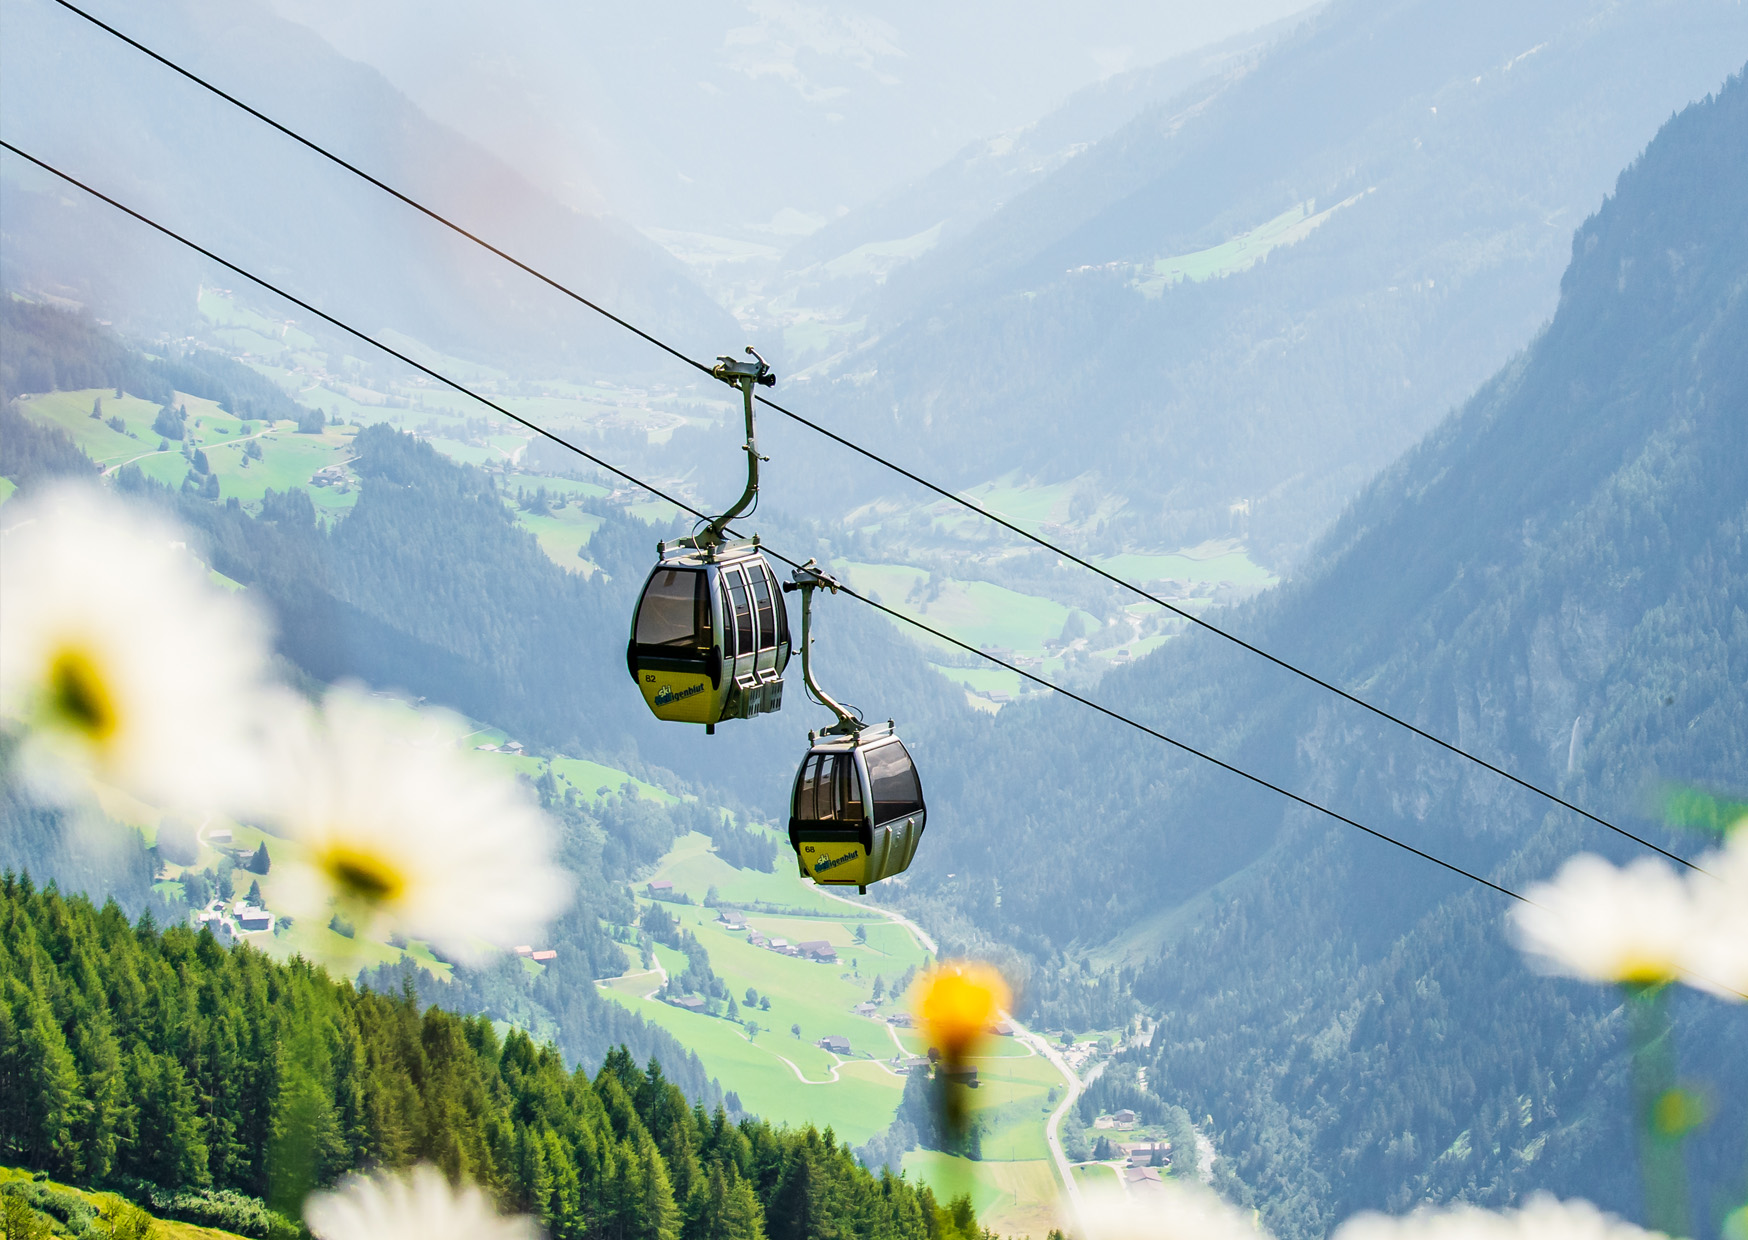
Zdroj
Převýšení 309 m na vodorovné vzdálenosti 792 m odpovídá pravoúhlému trojúhelníku s úhlem α o velikosti 21° 19′ při delší odvěsně.
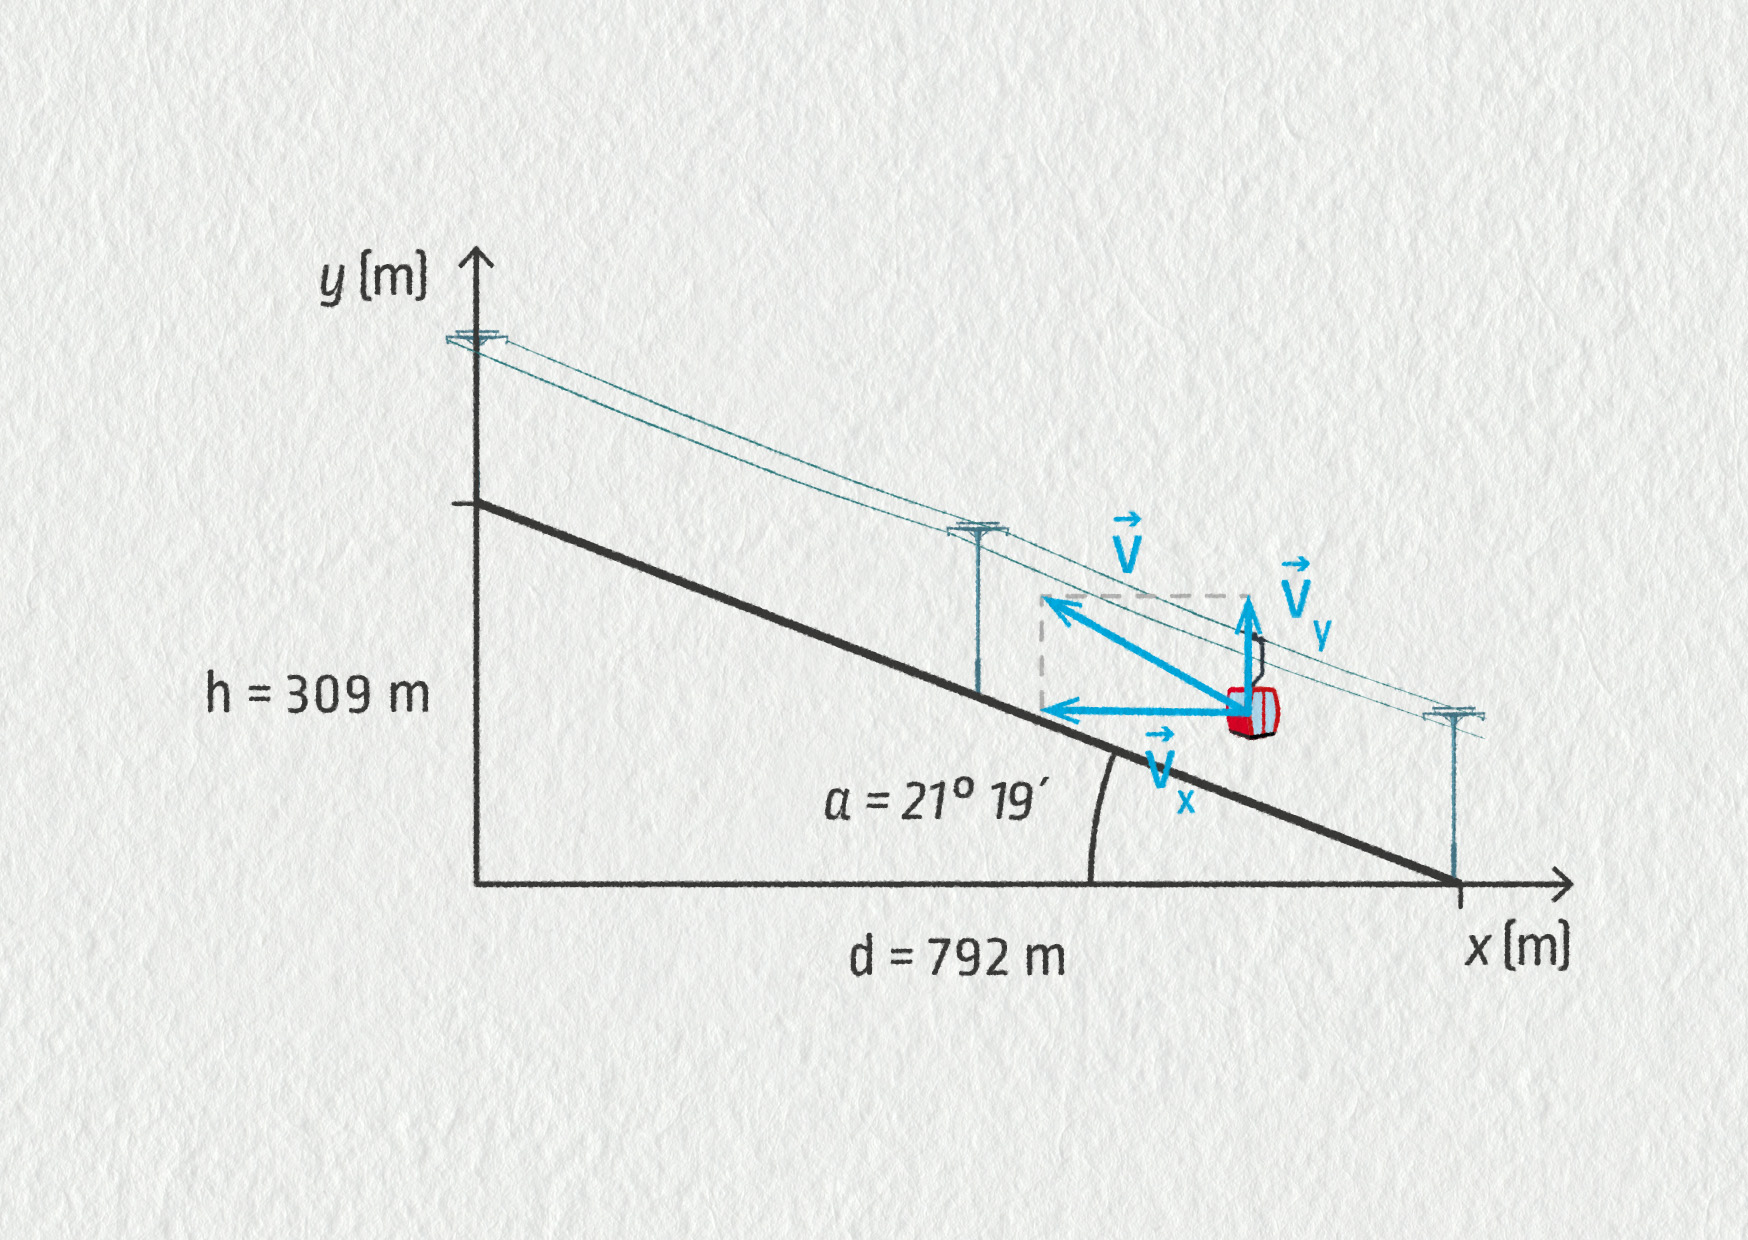
Zdroj
Pro rychlost a její složky tedy platí: \(\sin\alpha=v_y/v\), \(\cos\alpha=-v_x/v\). Odtud pak získáme
\[ \begin{aligned} v_x &= -v\cos\alpha = -2{,}9\cdot\cos(21^\circ\,19') = -2{,}7\ \mathrm{m\cdot s}^{-1}\\ v_y &= v\sin\alpha = 2{,}9\cdot\sin(21^\circ\,19') = 1{,}1\ \mathrm{m\cdot s}^{-1}\\ \end{aligned} \]Při vertikální rychlosti o velikosti \(v_y=1{,}1\ \mathrm{m/s}\) lanovka překoná výšku mezi stanicemi za
\[ t = \frac{h}{v_y} = \frac{822\ \mathrm{m}}{1{,}1\ \mathrm{m/s}} = 747\ \mathrm{s}\;. \]
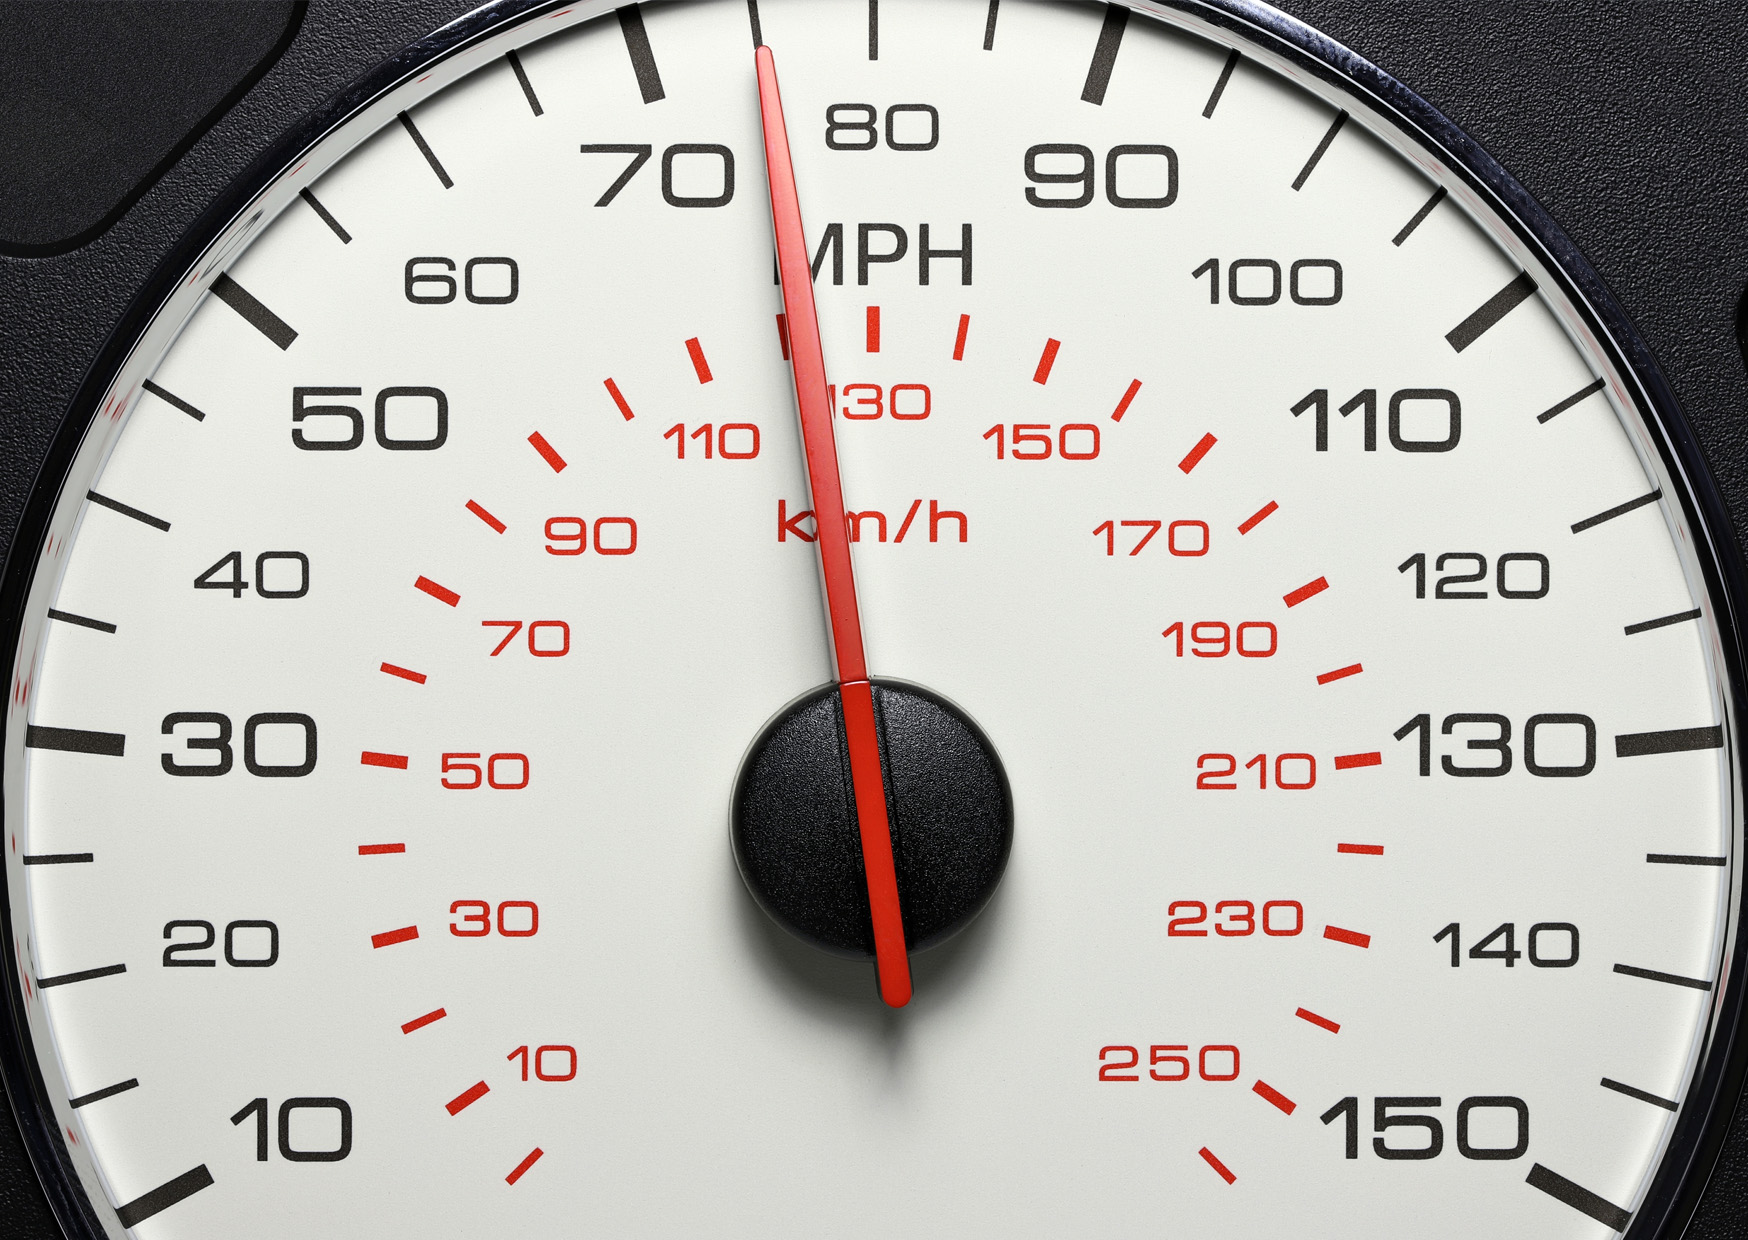
V angličtině narazíte na dva pojmy: speed a velocity. První z nich označuje velikost rychlosti tělesa. Například na tachometru (anglicky speedometer) vidíte 75 mph (přibližně 120 km/h). Víme, jak rychle se pohybujeme, ale vůbec nevíme, jakým směrem.
Zdroj
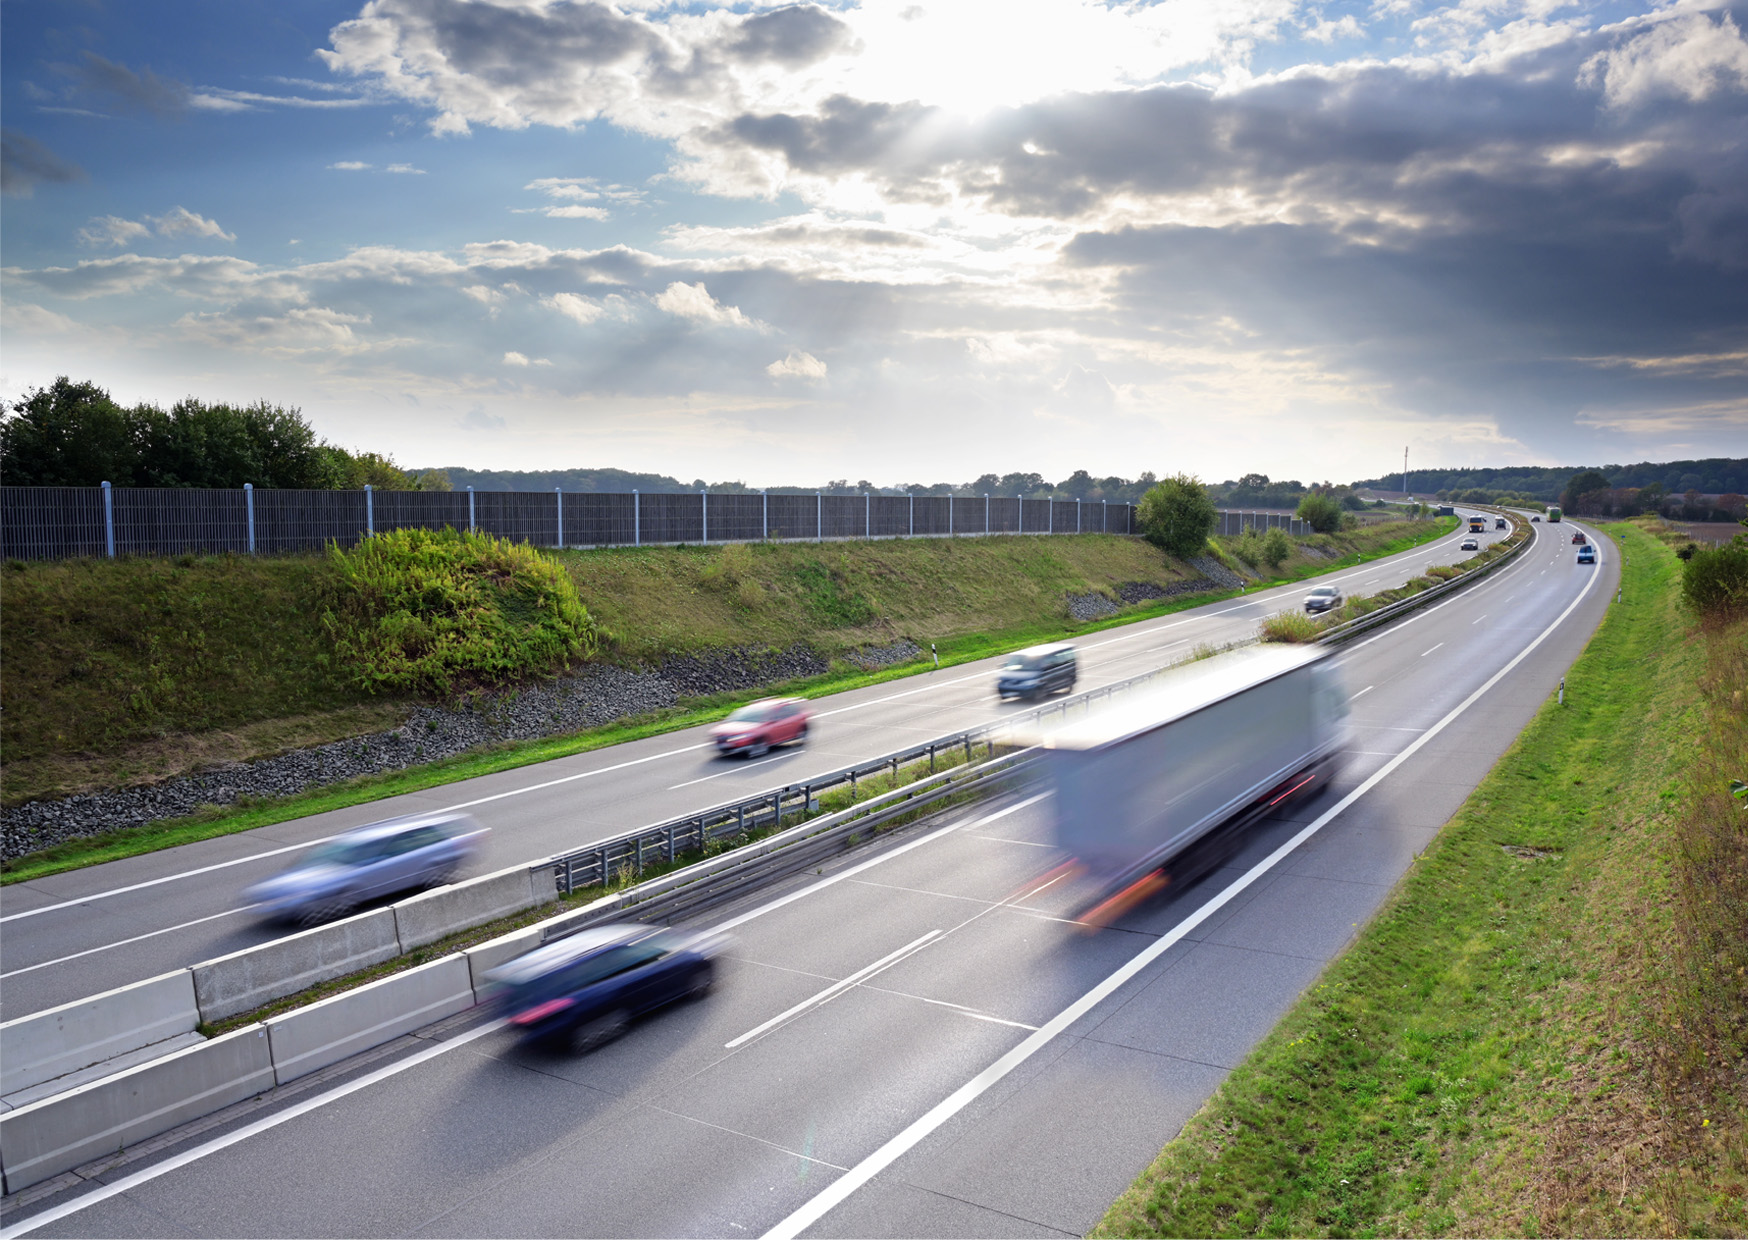
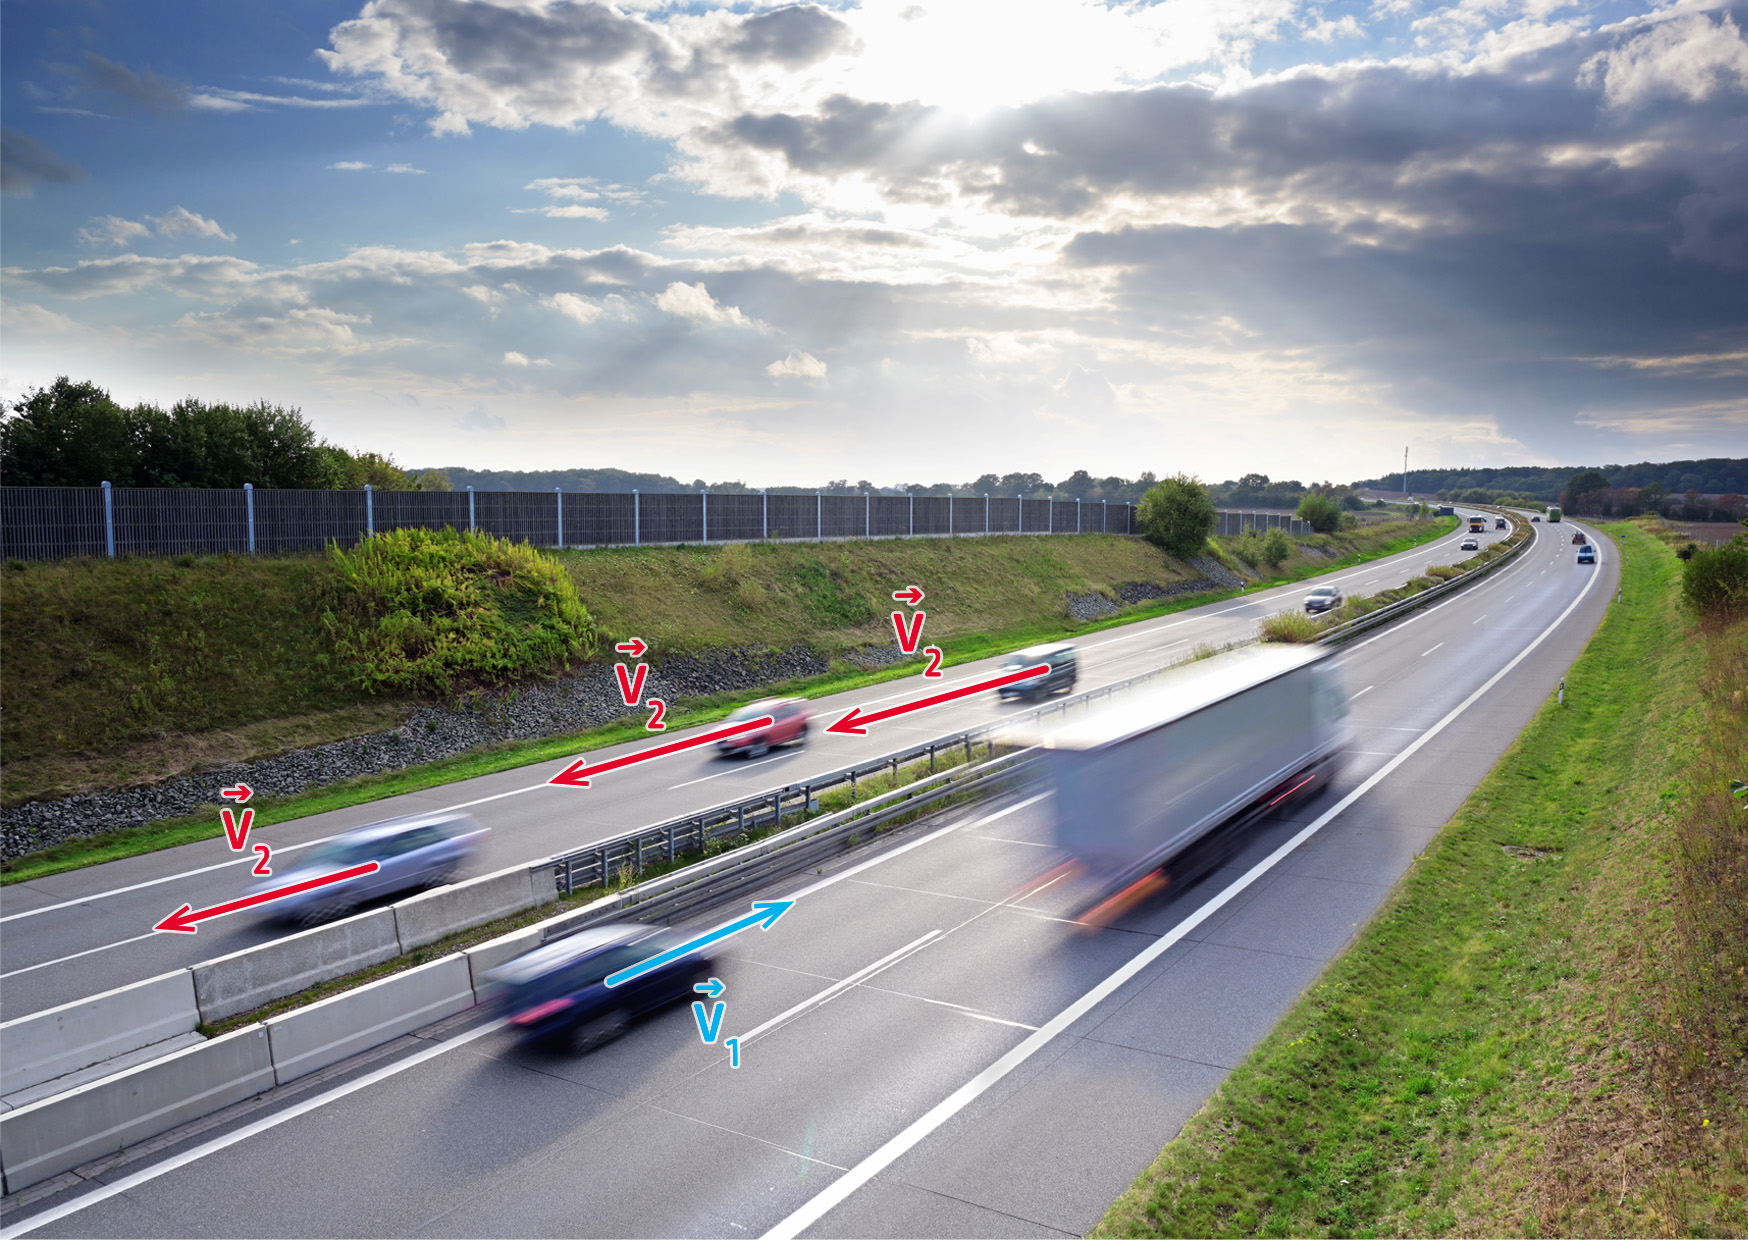
Na dalším obrázku vidíme několik automobilů. Řekněme, že osobní automobily mají rychlost o velikosti 120 km/h (tedy speed). Jejich „velocity“ jsou však různé. Pohybují se ve dvou různých směrech. V češtině máme jen jedno slovo – rychlost. Z kontextu musíme poznat, jestli máme na mysli vektorovou veličinu rychlost (velocity), nebo jen velikost rychlosti (speed).
Zdroj
Příklad 2
Vraťme se ještě jednou k pohybu vlaku mezi stanicemi Velim a Pečky.
Zjistili jsme, že posunutí \(\Delta\Vec{r} = (-7000\ \mathrm{m};2500\ \mathrm{m})\). Vlak vyjíždí z Velimi v 10:08 a zastavuje v Pečkách v 10:24. Jeden čtvereček na mapě znázorňuje plochu 1000x1000 m.
Určete průměrnou rychlost vlaku mezi stanicemi a také její velikost.
Doba pohybu je \(\Delta t=t_2-t_1=16\ \mathrm{minut}=960\ \mathrm{s}\).
Průměrná rychlost je vyjádřena vztahem \(\Vec{v}=\Delta\Vec{r}/\Delta t\). Rychlost \(\Vec{v}\) má složky
\[ \begin{aligned} v_x &= \frac{\Delta x}{\Delta t} = \frac{-7000}{960} = -7{,}3\ \mathrm{m\cdot s}^{-1} \\ v_y &= \frac{\Delta y}{\Delta t} = \frac{2500}{960} = 2{,}6\ \mathrm{m\cdot s}^{-1} \\ \end{aligned} \]Rychlost \(\Vec{v}\) zapíšeme \(\Vec{v}=(-7{,}3; 2{,}6)\ \mathrm{m\cdot s}^{-1}\).
Velikost vektoru získáme z Pythagorovy věty
\[ v=\sqrt{v_x^2+v_y^2}=\sqrt{7{,}3^2+2{,}6^2}=7{,}7\ \mathrm{m\cdot s}^{-1}\;. \]
Příklad 3
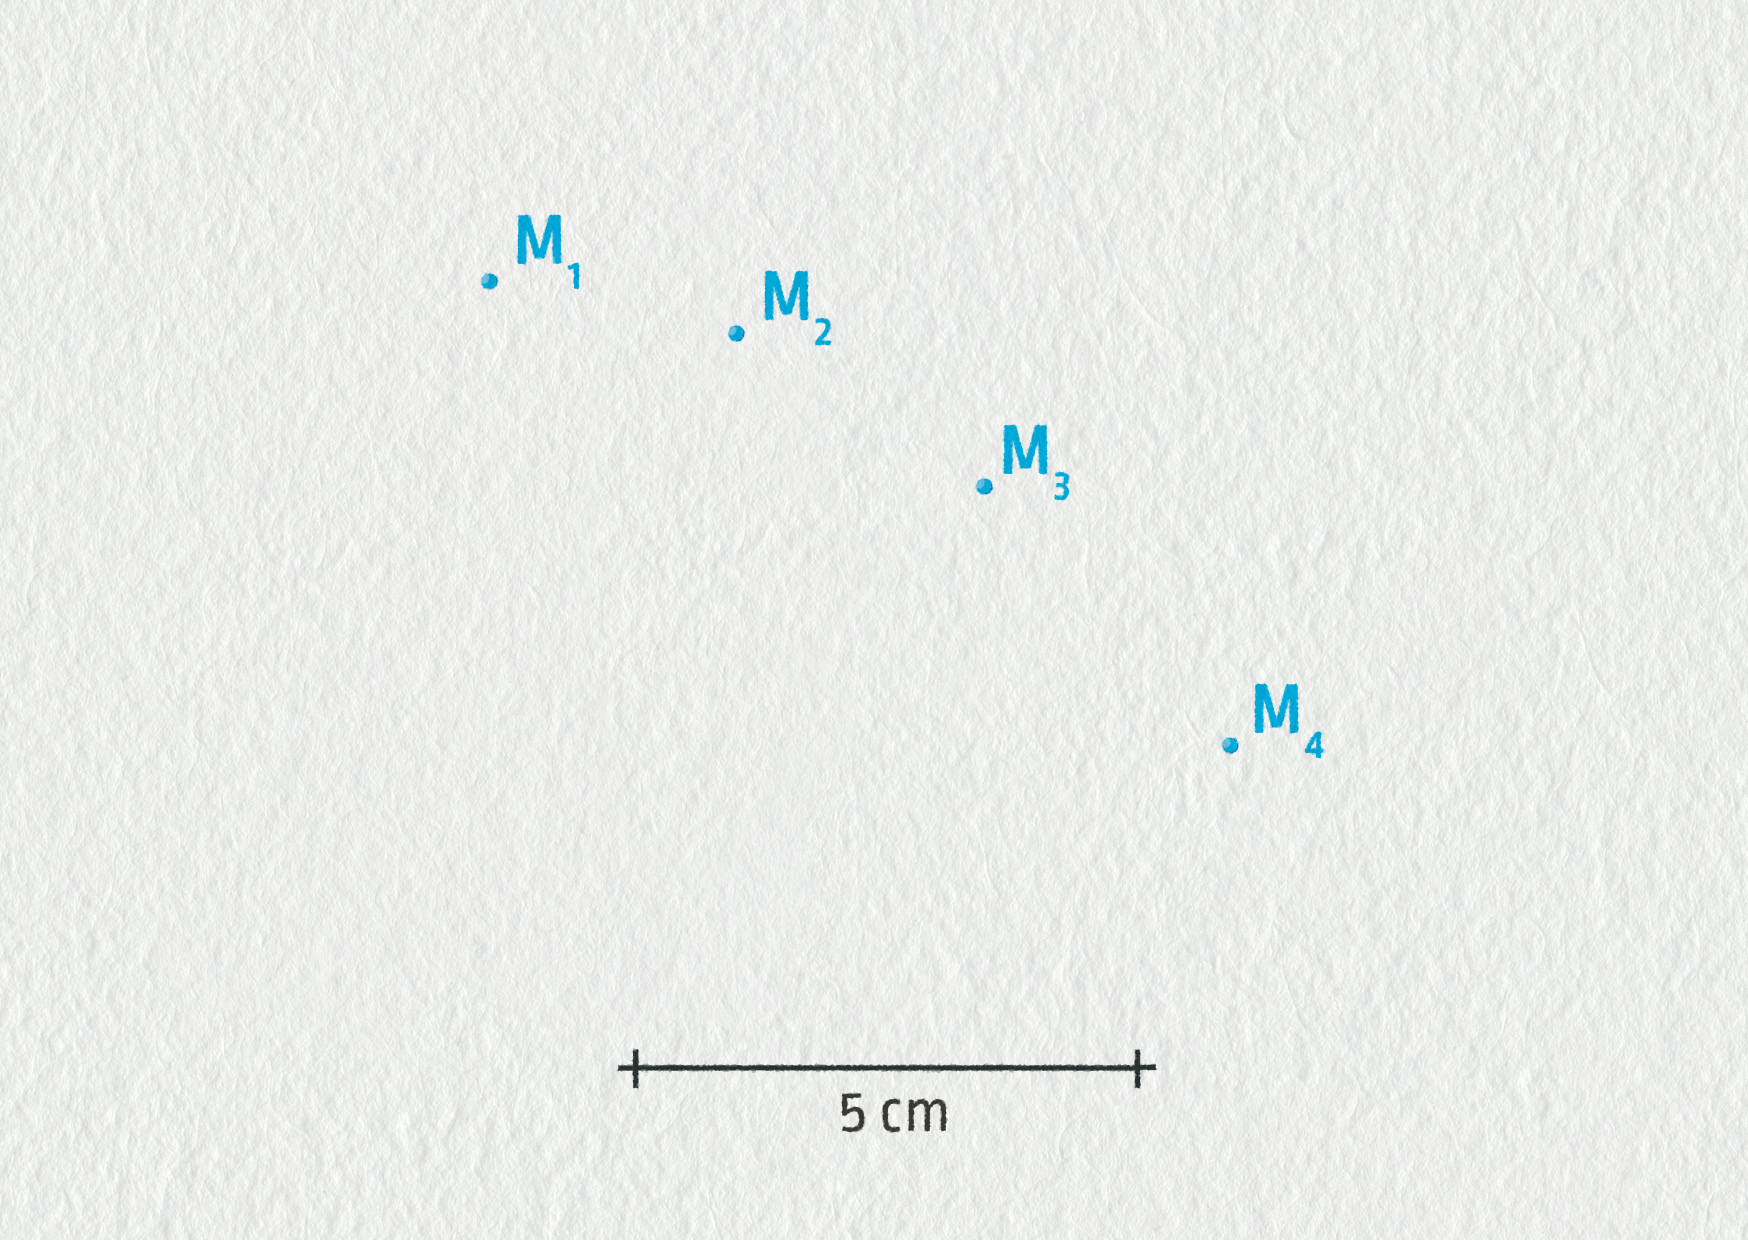
Na následujícím obrázku jsou znázorněny čtyři po sobě jdoucí polohy pohybujícího se tělesa. Doba, která uplynula mezi dvěma po sobě jdoucími pozicemi, je \(\tau=25\ \mathrm{ms}\). Určete velikost rychlosti tělesa v bodě M2. Rychlost \(\Vec{v}_2\) zakreslete do obrázku. Doporučené měřítko: \(1\ \mathrm{cm}\sim25\ \mathrm{cm\cdot s}^{-1}\) (PDF ke stažení).
Zdroj
Naše řešení nemůže být zcela přesné, musíme vycházet z naměřených bodů. Pro výpočet okamžité rychlosti v určitém bodě si vybereme nejmenší možné okolí tohoto bodu. Jestliže tedy určujeme rychlost v bodě M2 dle zadání, volíme nejbližší předcházející a následující bod (M1 a M3).
Podle definice \(\Vec{v}=\Delta\Vec{r}/\Delta t\), kde \(\Vec{r}=\overrightarrow{M_1M_3}\) a \(\Delta t=2\tau\). Vzdálenost M1M3 změříme v záznamu a pro velikost rychlosti dostáváme
\[ v_2 = \frac{|M_1M_3|}{2\tau} = \frac{5{,}2\ \mathrm{cm}}{2\cdot0{,}025\ \mathrm{s}} = 104\ \mathrm{cm\cdot s}^{-1} \]Z definice plyne i směr rychlosti: \(\Vec{v}_2\) je rovnoběžná s vektorem \(\overrightarrow{M_1M_3}\). Zvolíme-li měřítko \(1\ \mathrm{cm}\sim25\ \mathrm{cm\cdot s}^{-1}\), do bodu M2 narýsujeme vektor o délce 4,2 cm.
Celou konstrukci si můžete zobrazit zde https://www.geogebra.org/calculator/ka87eswm.
Pomocí rychlosti dokážeme popsat, jakým směrem a jak rychle se hmotný bod pohybuje. Rychlost je vektorová veličina, může se měnit její velikost i její směr. Proto definujeme zrychlení jako vektorovou veličinu, která vyjadřuje časové změny rychlosti, tedy změny její velikosti i směru. Opět pouze rozšíříme definici zrychlení ze 3. kapitoly \(a_x=\Delta v_x/\Delta t\) do prostoru.
\(\Delta\Vec{v}\) – změna rychlosti, která proběhla během časového intervalu \(\Delta t\).
Okamžité zrychlení: \(\Delta t\) – velmi malé
Průměrné zrychlení: \(\Delta t\) – celková doba pohybu
Jednotkou zrychlení je m ⋅ s−2 a jeho směr je shodný se změnou rychlosti \(\Delta\Vec{v}\).
Poznámka na okraj: Rychlost a zrychlení jako derivace
Okamžitá rychlost se matematicky přesně definuje pomocí limity, která pracuje s nekonečně malou změnou \(\Delta\Vec{v}\) za nekonečně krátkou dobu \(\Delta t\), takto:
\[ \Vec{v} = \lim_{\Delta t\to0} \frac{\Delta\Vec{r}}{\Delta t} \]Podobně můžeme okamžité zrychlení vyjádřit pomocí limity jako
\[ \Vec{a} = \lim_{\Delta t\to0} \frac{\Delta\Vec{v}}{\Delta t} \]V matematice tato limita vyjadřuje derivaci veličiny podle času. Můžeme tedy psát
\[ \begin{aligned} \Vec{v} &= \lim_{\Delta t\to0} \frac{\Delta\Vec{r}}{\Delta t} = \frac{\mathrm{d}\Vec{r}}{\mathrm{d}t} \\ \Vec{a} &= \lim_{\Delta t\to0} \frac{\Delta\Vec{v}}{\Delta t} = \frac{\mathrm{d}\Vec{v}}{\mathrm{d}t} \\ \end{aligned} \]Protože rychlost je derivací polohového vektoru podle času, vypočítáme, že zrychlení je druhou derivací polohy podle času:
\[ \Vec{a} = \frac{\mathrm{d}\Vec{v}}{\mathrm{d}t} = \frac{\mathrm{d}^2\Vec{r}}{\mathrm{d}t^2}\;. \]Téma si můžete připomenout také ve 3. kapitole. Zde se jednalo o pohyby na přímce.
Podívejme se nyní na konstrukci zrychlení v následujícím řešeném příkladu.
Příklad 1
Na následujícím obrázku je znázorněno pět poloh tělesa. Interval, který uplynul mezi označením dvou po sobě jdoucích poloh, je 0,025 s. Zkonstruujte vektor zrychlení v bodě M3.
Doporučené měřítko: vektor rychlosti: \(1\ \mathrm{cm}\sim20\ \mathrm{cm\cdot s}^{-1}\), vektor zrychlení: \(1\ \mathrm{cm}\sim150\ \mathrm{cm\cdot s}^{-2}\).
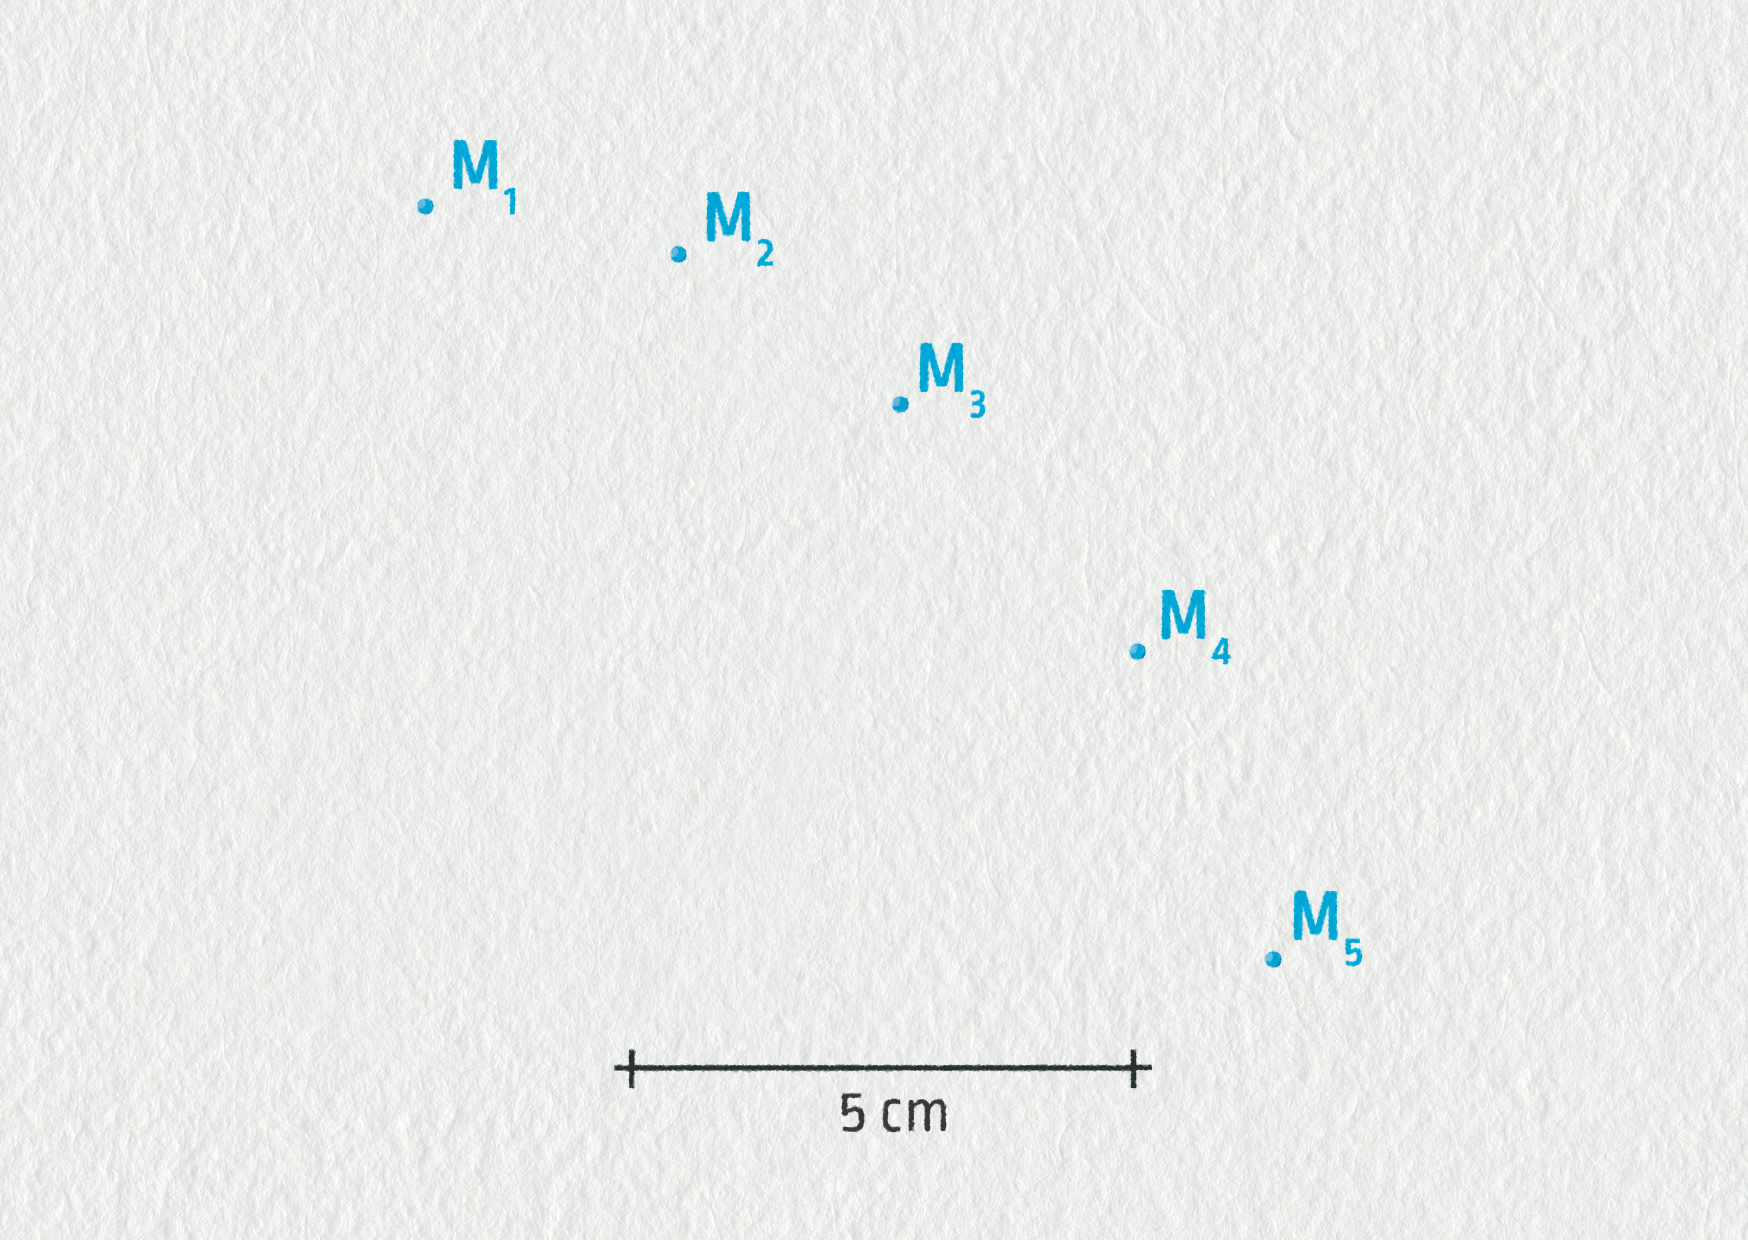
Zdroj
Zkrácený postup konstrukce si můžete prohlédnout na následující animaci https://www.geogebra.org/calculator/b85whfzs.
Pokud budete sami rýsovat, pracovní list je k dispozici zde.
Ke zjištění (okamžitého) zrychlení v bodě M3 budeme pracovat na nejmenším okolí bodu M3, tedy M2 a M4. Vyjděme z definice zrychlení
\[ \Vec{a}_3 = \frac{\Vec{v}_4-\Vec{v}_2}{2\tau}\;. \]Nejprve tedy musíme sestrojit vektory rychlosti v bodech M2 a M4. Postup jsme popsali v předchozím řešeném příkladu. Následně přeneseme vektory \(\Vec{v}_4\) a \(-\Vec{v}_2\) do bodu M3, kde je vektorově sečteme. Změříme velikost vektoru \(|\Delta\Vec{v}|=75\ \mathrm{cm\cdot s}^{-1}\). Velikost vektoru zrychlení má hodnotu
\[ a_3 = \frac{75\ \mathrm{cm\cdot s}^{-1}}{2\cdot0{,}025\ \mathrm{s}} = 1500\ \mathrm{cm\cdot s}^{-2}\;. \]Narýsujeme vektor zrychlení v bodě M3 ve zvoleném měřítku. Tento vektor je rovnoběžný s vektorem \(\Delta\Vec{v}\).
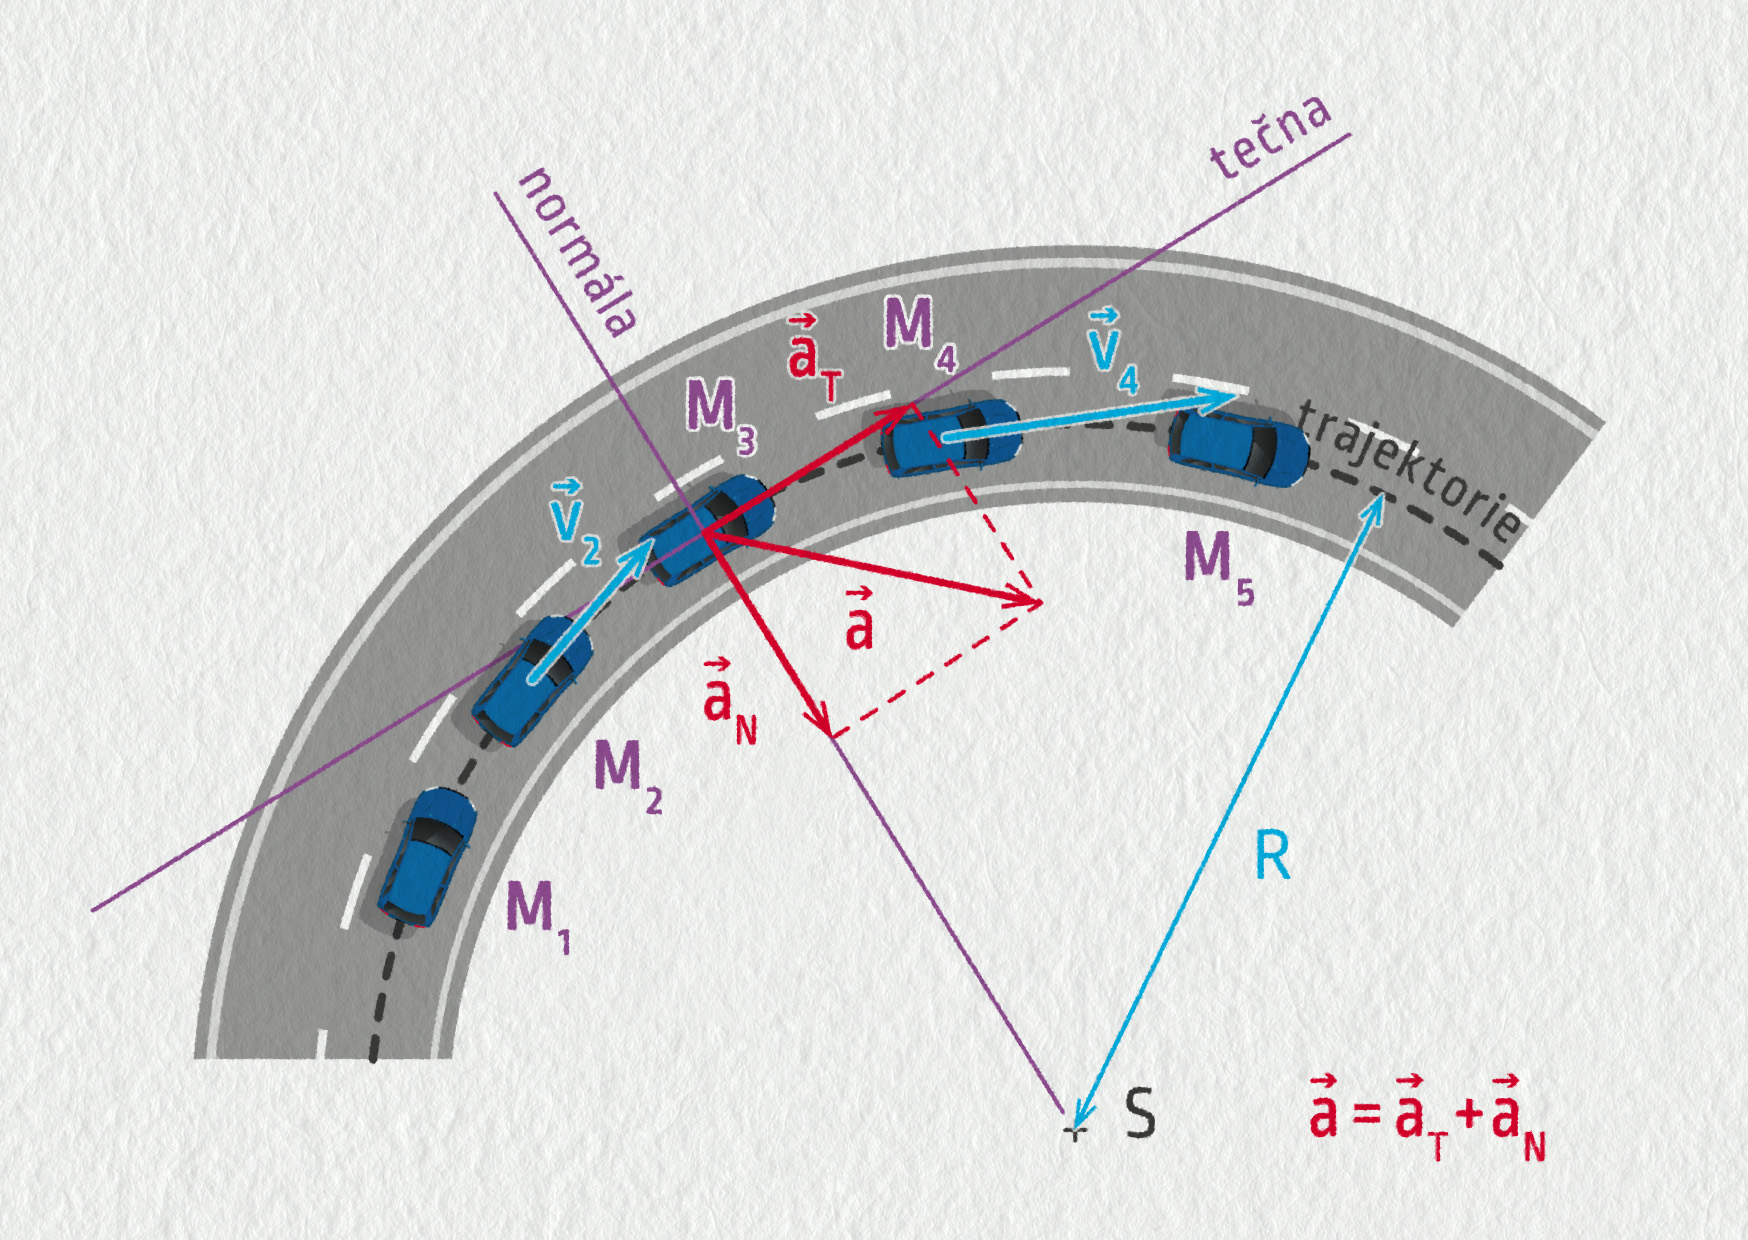
Často je velmi užitečné rozložit zrychlení nikoliv do složek daných souřadnicovými osami \(x\) a \(y\), ale do směru tečny a normály (kolmice k tečně) k trajektorii v daném bodě.
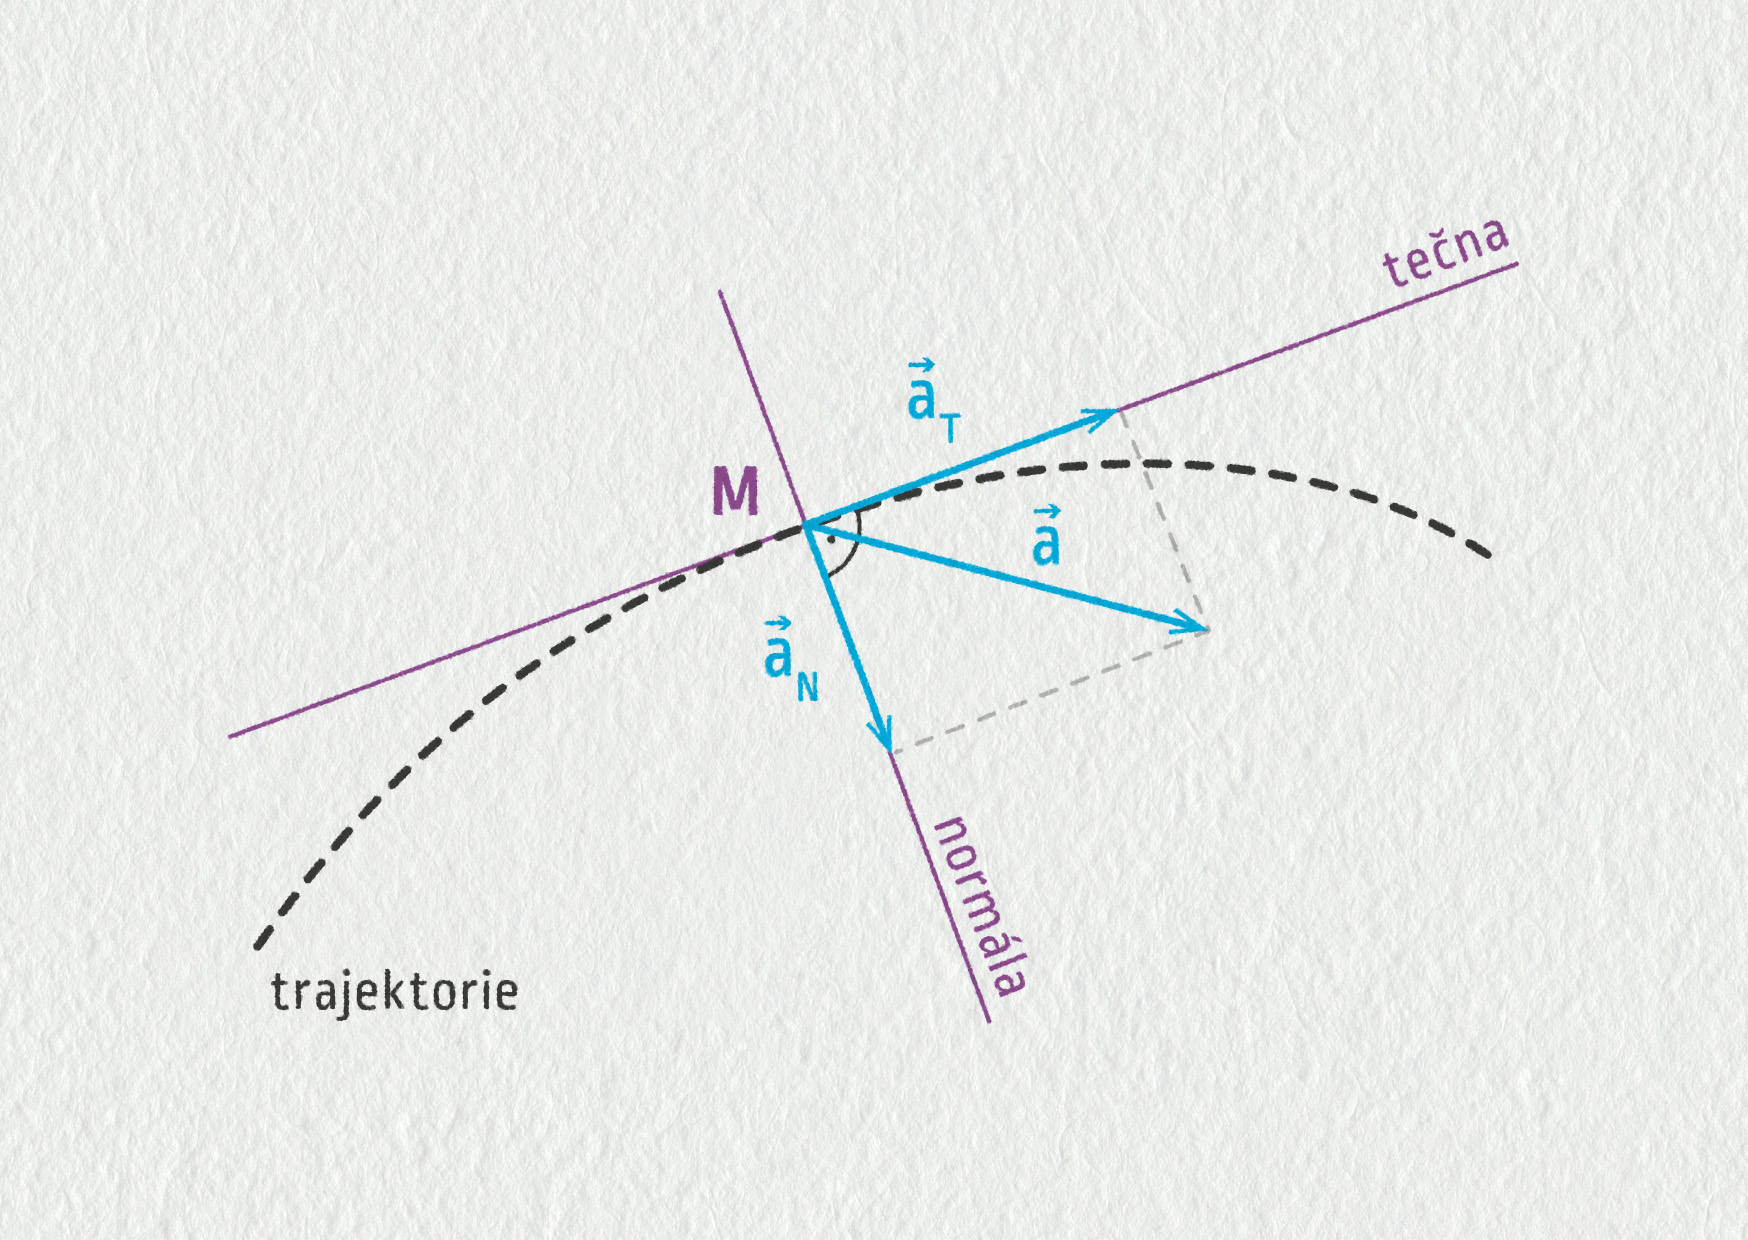
Zdroj
Dostaneme tak tečné zrychlení \(\Vec{a}_\mathrm{T}\) a normálové zrychlení \(\Vec{a}_\mathrm{N}\), přičemž platí \(\Vec{a}=\Vec{a}_\mathrm{T}+\Vec{a}_\mathrm{N}\). Jaký je jejich význam? Rychlost má dvě vlastnosti: velikost a směr. Tečné zrychlení popisuje, jak se mění velikost rychlosti, normálové zrychlení popisuje, jak se mění směr rychlosti.
Ukažme si to na příkladu jedoucího automobilu:
1) Auto zrychluje na přímém úseku silnice. Jeho rychlost nemění směr, pouze velikost, a proto jeho normálové zrychlení musí být nulové. Zrychlení tělesa je jen tečné (\(\Vec{a}=\Vec{a}_\mathrm{T}\)) a určuje, jak se mění velikost rychlosti. Pro velikost tečného zrychlení obecně platí \(a_\mathrm{T}=\Delta v/\Delta t\).
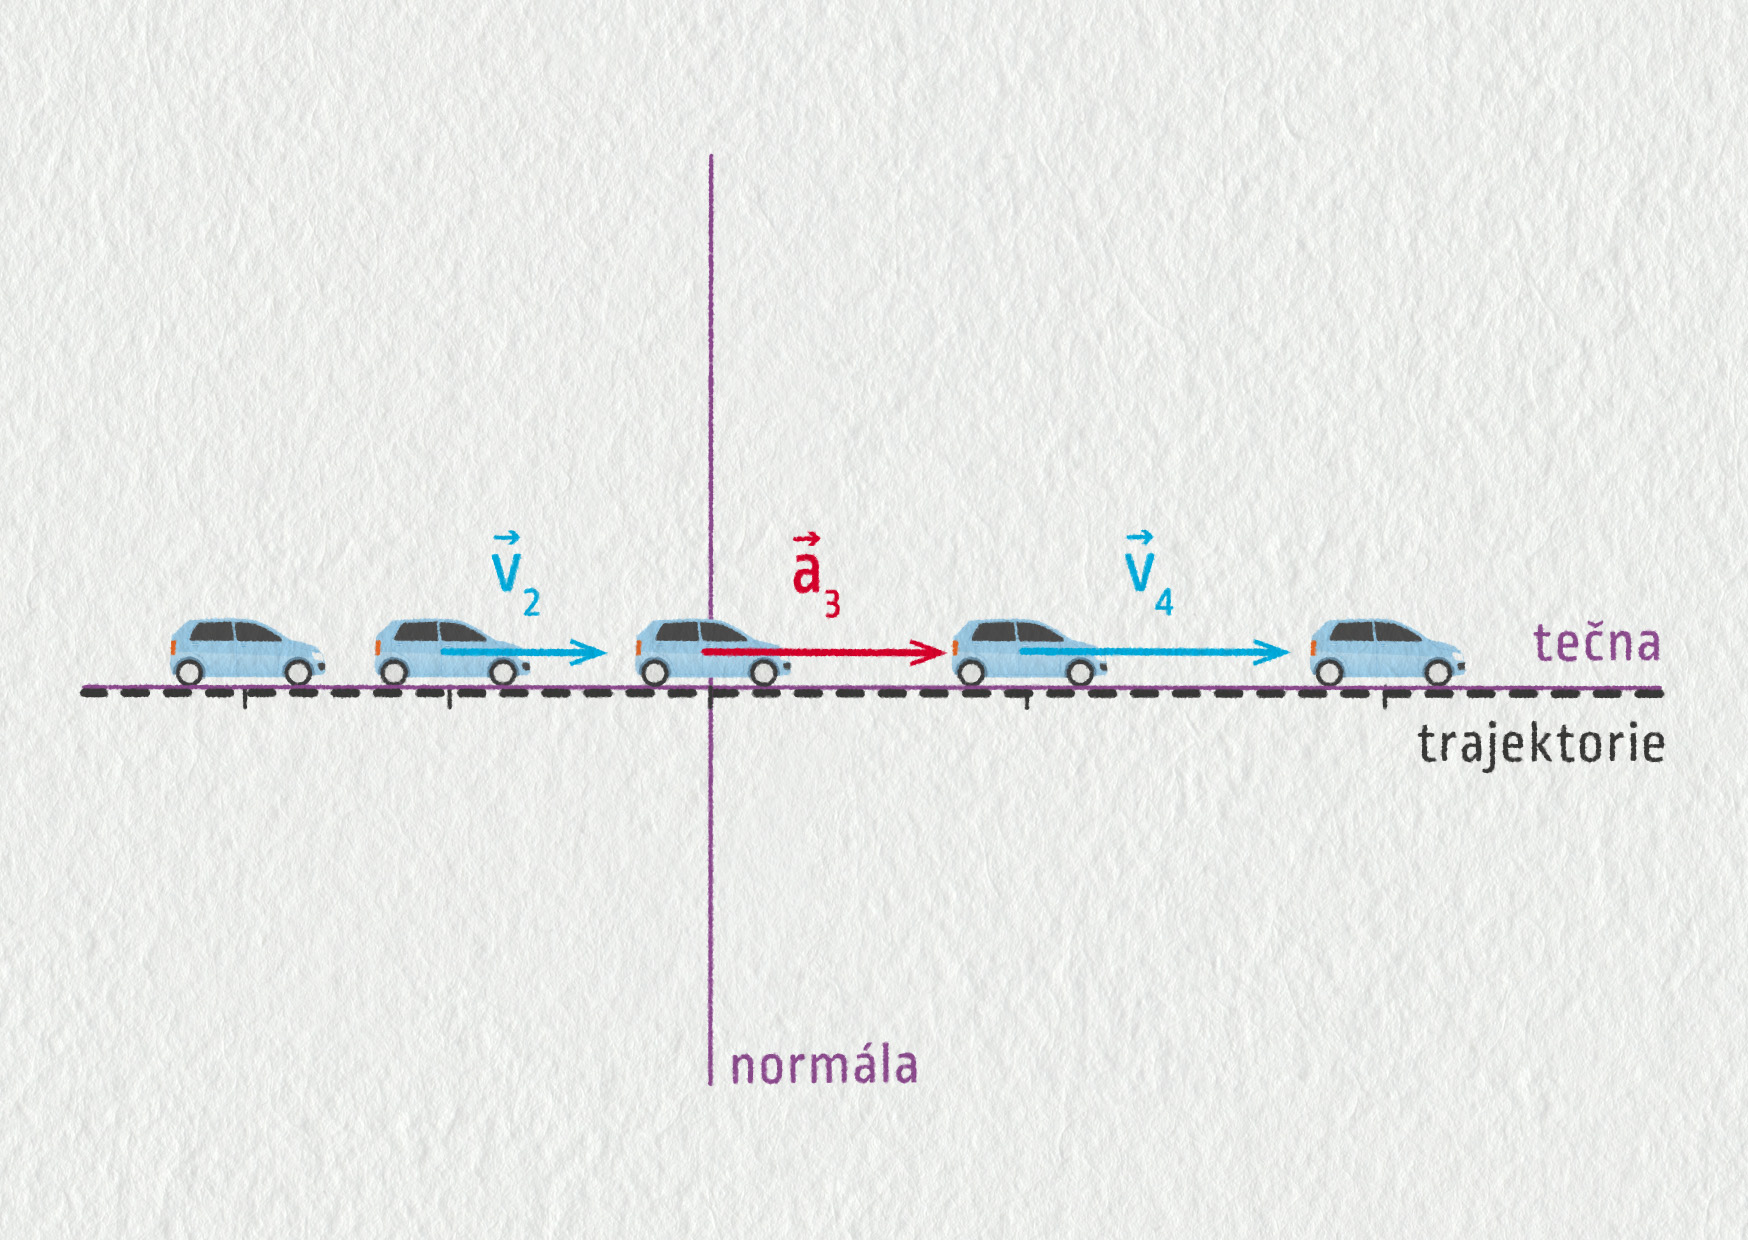
Zdroj
2) Předpokládejme, že auto projíždí zatáčkou po trajektorii tvaru kružnice rychlostí 45 km/h. Rychlost má stálou velikost, ale mění svůj směr. Jeho tečné zrychlení musí být nulové. Zrychlení tělesa je jen normálové (\(\Vec{a}=\Vec{a}_\mathrm{N}\)) a popisuje, jak se mění směr rychlosti, odpovídá zakřivení jeho trajektorie. Pro velikost normálového zrychlení lze odvodit obecný vztah \(a_\mathrm{N}=v^2/R\), kde \(R\) je poloměr kružnice v daném bodě trajektorie. Pohybu po kružnici se budeme věnovat podrobněji v následující kapitole.
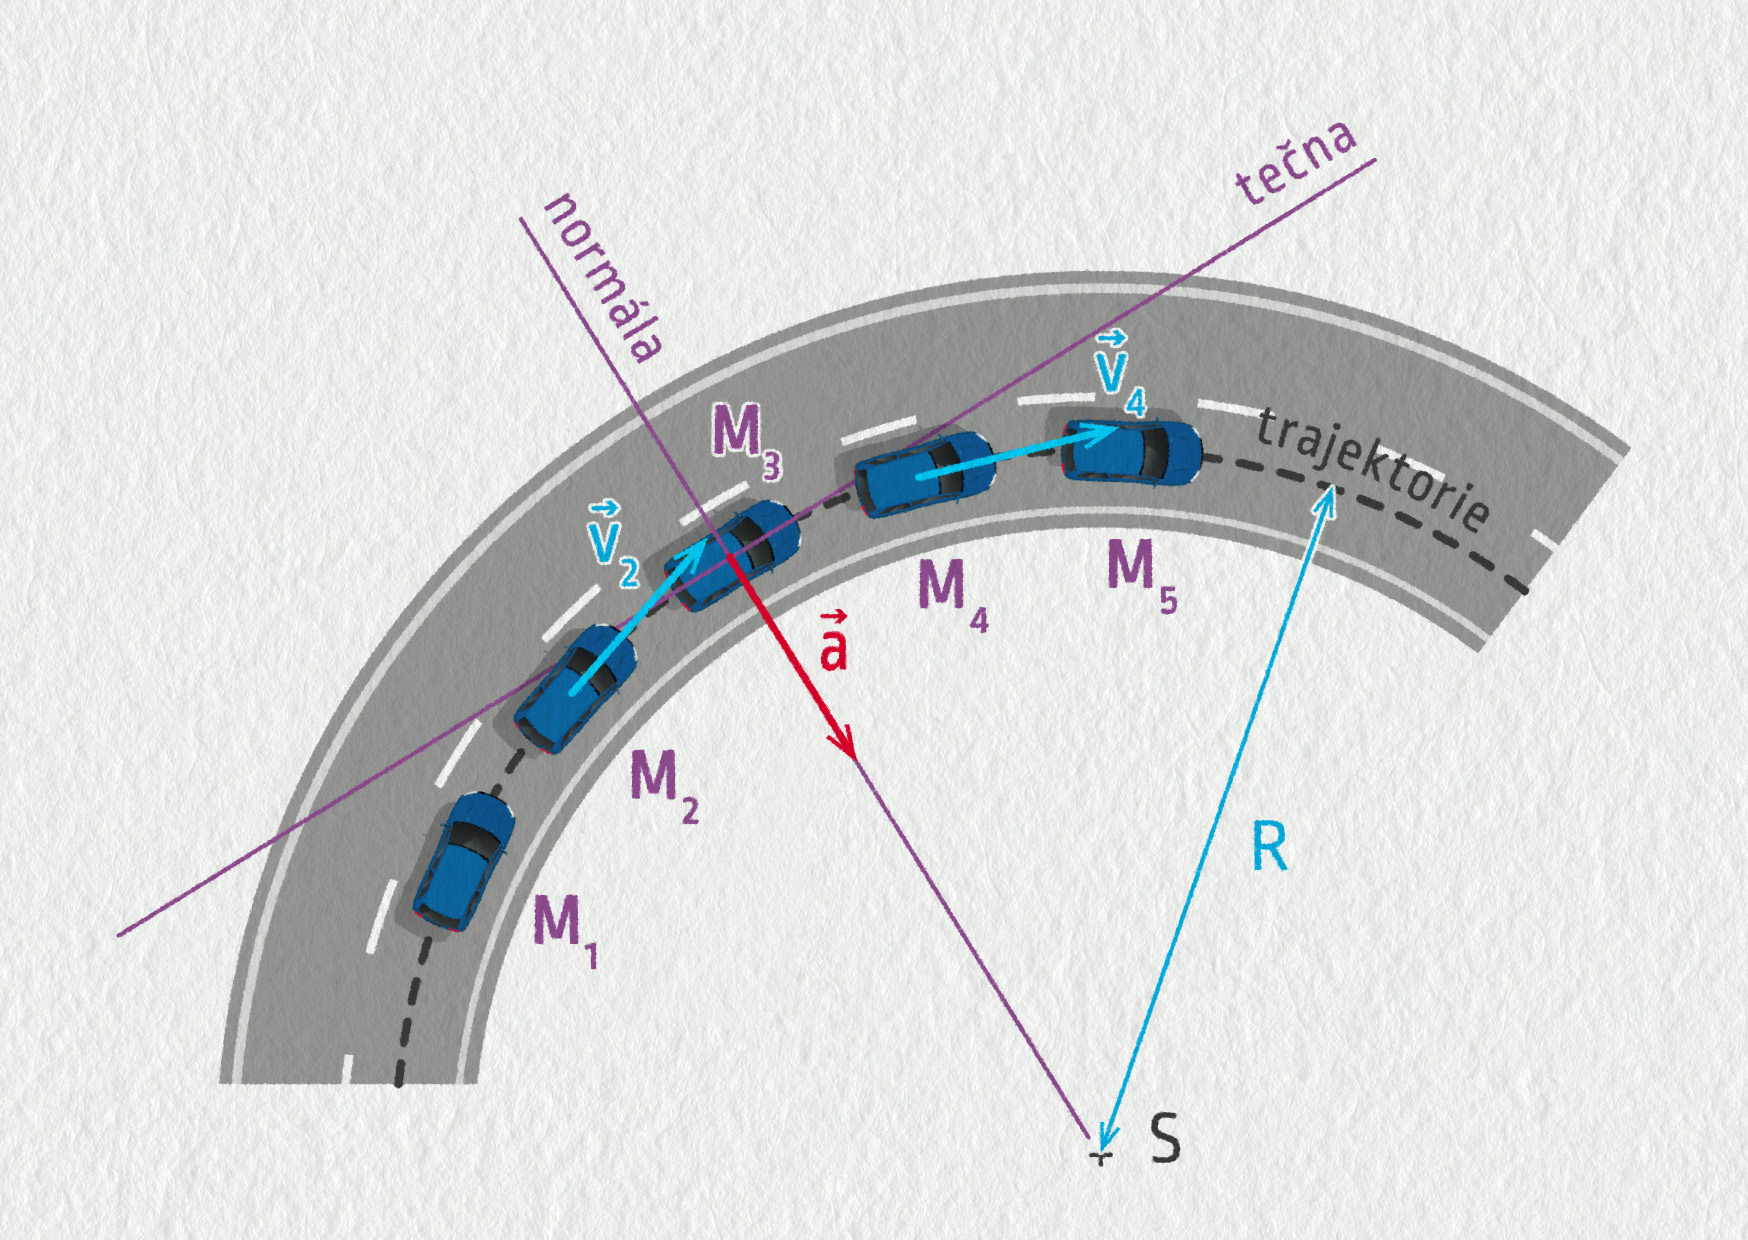
Zdroj
3) Auto při průjezdu zatáčkou zrychluje. Mění se směr i velikost jeho rychlosti. Obě zrychlení, tečné i normálové, jsou nenulová \(\Vec{a}=\Vec{a}_\mathrm{T}+\Vec{a}_\mathrm{N}\).
Zdroj
Rozdělení pohybů podle zrychlení shrnuje následující tabulka:
| pohyb | přímočarý | křivočarý |
|---|---|---|
| rovnoměrný | \(a_\mathrm{T}=0\), \(a_\mathrm{N}=0\) | \(a_\mathrm{T}=0\), \(a_\mathrm{N}\ne0\) |
| nerovnoměrný | \(a_\mathrm{T}\ne0\), \(a_\mathrm{N}=0\) | \(a_\mathrm{T}\ne0\), \(a_\mathrm{N}\ne0\) |
Příklad 2
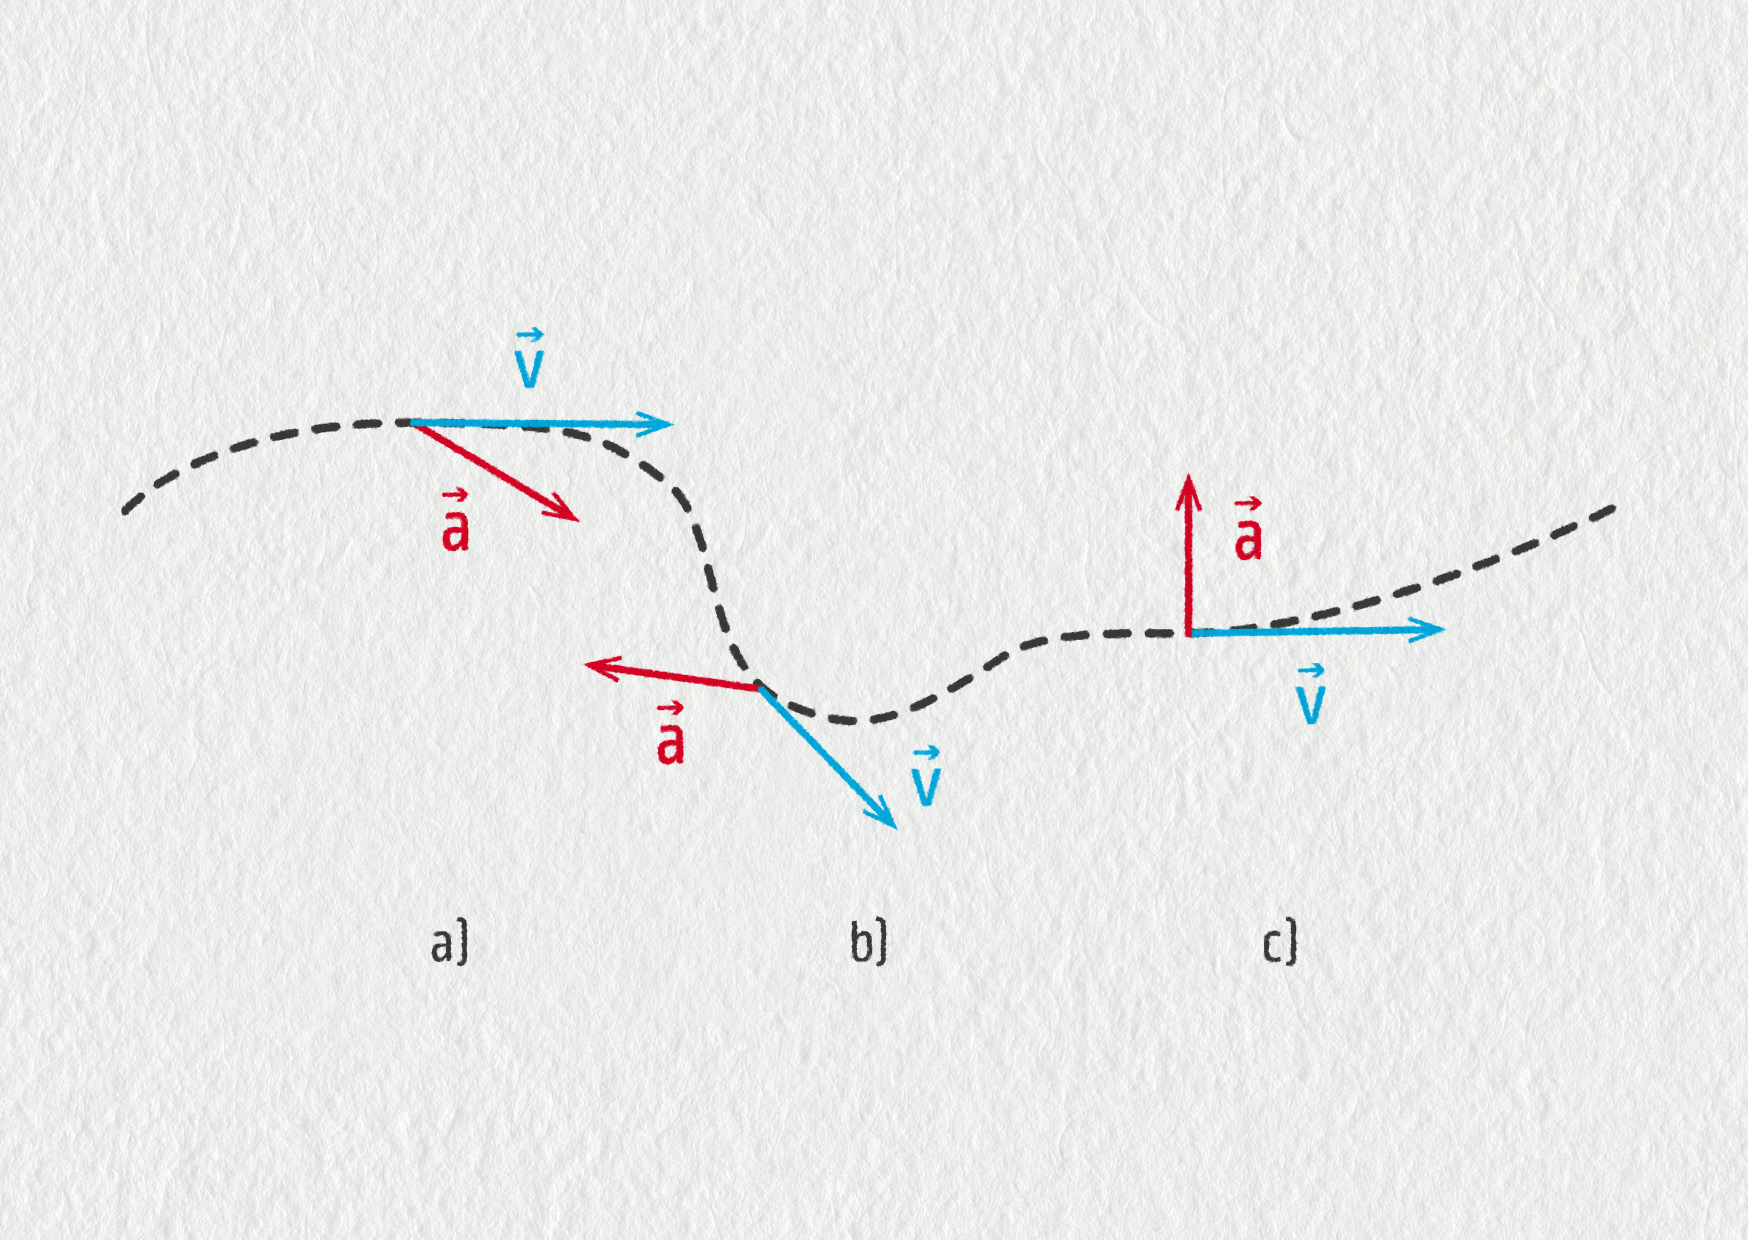
Na následujícím obrázku vidíme tři různé situace, ve kterých je zakreslena trajektorie tělesa a vektory rychlosti a zrychlení. Rozhodněte, zda dané zakreslení odpovídá reálné situaci, a proč ano, či proč ne.
Zdroj
- Tato situace je možná, rozložíme-li si zrychlení do směru tečného a normálového, vidíme, že normálové zrychlení směřuje dovnitř zakřivení a tečné zrychlení ve směru rychlosti. Těleso zatáčí a zrychluje.
- Tato situace možná není, protože normálové zrychlení směřuje vně zakřivení.
- Tato situace je možná. Tentokrát těleso zatáčí a nemění velikost rychlosti, protože tečné zrychlení je nulové.
Příklad 3
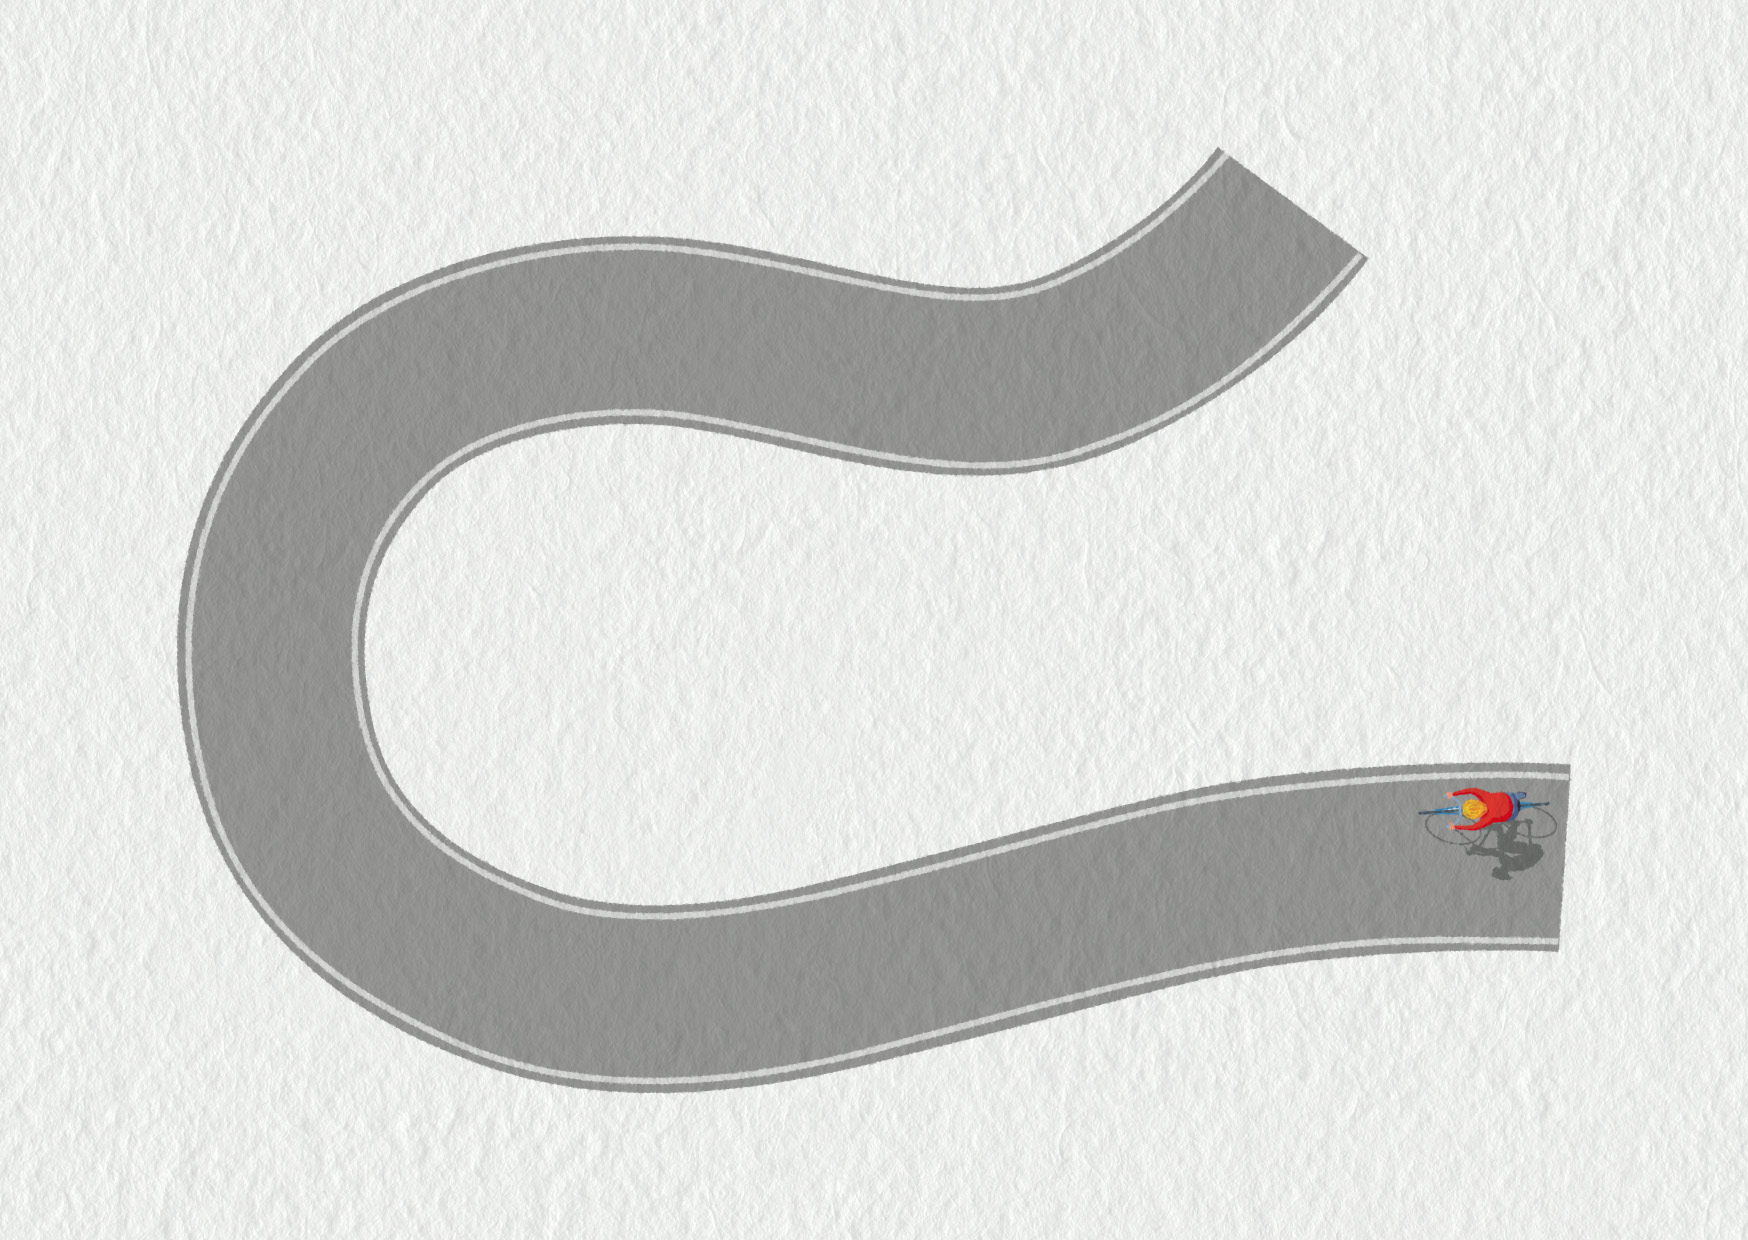
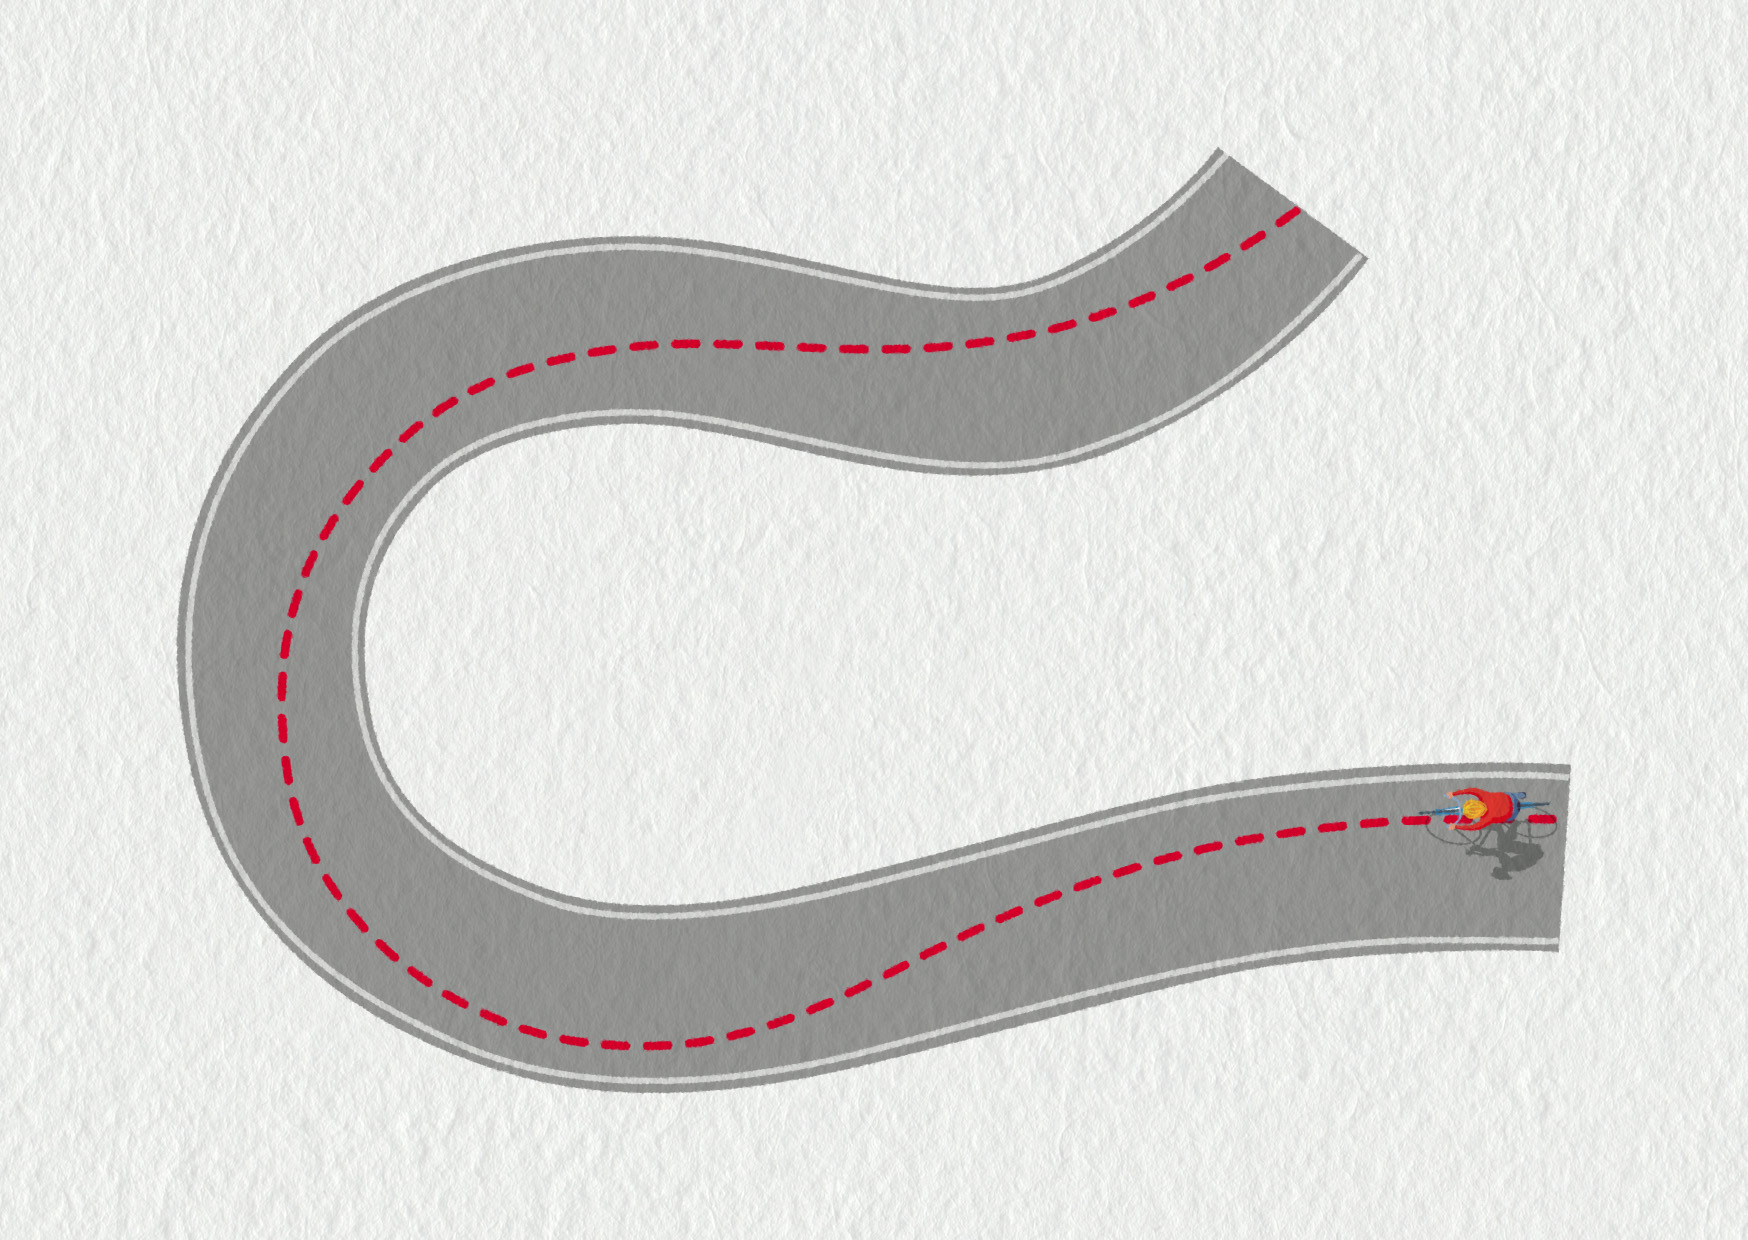
Zakreslete optimální trajektorii závodního cyklisty tak, aby mohl projet serpentinou co nejrychleji.
Zdroj
V běžném provozu takový průjezd zatáčkou ale nezkoušejte.
Cyklista si do zatáčky musí hodně „najet“, čímž zvětší poloměr své trajektorie, což při maximálním možném zrychlení \(a_N=v^2/R\) mu dovoluje jet vysokou rychlostí.
Zdroj
Kontrolní otázka
Jakou maximální rychlostí v m/s může motorkář projíždět zatáčku o poloměru 24 m, pokud jeho zrychlení nesmí překročit 6 m/s2? Odpověď zapište v m/s.
Při klidném přímočarém letu v dopravním letadle nemá cestující na palubě žádnou možnost poznat, jakou rychlostí se letadlo právě pohybuje. Může o tom přemýšlet a přitom se procházet tam a zpátky po směru a proti směru letu rychlostí o velikosti 1 m/s. To je jeho rychlost vůči letadlu. Jestliže letadlo letí rychlostí 200 m/s vzhledem k Zemi, asi každý by dokázal říci, že vzhledem k ní bude rychlost pasažéra 199 m/s, nebo 201 m/s podle toho, na kterou stranu půjde. Je-li \(\Vec{v}_A\) rychlost tělesa v soustavě A (rychlost pasažéra vůči letadlu) a \(\Vec{u}\) rychlost pohybu soustavy A vůči soustavě B (rychlost letadla vůči Zemi), pak rychlost tělesa v soustavě B (rychlost pasažéra vůči Zemi) je:
\[ \Vec{v}_B = \Vec{v}_A + \Vec{u} \]Sčítají se vektory, proto v našem případě bude velikost rychlosti \(v_B=(200+1)\ \mathrm{m/s}=201\ \mathrm{m/s}\), nebo \(v_B=(200-1)\ \mathrm{m/s}=199\ \mathrm{m/s}\). Vztah samozřejmě můžeme použít i pro skládání (sčítání) rychlostí libovolného směru. Ukážeme si to v následujících příkladech.
Příklad 1
Stíhací letoun Gripen se pohybuje rychlostí o velikosti 410 m/s. Dávka z kanónu vyslaná ve směru letu má úsťovou rychlost 1 025 m/s. Jaká je rychlost střely vzhledem k pozemskému pozorovacímu stanovišti?
Řešení: 1 435 m/s.
Příklad 2
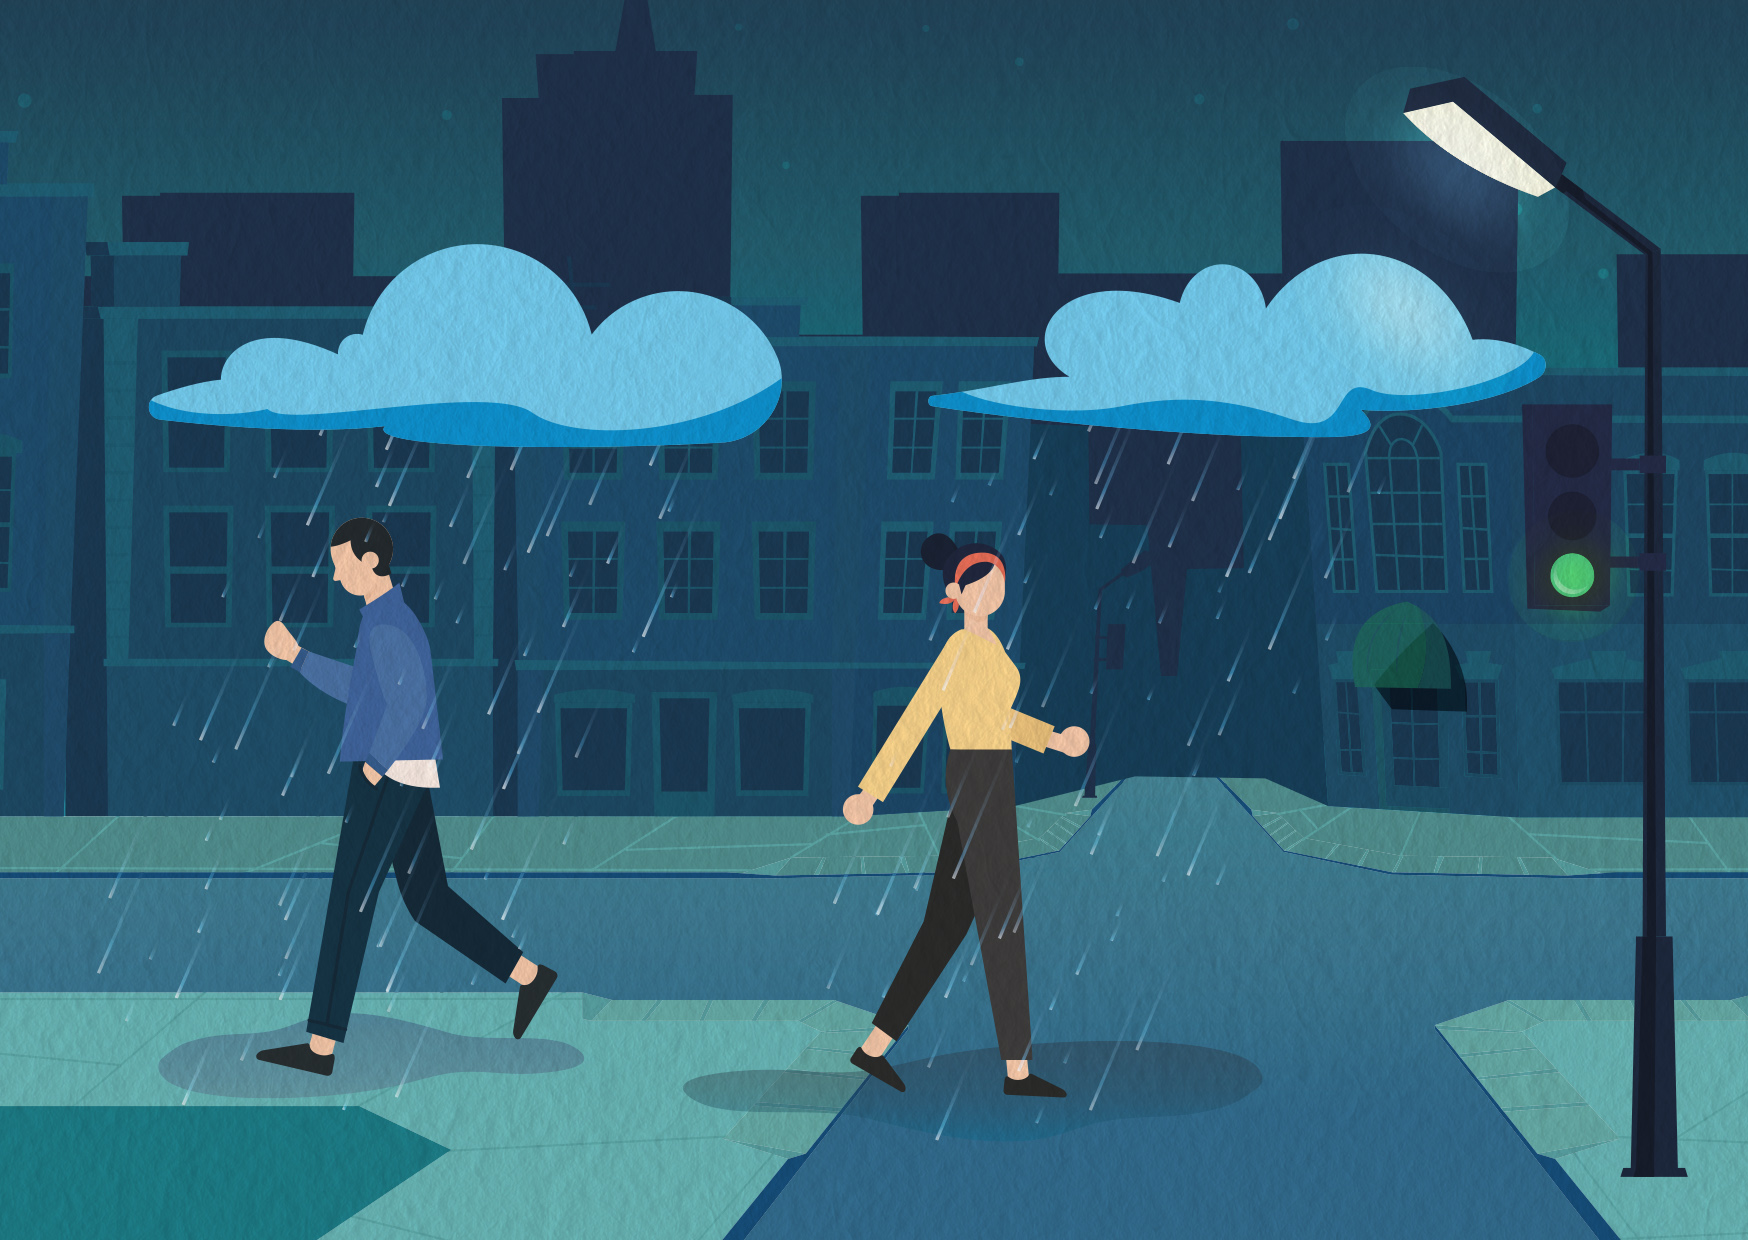
Má cenu běžet při dešti?
Určitě jste již někdy museli jít ven za deště a neměli při sobě deštník. Přemýšleli jste někdy nad tím, jestli se vyplatí v dešti běžet, nebo jít normálně? Zmoknete více, nebo méně? (Uvažujte rychlost svého pohybu vzhledem k rychlosti a směru dešťových kapek.)
Zkuste porovnat tyto dvě situace:
- prší šikmo proti směru vašeho pohybu,
- prší šikmo ve směru vašeho pohybu.
Zdroj
1) Jestliže prší proti mně, je nejlepší se pohybovat na dešti co nejkratší dobu, protože na mne zepředu dopadne nejméně kapek.
2) Jestliže naopak prší zezadu, je výhodnější pokusit se srovnat rychlost svého pohybu s vodorovnou rychlostí dešťových kapek. Když bude má rychlost větší než tato složka, budu do kapek „nabíhat“, a budu mokrý i zepředu. Když bude má rychlost menší než vodorovná složka rychlosti dešťových kapek, budu více mokrý zezadu. Jsou-li tyto rychlosti stejné, jediná voda, která mne smočí, dopadá na hlavu. Jak to ale dokázat v praxi a nezmoknout, že?
Příklad 3
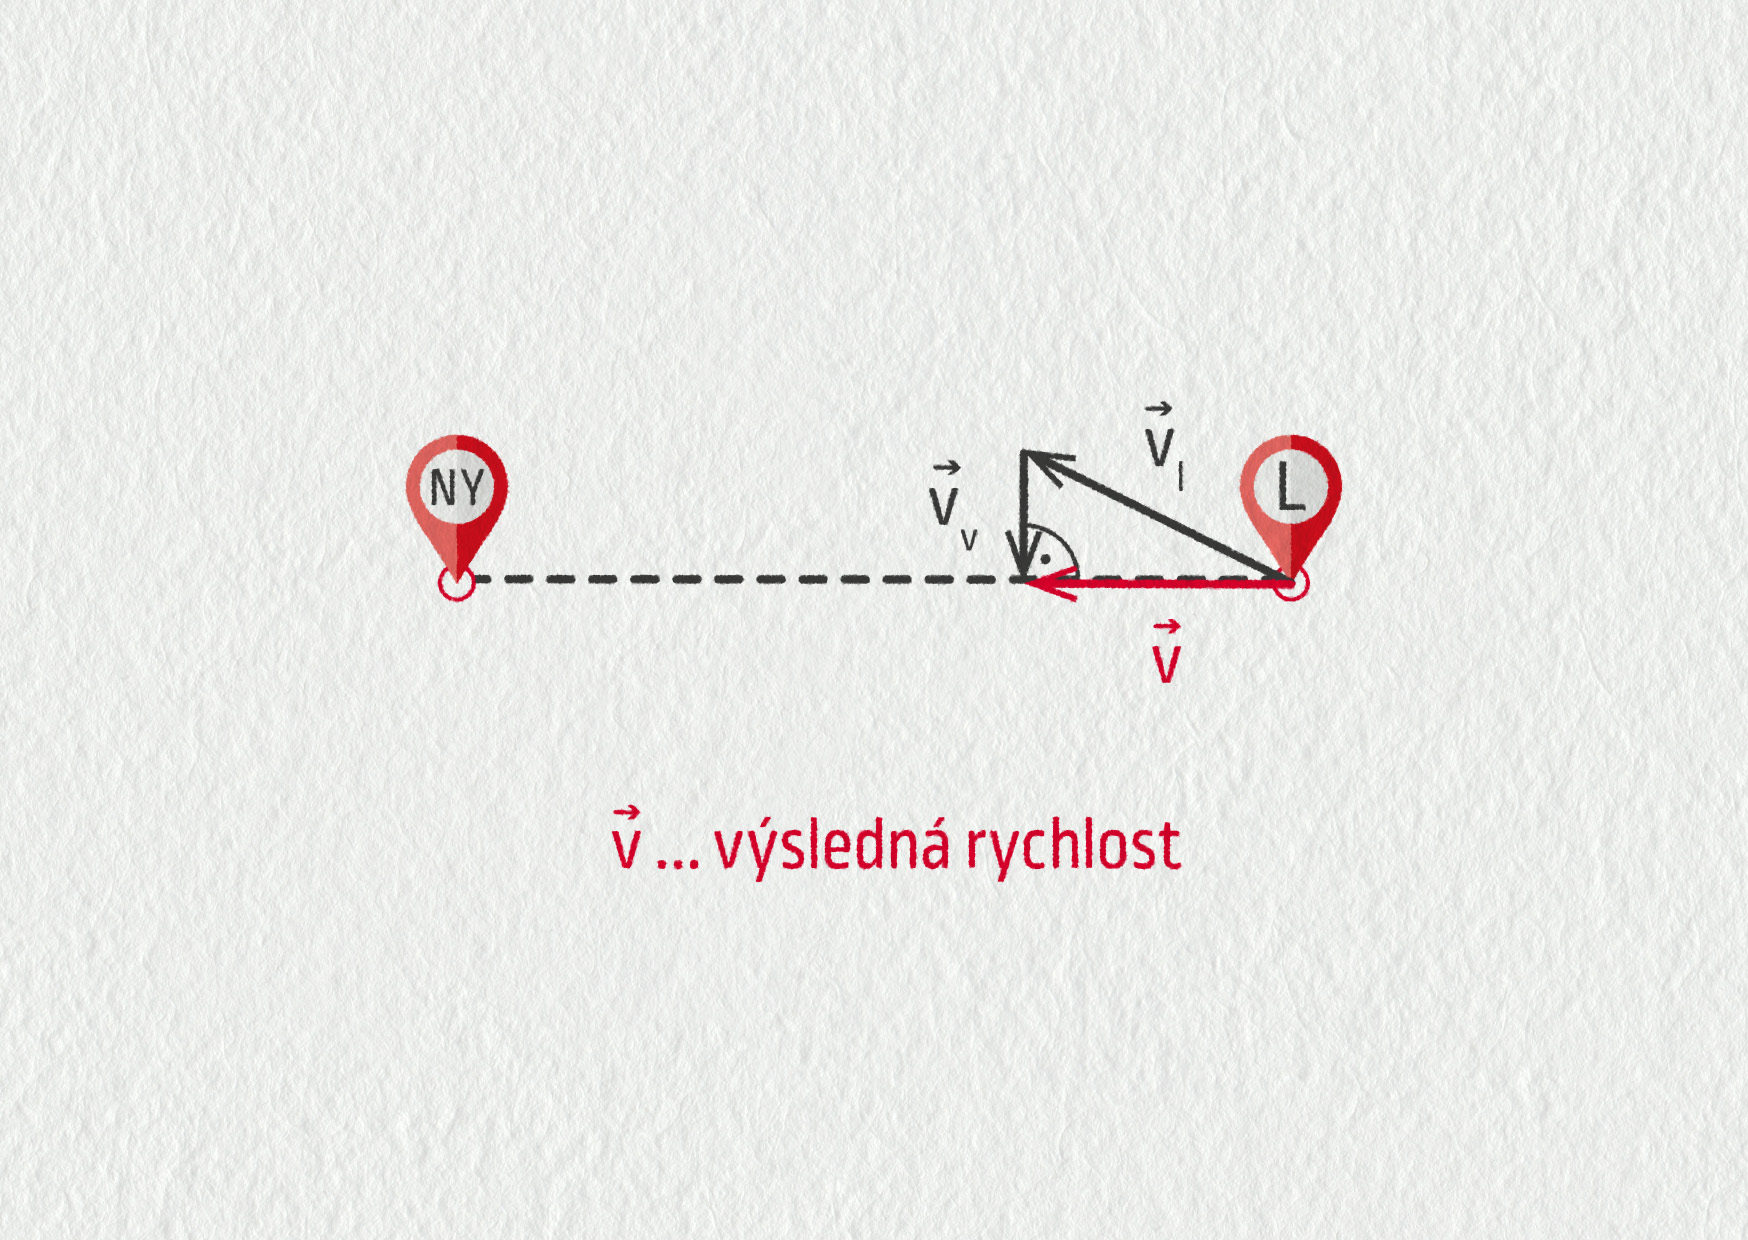
Dopravní letadlo míří z Londýna do New Yorku. Jeho rychlost je 800 km/h vůči okolnímu vzduchu. Vzhledem k bočnímu větru o rychlosti 120 km/h musí letět s trupem natočeným proti směru proudění větru, aby letělo nejkratší cestou.
- Jaká bude jeho výsledná rychlost pohybu vůči Zemi?
- Za jak dlouho dorazí do cíle své cesty? Vzdálenost mezi zmíněnými městy je 5 560 km. Porovnejte s dobou letu za bezvětří.
- Nejrychlejší let z New Yorku do Londýna trval pouze 4 h 56 min. Bylo to 9. února 2020. Letadlo bylo unášeno tryskovým prouděním zesíleným bouří Sabina. Jaká byla rychlost letadla vůči Zemi? Jaká byla rychlost větru? Předpokládejme, že byla stálá po celou dobu letu.
a) Situace je znázorněna na následujícím obrázku.
Zdroj
Letadlo musí letět mírně proti větru, aby směr jeho výsledného pohybu odpovídal spojnici mezi Londýnem a New Yorkem. Výsledná rychlost \(\Vec{v}\) je odvěsnou pravoúhlého trojúhelníku. Proto můžeme psát
\[ v = \sqrt{v_{\mathrm l}^2-v_\mathrm{v}^2} = \sqrt{800^2-120^2} = 791\ \mathrm{km/h} \]b) Kdyby byl let přímý, trval by
\[ t_1 = \frac{s}{v_\mathrm{l}} = \frac{5560}{800} = 6{,}96\ \mathrm{h}\;. \]S nižší rychlostí \(v=791\ \mathrm{km/h}\) (bočním vítr) bude let trvat
\[ t_2 = \frac{s}{v} = \frac{5560}{791} = 7{,}03\ \mathrm{h}\;. \]Rozdíl časů tedy je \(\Delta t=t_2-t_1=0{,}08\ \mathrm{h}=5\ \mathrm{min}\).
c) Při rekordním letu z New Yorku do Londýna byla průměrná rychlost letadla
\[ v_\mathrm{r} = \frac{s}{t_\mathrm{r}} = \frac{5560}{4{,}93} = 1128\ \mathrm{km/h}\;. \]Protože letadlo bylo unášeno rychlostí \(v_\mathrm{b}\) ve stejném směru, platí \(v_\mathrm{r}=v_\mathrm{l}+v_\mathrm{b}\). Pro rychlost větru tedy získáme \(v_\mathrm{b}=v_\mathrm{r}-v_\mathrm{l}=1128-800=328\ \mathrm{km/h}\).
Chcete-li si přečíst více:
Příklad 4
S lodí přes řeku.
Zdroj
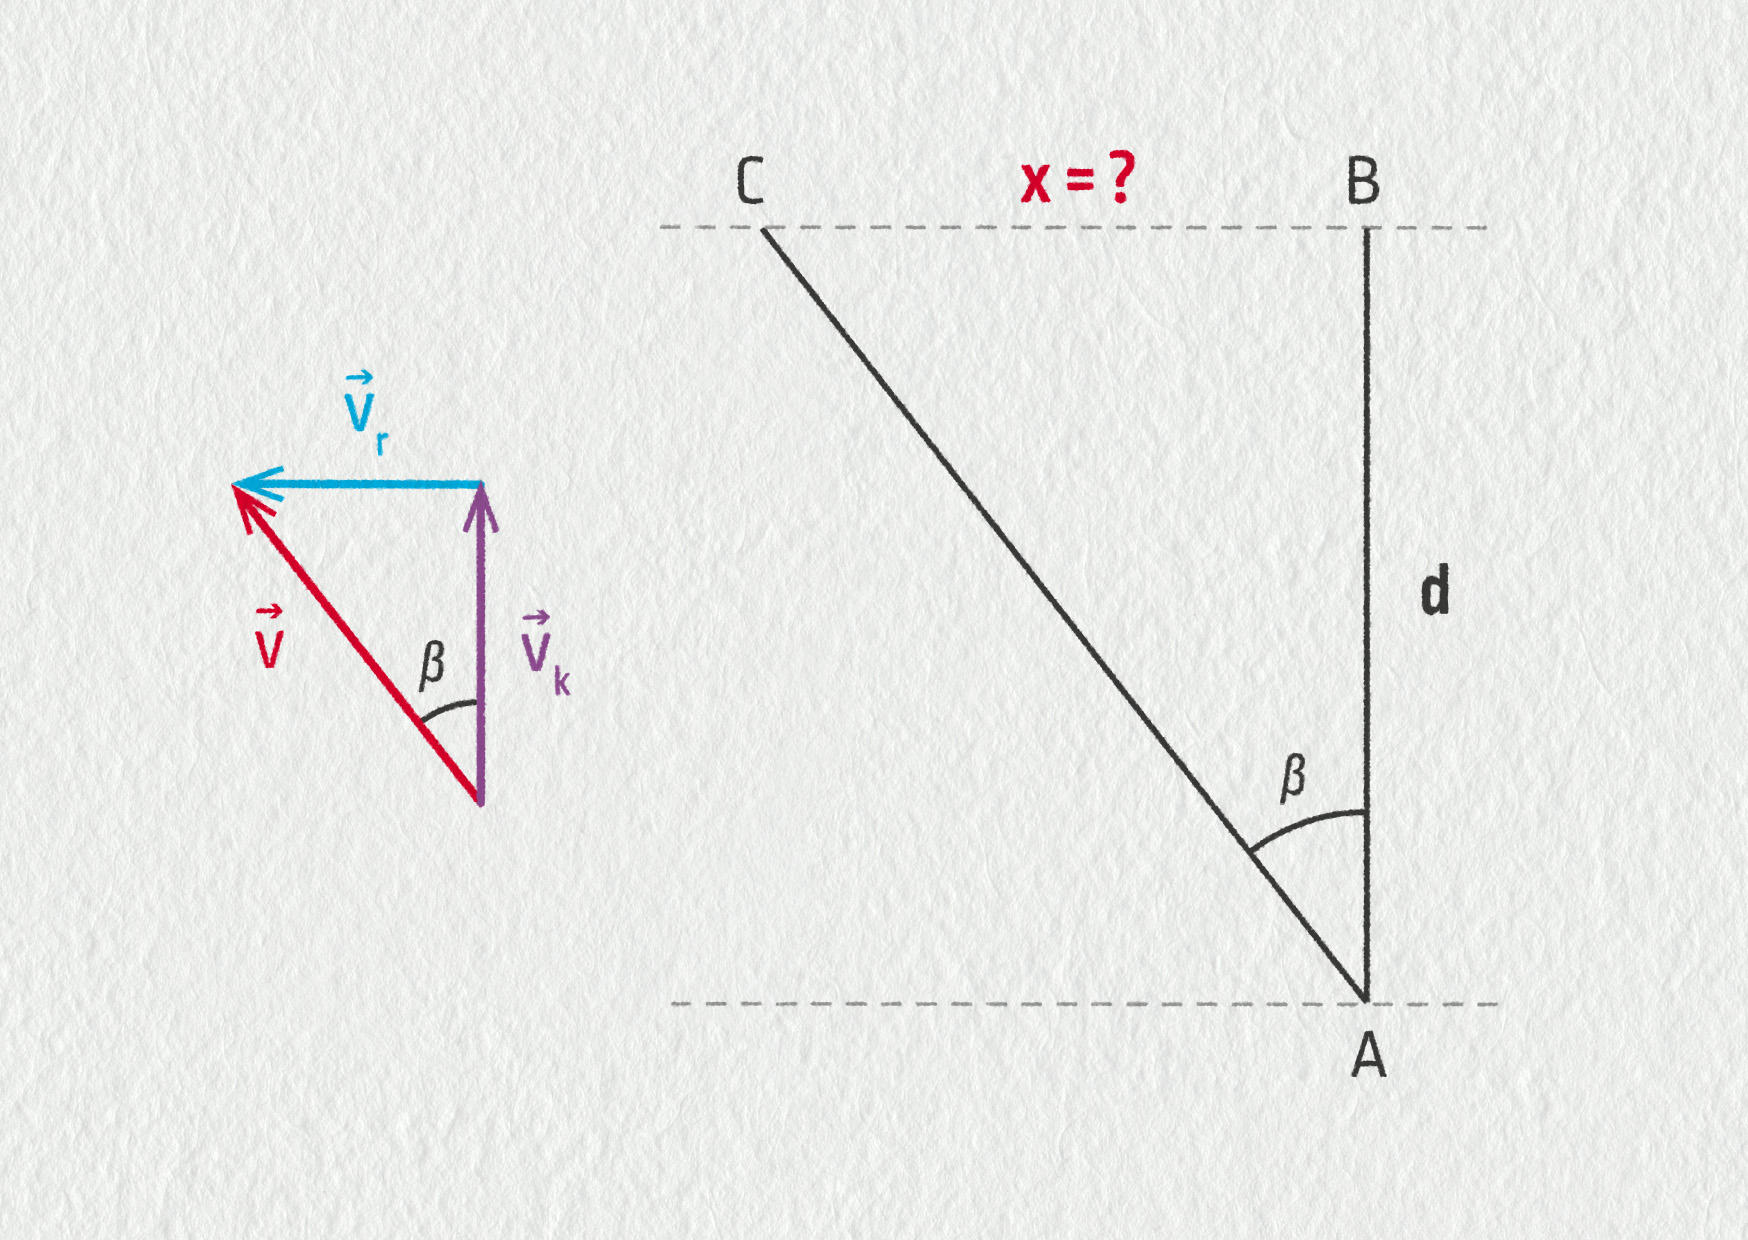
Určitě jste se už někdy pokoušeli přejet s lehkou kanoí přes proudící řeku. I když je proud řeky někdy poměrně slabý, je obtížné udržet loď v pohybu kolmém k proudu. Příď musíme natočit proti směru proudu, abychom vyrovnali proud řeky.
- Pod jakým úhlem je potřeba natočit příď lodě, když voda v řece plyne rychlostí 1,1 m/s a rychlost kanoe vůči klidné vodě je 1,8 m/s?
- Jestliže loď nenatočíme proti proudu a budeme „mířit“ přímo na protější břeh řeky, jak daleko od předpokládaného místa přistání nás proud zanese? Šířka řeky je 18 m.
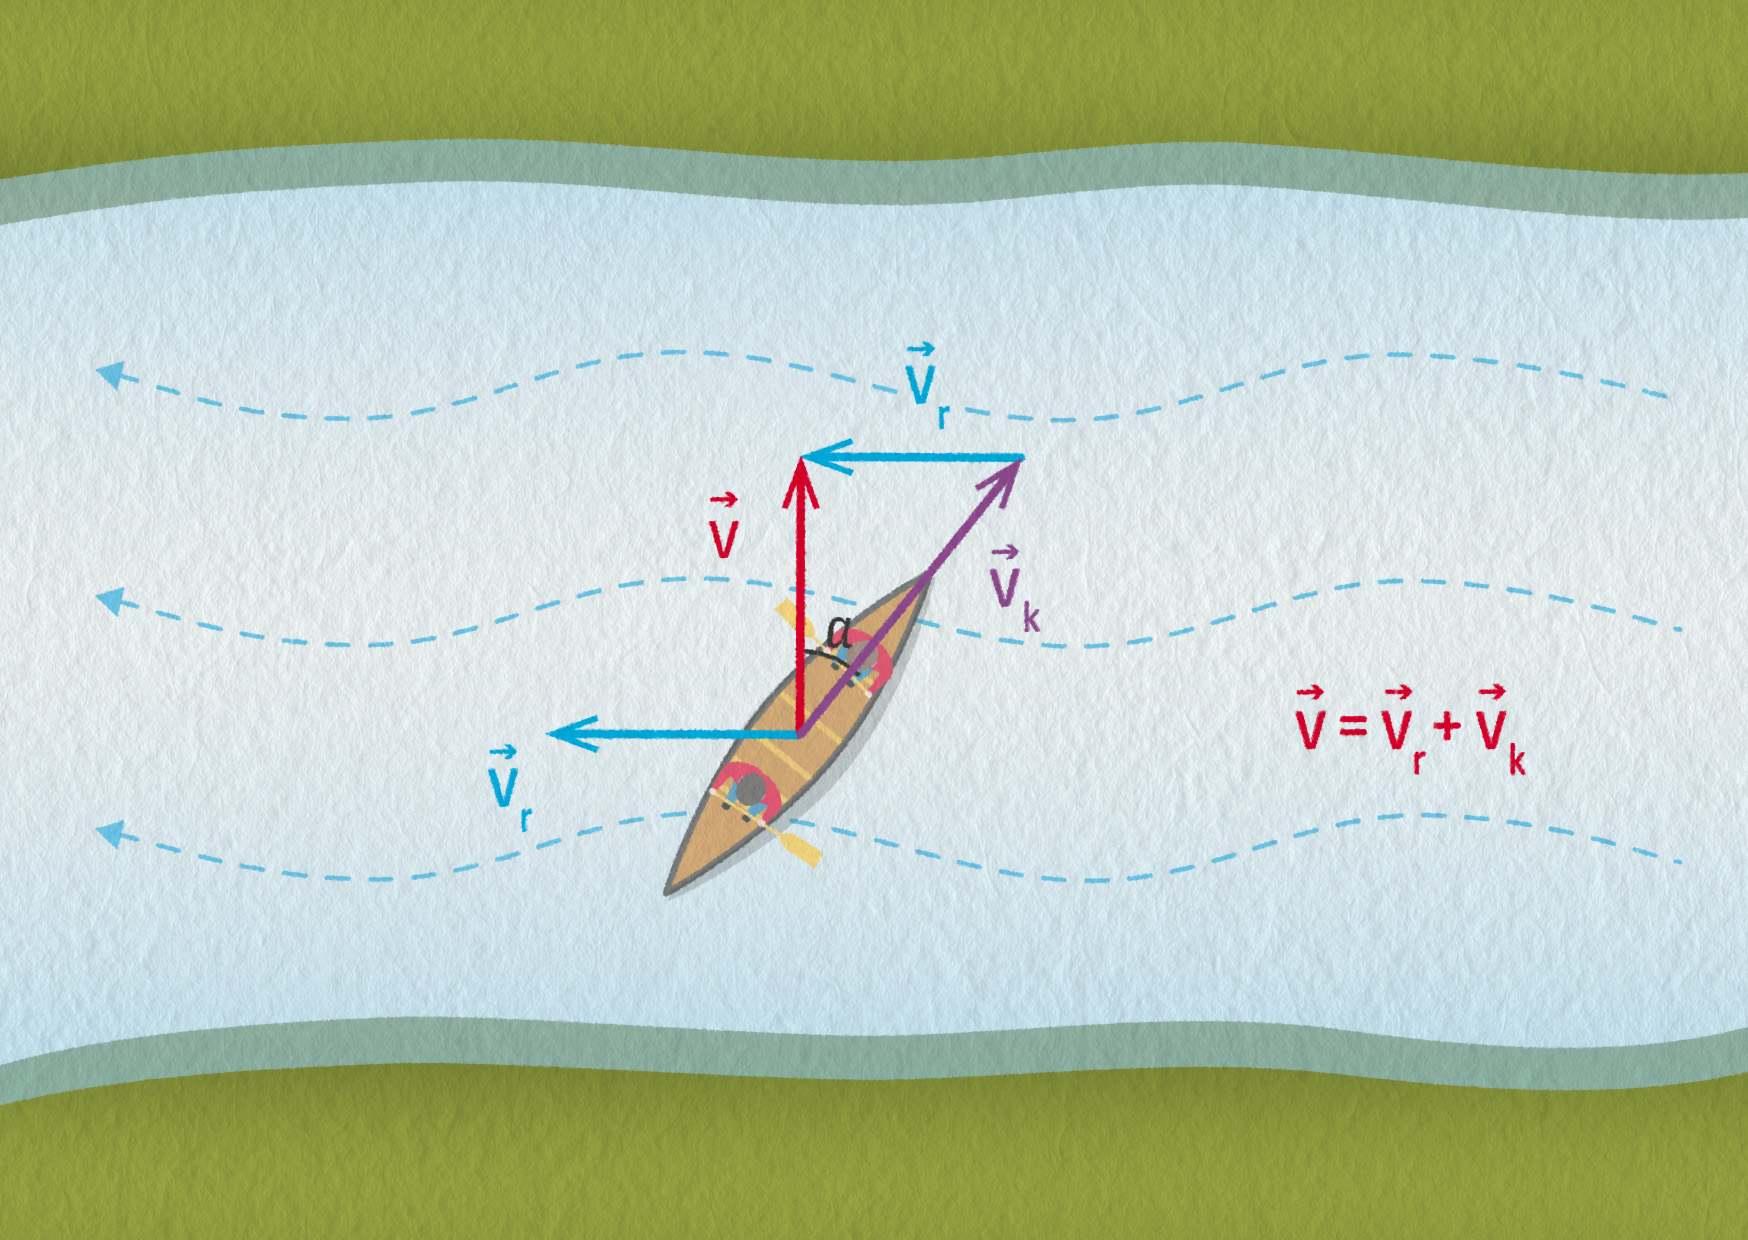
a) Řešení je zakresleno v následujícím obrázku. Musíme složit vektory rychlosti lodě \(\Vec{v}_\mathrm{k}\) a řeky \(\Vec{v}_\mathrm{r}\).
Zdroj
Rychlost kanoe je přeponou v pravoúhlém trojúhelníku a rychlost řeky jeho odvěsnou. Použijeme goniometrické funkce a vypočítáme
\[ \sin\alpha = \frac{v_\mathrm{r}}{v_\mathrm{k}} = \frac{1{,}1}{1{,}8} = 0{,}61\;. \]Pro velikost úhlu pak \(\alpha=38^\circ\).
b) Tentokrát se vektory rychlosti kánoe a řeky složí dle následujícího obrázku.
Zdroj
Místo do bodu B, který je přímo na protější straně řeky, nás proud odnese až do bodu C, který je dole po proudu. Z podobnosti obou trojúhelníku můžeme napsat \(v_\mathrm{r}/v_\mathrm{k}=x/d\). Pro vzdálenost \(x\), o kterou nás proud unese, pak vypočteme
\[ x = d\frac{v_\mathrm{r}}{v_\mathrm{k}} = 18\cdot\frac{1{,}1}{1{,}8} = 11\ \mathrm{m} \]
Poznámka na okraj: Relativistické skládání rychlostí
Skládání rychlostí, jak jsme ho představili v této kapitole, funguje pouze za podmínky, že rychlost pohybujících se těles není příliš velká. Pokud se totiž tělesa pohybují rychlostmi řádově desetiny rychlosti světla \(( c = 3 \cdot 10^8\ \mathrm{m/s} )\), musíme vzít na pomoc relativistickou kinematiku a začít rychlosti sčítat podstatně jinak.
Pro relativistické skládání rychlostí platí vztah
\[ v_B = \frac{v_A+u}{\displaystyle1+\frac{\strut v_Au}{c^2}}\;. \]V tomto vztahu je opět rychlost \(v_A\) rychlost tělesa vůči soustavě A, rychlost \(u\) je rychlost samotné soustavy A vůči soustavě B a výsledná rychlost \(v_B\) je rychlost tělesa vůči soustavě B.
Podívejme se, že tento na první pohled složitý vztah je v souladu se vztahem pro klasické skládání rychlostí. Zkusme za rychlosti dosadit rychlost pasažéra v letadle \(v_A=1\ \mathrm{m/s}\) a rychlost \(u=200\ \mathrm{m/s}\) za rychlost letadla vůči Zemi. Pro výslednou rychlost pasažéra vůči Zemi pak získáme
\[ v_B = \frac{200+1}{\displaystyle1+\frac{\strut 200\cdot1}{(3\cdot10^8)^2}} \approx 201\ \mathrm{m/s}\;, \]tedy naprosto stejný výsledek jako při klasickém skládání rychlostí.
To proto, že tyto rychlosti jsou oproti rychlosti světla ve vakuu docela zanedbatelné. Ani nejrychlejší člověkem vyrobené vesmírné sondy pohybující se rychlostí například \(200\,000\ \mathrm{km/h}=55{,}6\ \mathrm{km/s}=0{,}00019c\) nedosahují rychlostí, kdy bychom museli tento vztah používat. Relativistický vztah se začíná projevovat až při rychlostech kolem \(0{,}3c\). Zkusíme-li tentokrát dosadit za rychlost \(v_A=0{,}3c\), za rychlost \(u=0{,}3c\), získáme po výpočtu výslednou rychlost
\[ v_B = \frac{0{,}3c+0{,}3c}{\displaystyle1+\frac{\strut (0{,}3c)^2}{c^2}} = \frac{0{,}6c}{1+0{,}09} \approx 0{,}55c\;. \]Výsledná rychlost je tedy poněkud menší než očekávaných \(0{,}6c\) podle klasické kinematiky.
Rychlostí blízkých rychlosti světla ve vakuu dosahují nabité částice, které jsme pomocí elektrického napětí o velikosti desítek milionů voltů urychlili v urychlovačích. Jestliže budeme skládat rychlosti blízké rychlosti světla, vždy dostaneme rychlost, která bude menší než rychlost světla, a nikoliv \(2c\), jak bychom mohli očekávat. Právě fakt, že rychlost světla nemůže žádné těleso překročit, je jedním za základů speciální teorie relativity.